

使用指南(Ardupilot)
本指南适用于运行ArduPilot固件的控制器。
提示
SKYE2支持Ardupilot 4.30及以上版本固件。
智能控制器参数设置
在Mission planner的全部参数表设置以下参数并在写入后重启:
CAN_P1_DRIVER设置为1。CAN_P2_DRIVER设置为1。CAN_D1_PROTOCOL设置为1。CAN_D2_PROTOCOL设置为1。ARSPD_TYPE设置为8。ARSPD_USE设置为1。ARSPD_AUTOCAL设置为1。
温湿度数据
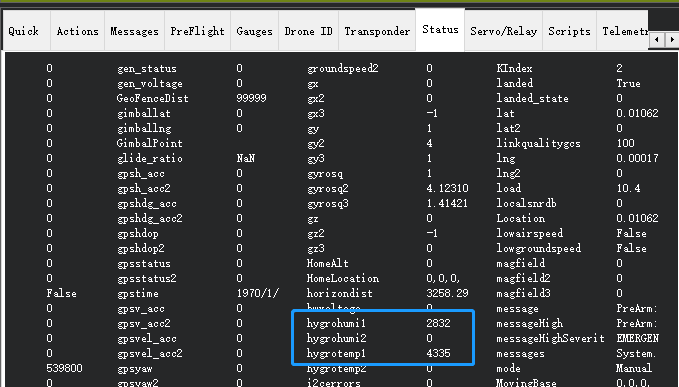
Ardupilot 4.30及以上版本固件支持温湿度计数据显示:
空速置零(校准空速偏移)
当无风状态下空速显示大于 3 m/s,请在起飞前进行空速置零:
- 连接智能控制器并打开 Mission planner。
- 确保空速管处于无风环境。
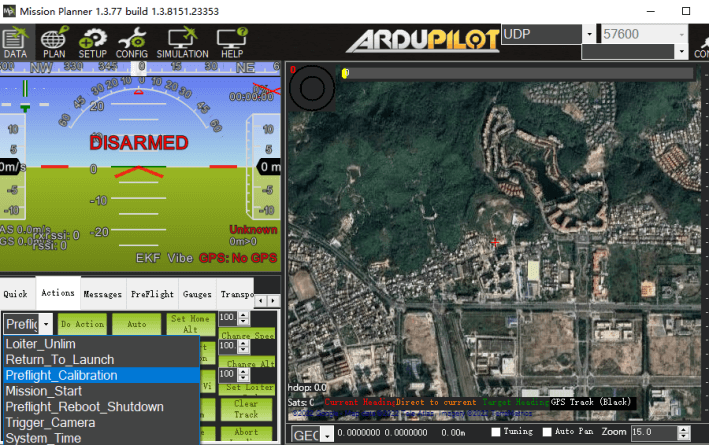
- 进入 Mission planner>飞行数据>动作栏。
- 勾选“Preflight Calibration”,点击“执行动作”。
飞行前检查
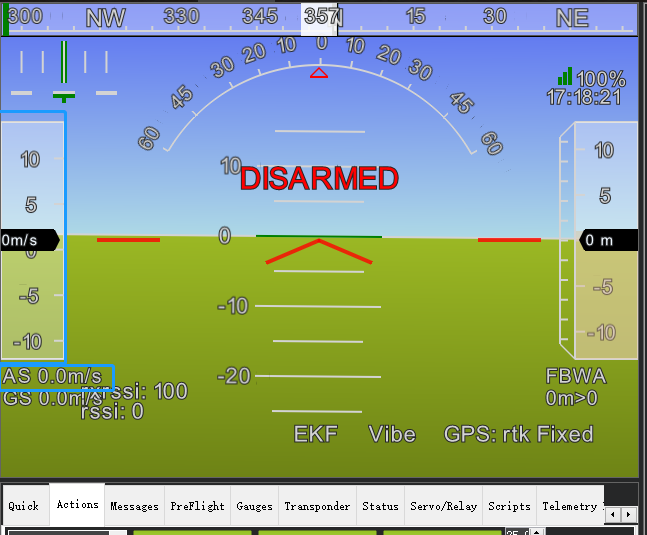
飞行前请连接上地面站检查无风状态下,确保空速值在0~3m/s之间的范围内跳动(超出范围请进行空速置零)
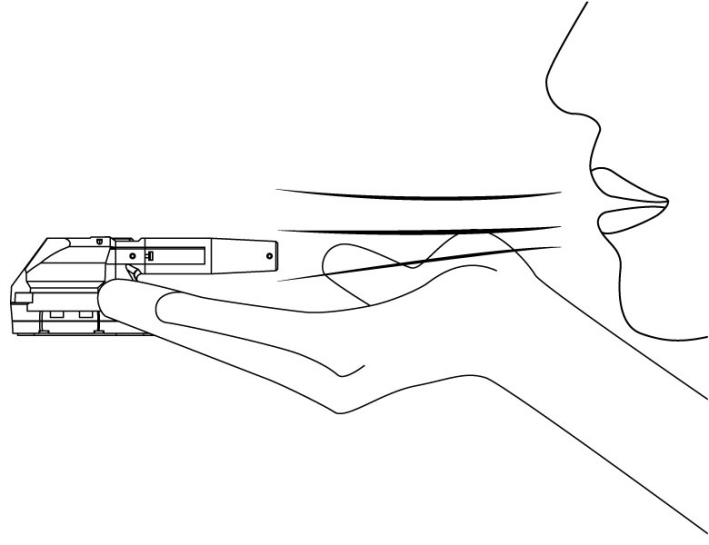
- 用手托住空速管,往空速管吹气,查看空速数值能够根据气流速度变化,则表示检查完成。
空速校准
说明
不同的安装及不同空速计个体的空速比例会有些差异,在第一次飞行需进行空速计校准。
将智能控制器参数 ARSPD_AUTOCAL 设置为1,开启自动校准。
执行校准(以下两种方式二选一):
- 以
QStabilize或QLoiter多轴模式升空并转换为FBWA(自稳A模式)控制无人机飞行盘旋5圈左右,地面站消息栏提示校准完成后,执行降落。 - 如果您不会使用
FBWA模式飞行,可以采用使能空速计但不使用空速计的方法飞行(ARSPD_USE=1;ARSPD_TYPE=8;请勿在风速较大的环境下进行此操作);飞机将使用地速(相对地面速度)飞行,起飞后使用Loiter模式盘旋5圈左右,地面站消息栏提示校准完成后,执行降落。