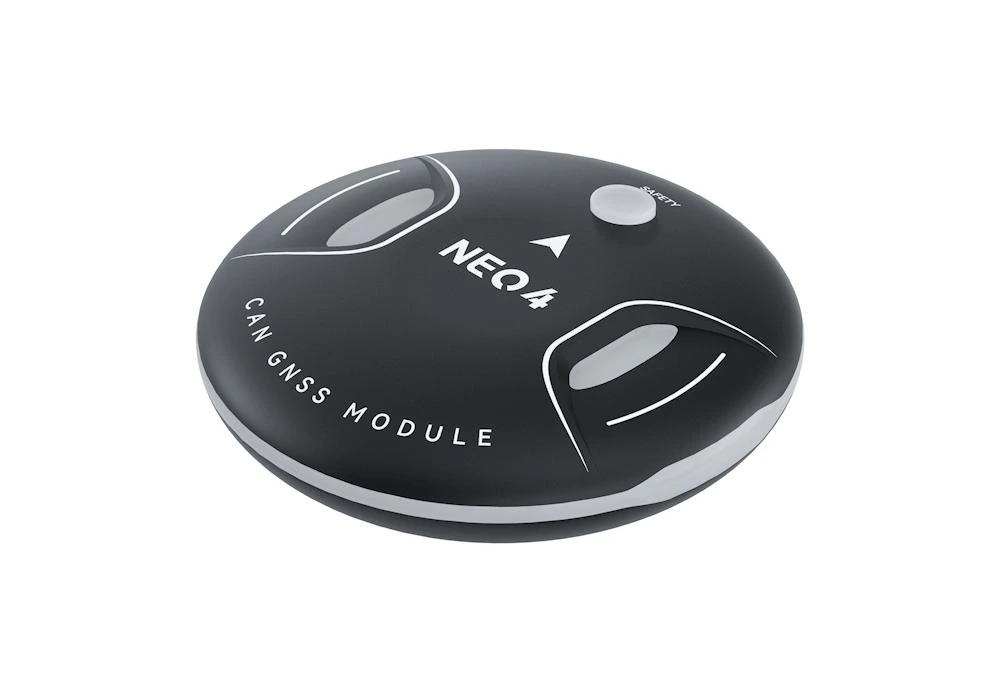
NEO 4防尘防水定位系统
NEO 4 是一款通用型卫星导航接收模块,采用二次注塑一体成型设计,具有 IP67 防尘防水性能。内部集成 u-blox M10 卫星接收系统,支持四大定位系统信号并发接收,搭载高性能 STM32H5 处理器与 ST IIS2MDC 电子指南针,定位精准,抗干扰性能与环境适应性能优异。支持 RGB 全彩状态指示灯,采用 CAN 总线协议,可广泛应用于各类无人系统设备。
NOTE
ArduPilot与PX4开源平台均支持NEO 4。
产品特点
- u-blox M10 第十代卫星接收系统
- 自研高灵活性 M4C 架构软件
- IP67 标准防尘防水设计
- 内置 ST IIS2MDC 电子指南针
- SAW+LNA 双重滤波设计
- DroneCAN 通信协议
数据表
| 基本参数 | |
|---|---|
| 卫星接收器 | u-blox MIA-M10Q |
| 处理器 | STM32H5 Arm® Cortex®-M33 250 MHz |
| 电子指南针 | IIS2MDC |
| 工作频段 | GPS: L1 C/A GLONASS: L1OF 北斗: B1I/B1C Galileo: E1B/C |
| 卫星增强系统 | SBAS: EGNOS, GAGAN, MSAS, WAAS, BDSBAS, KASS and SouthPAN QZSS: L1S (SLAS) |
| 并发器数量 | 4 (北斗,Galileo,GLONASS,GPS ) |
| 振荡器 | TCXO |
| 捕获速度 | 冷启动 27 s 再次捕获 1 s 辅助启动 1 s |
| 导航刷新率 | 高达10 Hz(四个并发 GNSS) 高达25 Hz(单个 GNSS) |
| 水平精度 | 1.5 m CEP |
| 滤波 | SAW + LNA |
| 防电磁/射频干扰 | EMI + RFI |
| 通讯协议 | DroneCAN |
| 升级支持 | 支持 |
| 运行固件 | CUAV M4C GNSS |
| 防护等级 | IP67(按需安装) |
| 接口类型 | |
| 数据接口 | GHR-04V-S |
| 硬件参数 | |
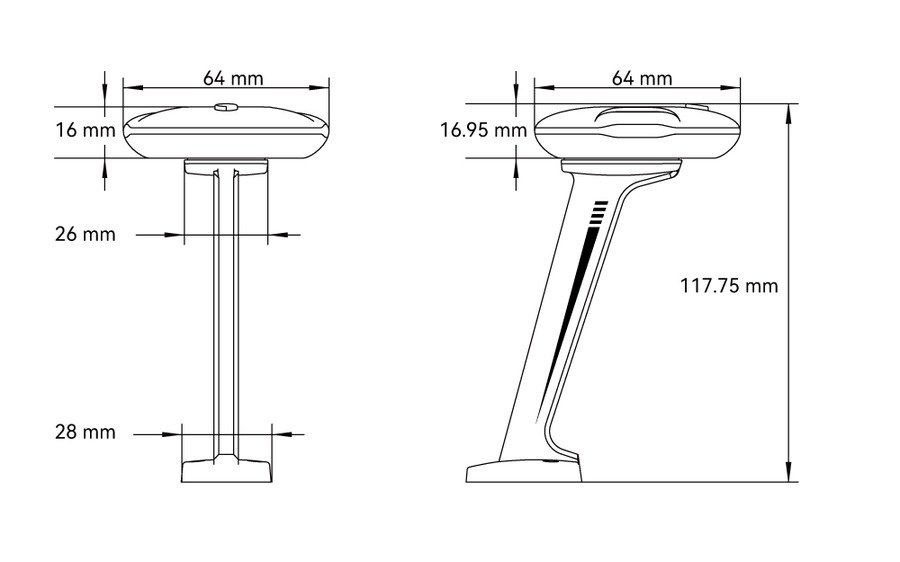
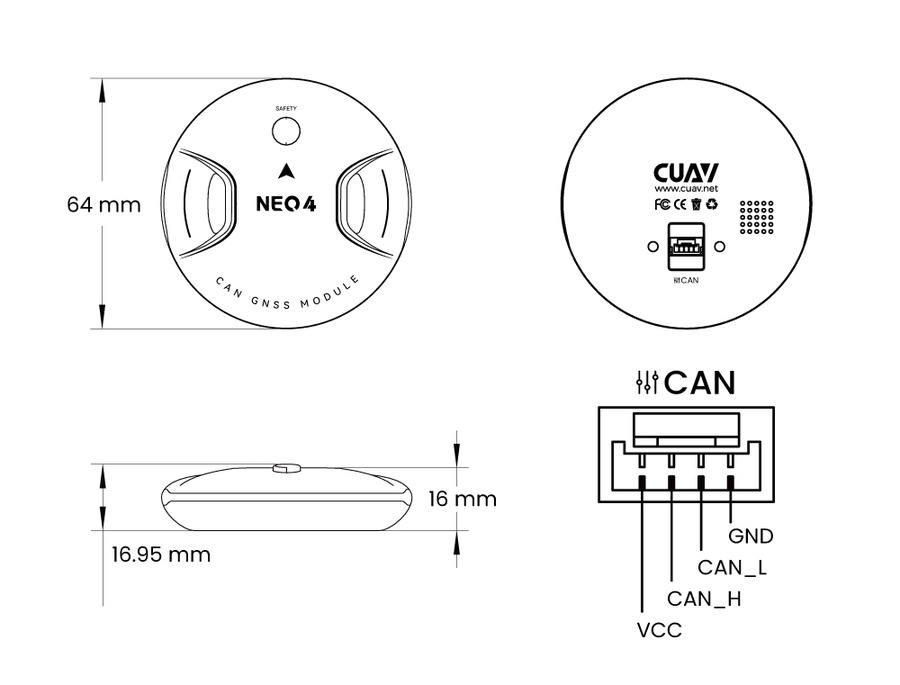
| 尺寸 | 64 × 64 × 16.95 mm |
| 重量 | 36.5 g |
| 工作电压 | 4.7 ~ 5.2 V |
| 运行温度 | -10 ~ +80℃ |
NOTE
NEO 4支持直接贴合与注塑支架固定两种安装方式。NEO 4采用IP67防护等级设计(除CAN接口外);如果您需要实现完整的IP67防护,请安装到具备防水浸泡的载具,否则水可能会从载具内部通过CAN接口渗入;您也可对CAN接口/注塑支架通道进行密封处理;以便安装于不具防水的载具中。
尺寸与引脚定义
尺寸
引脚定义
采购
连接到CUAV X25
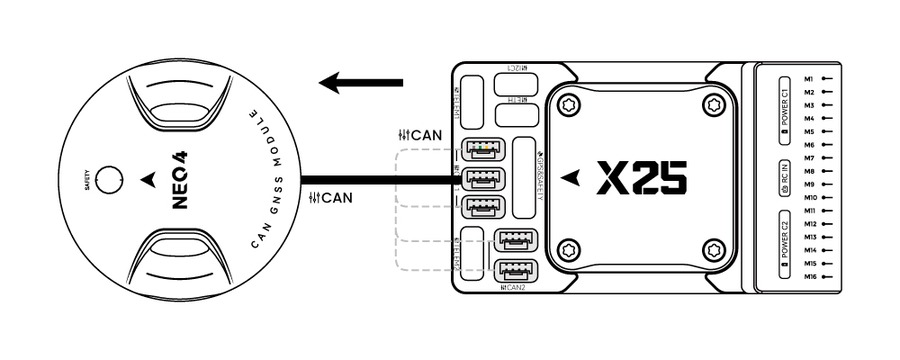
- 连接到智能控制器CAN1/CAN2接口(推荐连接CAN1)
TIP
其它ArduPilot/PX4飞行栈的设置与此相同。
硬件安装视频
智能控制器参数设置
使用前需要设置智能控制器参数启用NEO 4;根据智能控制器的固件有不同设置方法.
ArduPilot固件
在Mission planner的全部参数表设置以下参数并在写入后重启:
CAN_P1_DRIVER设置为1。CAN_P2_DRIVER设置为1。NTF_LED_TYPES设置为231。
GPS_TYPE/GPS1_TYPE设置为9(如果作为GPS1).
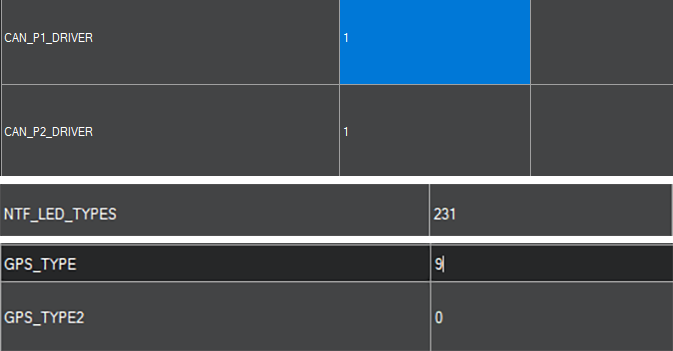
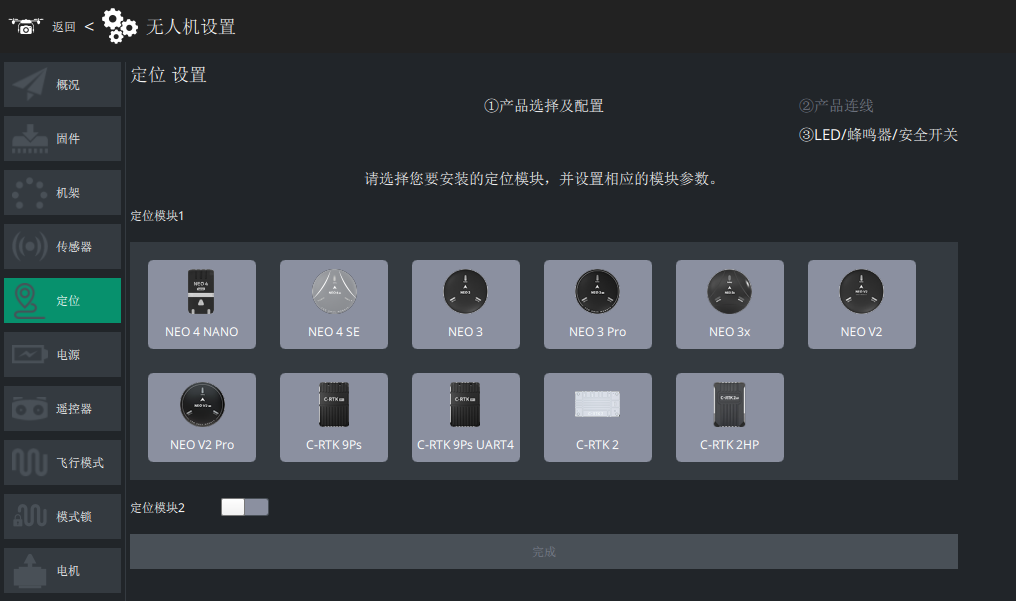
使用LGC地面站,您可以免调参数快速配置它。
PX4固件
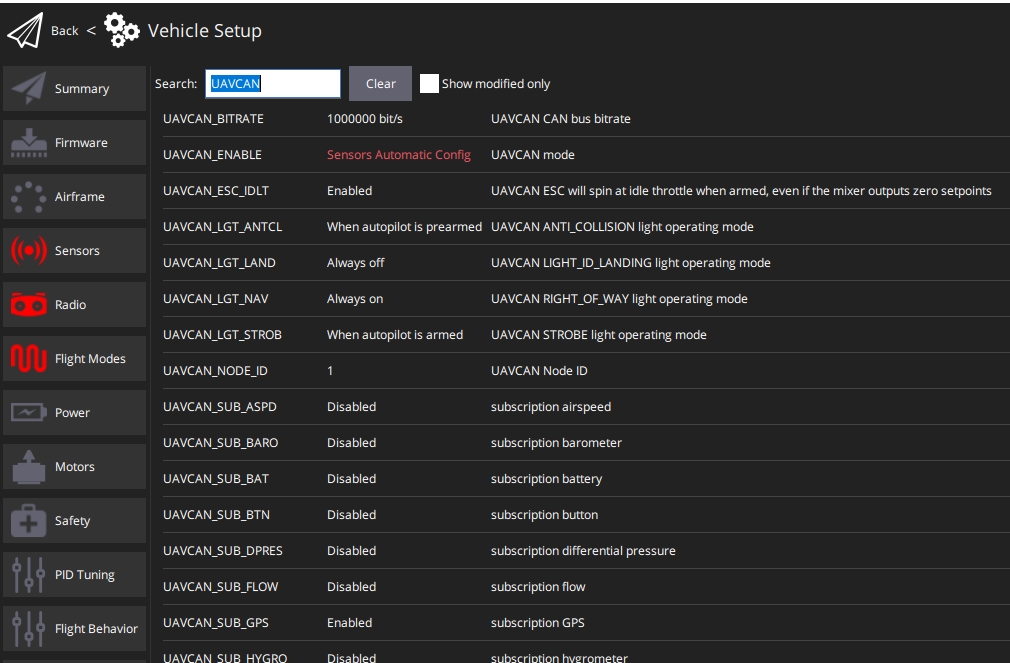
在QGroundControl>Parameters窗口设置以下参数并在写入后重启:
UAVCAN_ENABLE设置为 Sensors Automatic config。UAVCAN_SUB_GPS设置为 Enable。