

PPP 精密单点定位
C-RTK 2HP 支持 PPP(Precise Point Positioning,精密单点定位):不依赖 RTK 基准站,单台模块即可获得约 10 cm 级的定位精度,适合没有基站覆盖、也没有网络 RTK 的野外作业。
NOTE
PPP 的精度与 RTK Float 相当,通常很难达到 RTK Fixed 的厘米级;首次收敛需要数分钟,收敛速度受天气、卫星分布和天空视野影响。
C-RTK 2HP 出厂默认未开启 PPP。可通过以下两种方式开启,任选其一:
| 方式 | 操作位置 | 适用场景 |
|---|---|---|
| 方式一:修改 CAN 参数 | Mission Planner 的 DroneCAN/UAVCAN 参数表 | 模块已装机,通过 CAN 连接控制器 |
| 方式二:UPrecise 串口指令 | UPrecise 软件 + USB 直连模块 | 模块单独调试,或需逐条查看指令回显 |
已装机的设备建议优先使用方式一,不用拆机、不用拉 USB 线。
方式一:修改 CAN 设备参数
已装机的设备用这种方式最省事:不用拆机、不用接 USB,改一个参数就能开启。
1. 连接控制器
将 C-RTK 2HP 接入控制器的 CAN1 或 CAN2 接口,控制器通过 USB 连接电脑,在 Mission Planner 中建立连接。
2. 进入 DroneCAN/UAVCAN 界面
在 Mission Planner 中依次打开 配置/调试 → 可选硬件 → DroneCAN/UAVCAN。
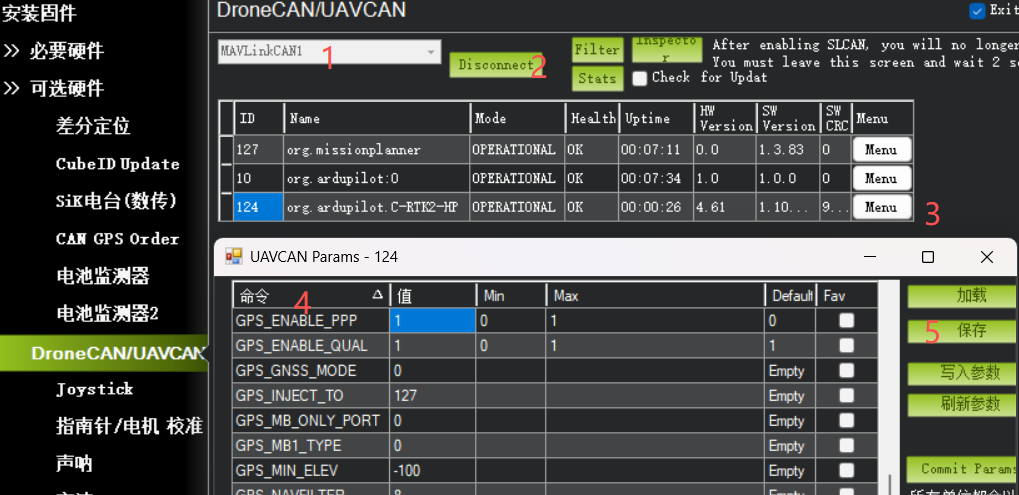
在下拉框(①)中选择实际连接的 MAVLinkCAN1 或 MAVLinkCAN2。旁边按钮(②)显示 Disconnect 说明总线已连上、无需操作;显示 Connect 时先点一下。等待设备列表出现。
列表中出现名称为 org.ardupilot:C-RTK2-HP 的条目,即表示模块已被识别。
3. 打开设备参数表
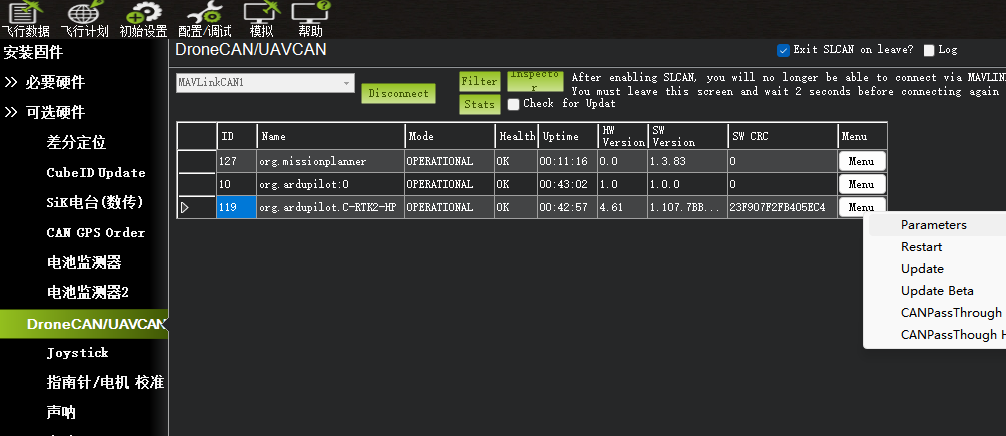
点击该设备右侧的 Menu → Parameters,弹出 UAVCAN Params 参数表。
4. 打开 PPP 使能项
参数表按参数名顺序排列,在「命令」列(④)中找到 GPS_ENABLE_PPP,双击「值」把它从 0 改成 1。
| 参数 | 出厂值 | 改为 | 说明 |
|---|---|---|---|
GPS_ENABLE_PPP | 0 | 1 | PPP 总开关:0 关闭,1 开启(Min 0 / Max 1) |
GPS_ENABLE_QUAL | 1 | 1 | 出厂已是 1,不用改;输出定位质量标识,判断是否收敛要看它 |
5. 保存并重启
点击右侧绿色的 保存(⑤,部分版本为「写入参数」),等提示写入成功;再给控制器断电重启,模块重新加载配置后开始收敛。
方式二:UPrecise 串口指令
1. 连接模块并打开原始数据交互
用 USB 线将 C-RTK 2HP 连接电脑,打开 UPrecise 软件,选择正确端口建立连接。
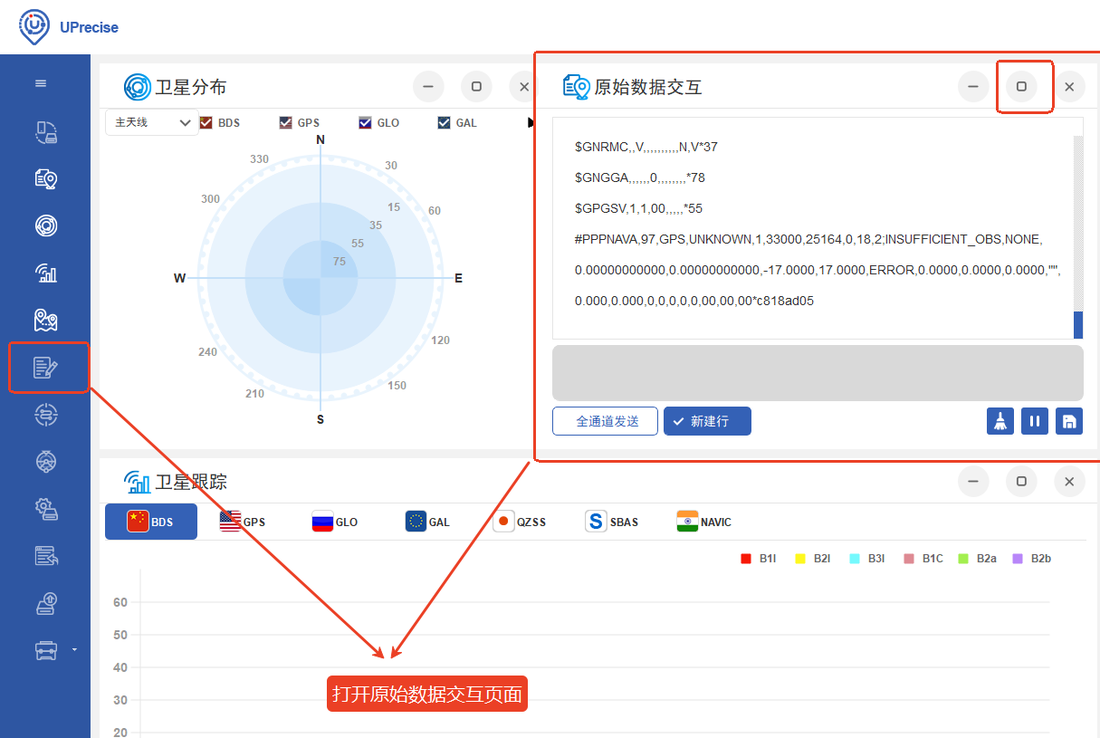
点击左侧栏的「原始数据交互」图标,打开指令输入窗口。
2. 关闭语句输出
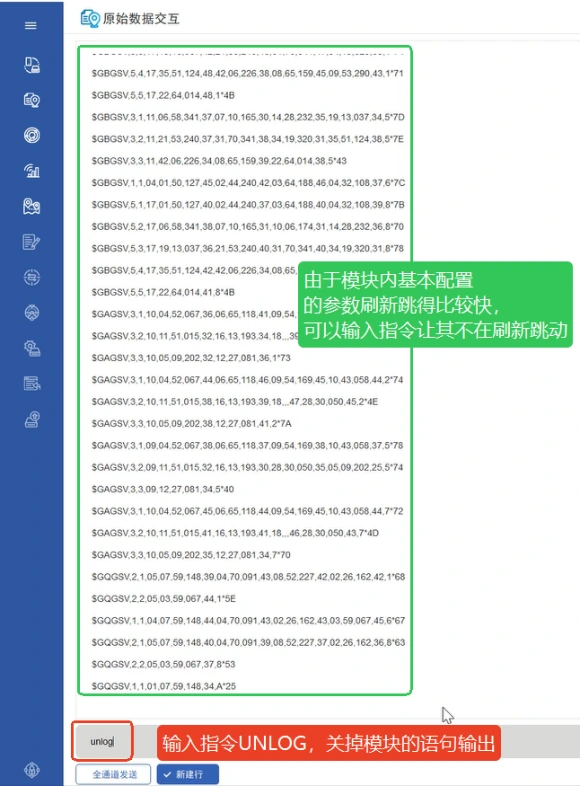
在输入框发送 UNLOG。模块的 NMEA 语句立即停止输出,界面不再快速滚动,方便查看后续指令的回显。
TIP
UNLOG 只关闭语句输出,不影响定位功能;模块断电重启后会自动恢复。
3. 查看当前配置
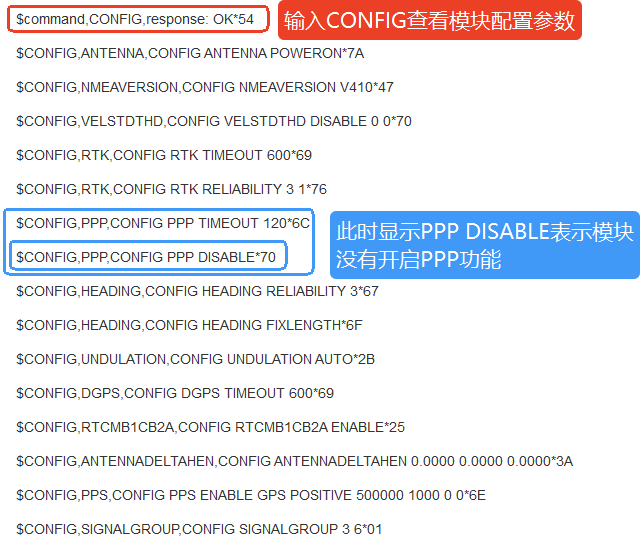
发送 CONFIG,查看模块当前参数:
- 回显
$CONFIG,PPP,CONFIG PPP DISABLE:PPP 未开启,继续下一步 - 回显
CONFIG PPP ENABLE AUTO:PPP 已开启,可直接跳到第 5 步
4. 开启 PPP
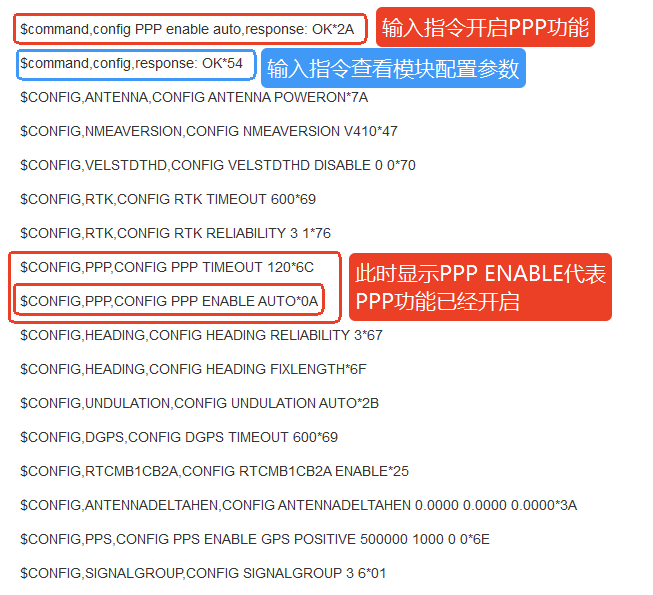
发送 CONFIG PPP ENABLE AUTO,再发送 SAVECONFIG 保存。
再次发送 CONFIG,看到 CONFIG PPP ENABLE AUTO 即表示开启成功。
5. 切换主天线信号组
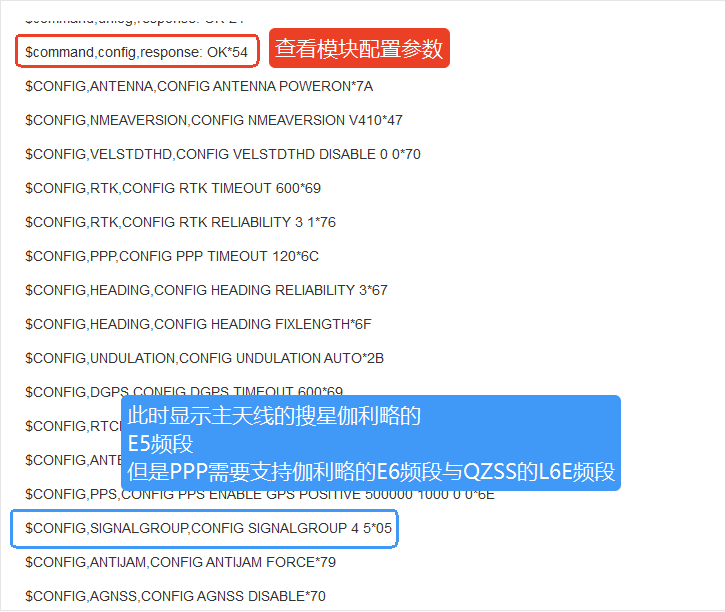
2HP 出厂默认为 CONFIG SIGNALGROUP 4 5,该组合只覆盖 Galileo E5a/E5b 与 QZSS L5,不含 PPP 所需频段。
| 信号组 | 北斗 | Galileo | QZSS | 支持 PPP |
|---|---|---|---|---|
3 | B1I / B3I / B1C / B2a / B2b | E1 / E5a / E5b / E6 | L1 / L2 / L5 / L6E | 是 |
4 5(出厂默认) | B1I / B2I / B3I | E1 / E5a / E5b | L1 / L2 / L5 | 否 |
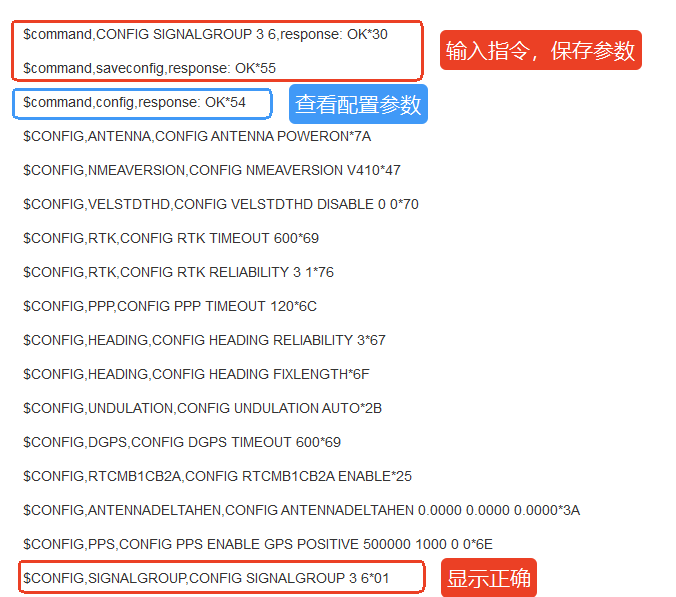
发送 CONFIG SIGNALGROUP 3 6,再发送 SAVECONFIG 保存。再次 CONFIG 确认最后一行显示 CONFIG SIGNALGROUP 3 6。
NOTE
信号组 3 相比 4 5 多出北斗 B2b、Galileo E6 与 QZSS L6E 三个 PPP 频段,这是必须改的原因。
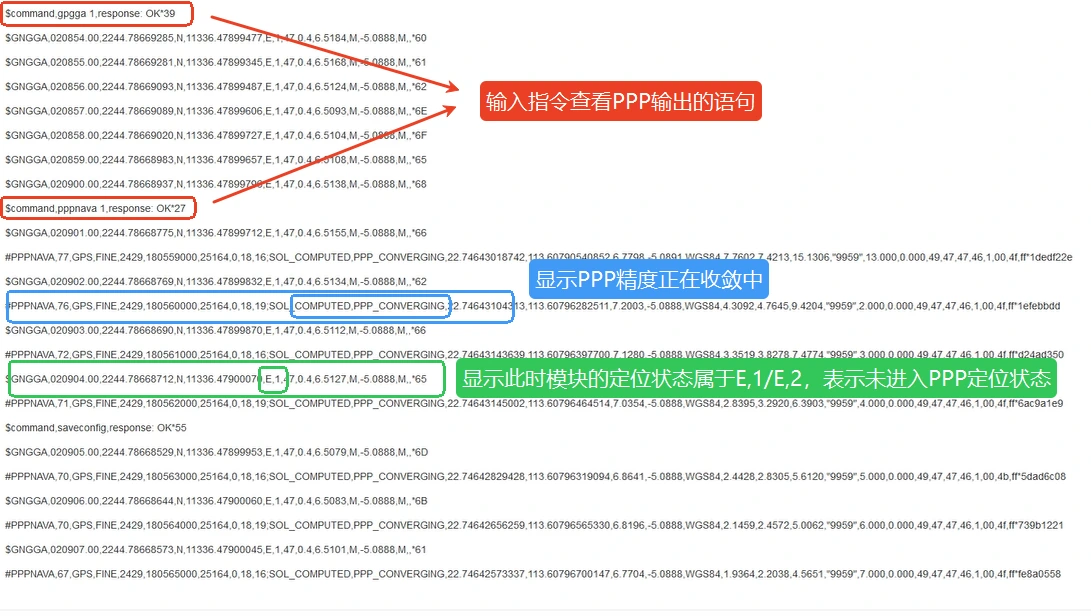
6. 打开 PPP 输出语句
发送以下两条指令,让模块输出定位状态与 PPP 收敛信息:
| 指令 | 作用 |
|---|---|
GPGGA 1 | 输出定位状态(含定位质量标识) |
PPPNAVA 1 | 输出 PPP 是否正在收敛 |
最后发送 SAVECONFIG 保存参数。
7. 等待收敛
收敛过程需要数分钟,期间请保持天线对空、避免遮挡。以下为实测等待时间(2026-07-28 上午,阴天):
| 天线 | 进入 PPP 定位模式所需时间 |
|---|---|
| C-RTK 9PS 出厂螺旋天线 | 约 10 分钟 |
| X20P 出厂 BT-T076 天线 | 约 7 分钟 |
| G5 出厂 BT-602 天线 | 约 7 分钟 |
8. 判断是否收敛
观察 GPGGA 的定位质量标识与 PPPNAVA 的状态字:
| 质量标识 | PPPNAVA | 含义 |
|---|---|---|
E-1 / E-2 | 含 CONVERGING | 仍在收敛,尚未进入 PPP 定位 |
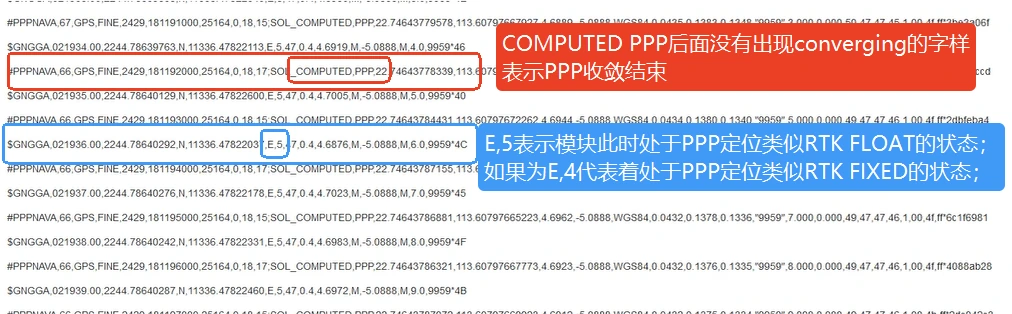
E-5 | COMPUTED,PPP(无 CONVERGING) | 已收敛,定位状态类似 RTK Float |
E-4 | COMPUTED,PPP | 类似 RTK Fixed,PPP 下极少出现 |
在地面站中确认
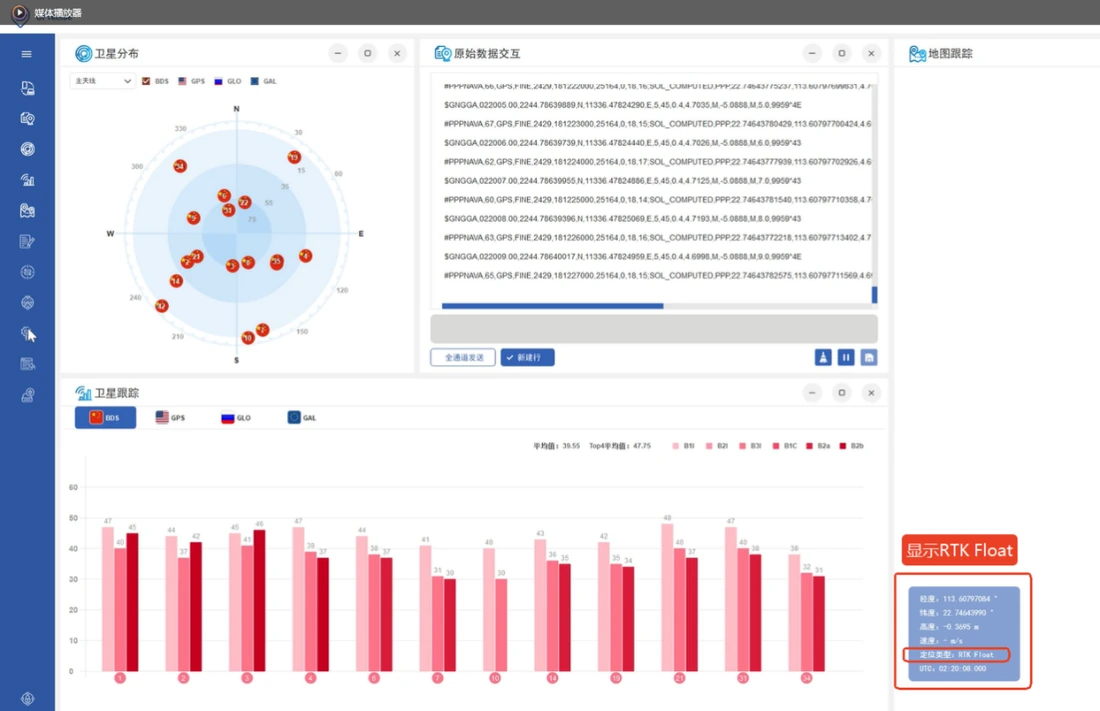
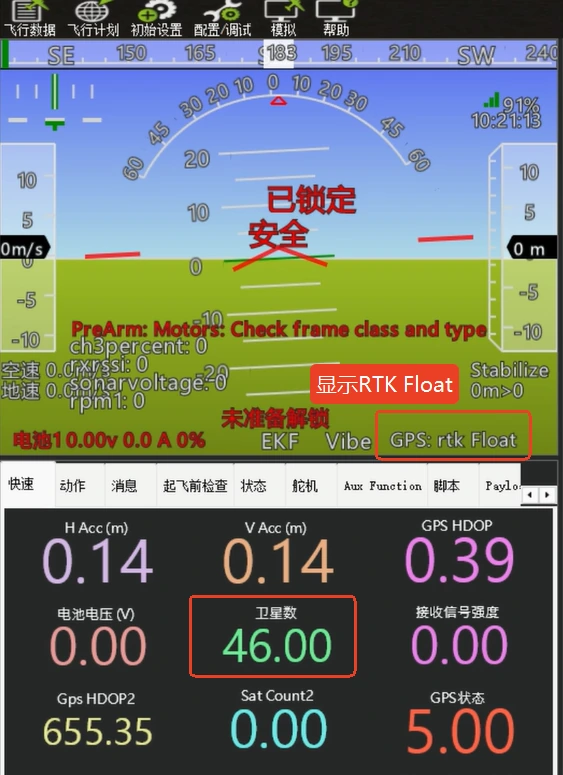
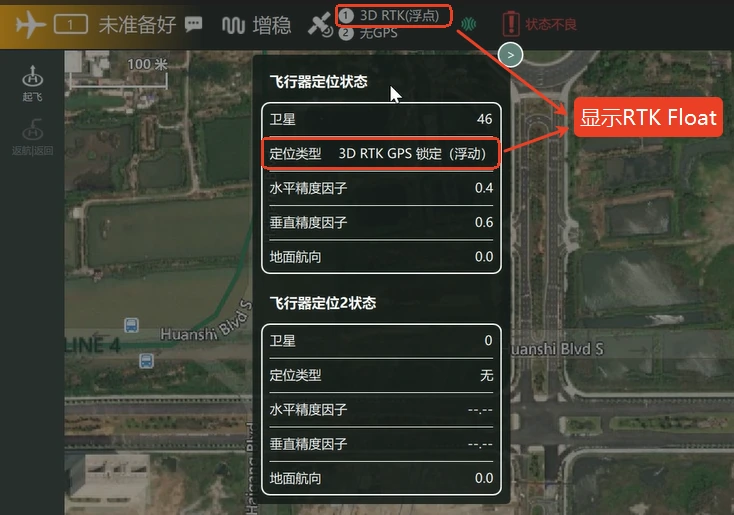
PPP 收敛后,UPrecise 的定位状态显示为 RTK Float。将模块接入控制器后,Mission Planner 与 LGC 地面站同样显示 GPS: rtk Float。
注意事项
- PPP 精度约 10 cm,与 RTK Float 相当,不要期待 RTK Fixed 的固定解
- 模块断电重启后需要重新收敛,已收敛状态下请避免频繁断电
- 天气、遮挡与天线质量直接影响收敛时间,天空视野越好收敛越快
- 使用方式一修改 CAN 参数后,需断电重启控制器才会生效