

C-RTK2快速入门
本节介绍了如何快速配置和使用C-RTK 2。
系统搭建
根据您的不同的需求,您需要先准备以下不同的设备
单独PPK
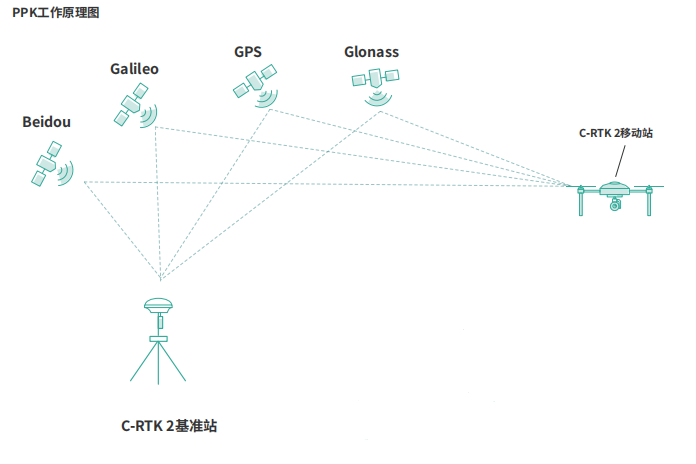
- PPK基准站/Ntrip账号 *1
- C-RTK 2套装*1
- 测绘相机*1
- 无人机*1
PPK+RTK
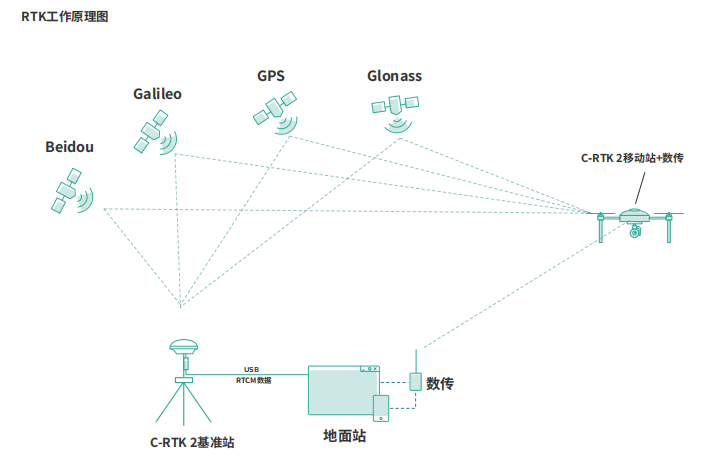
- PPK基准站/Ntrip账号 *1
- C-RTK 2套装*1
- 测绘相机*1
- 无人机*1
- 数据链路*1
- 电脑*1
NOTE
C-RTK 2作为RTK基准站和移动站,以及PPK移动站,不建议作为PPK基准站。
硬件连接
根据不同的相机类型,有不同的连接方式
五镜头测绘相机/DIY方式
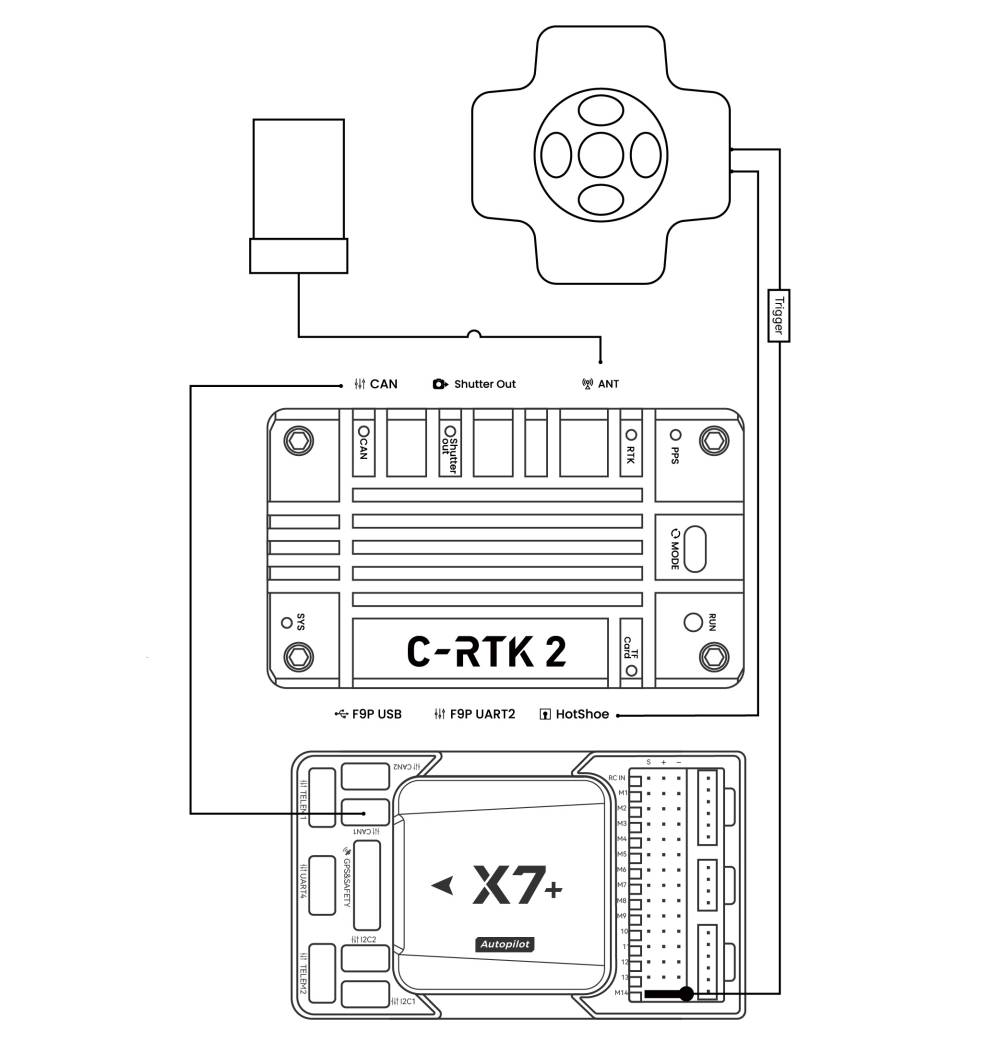
- 使用can连接线连接智能控制器和C-RTK2的CAN(通信和供电)
- 使用热靴线连接到五镜头相机的热靴线
- 智能控制器的快门触发引脚连接到五镜头快门线
佳能/索尼相机等带热靴相机
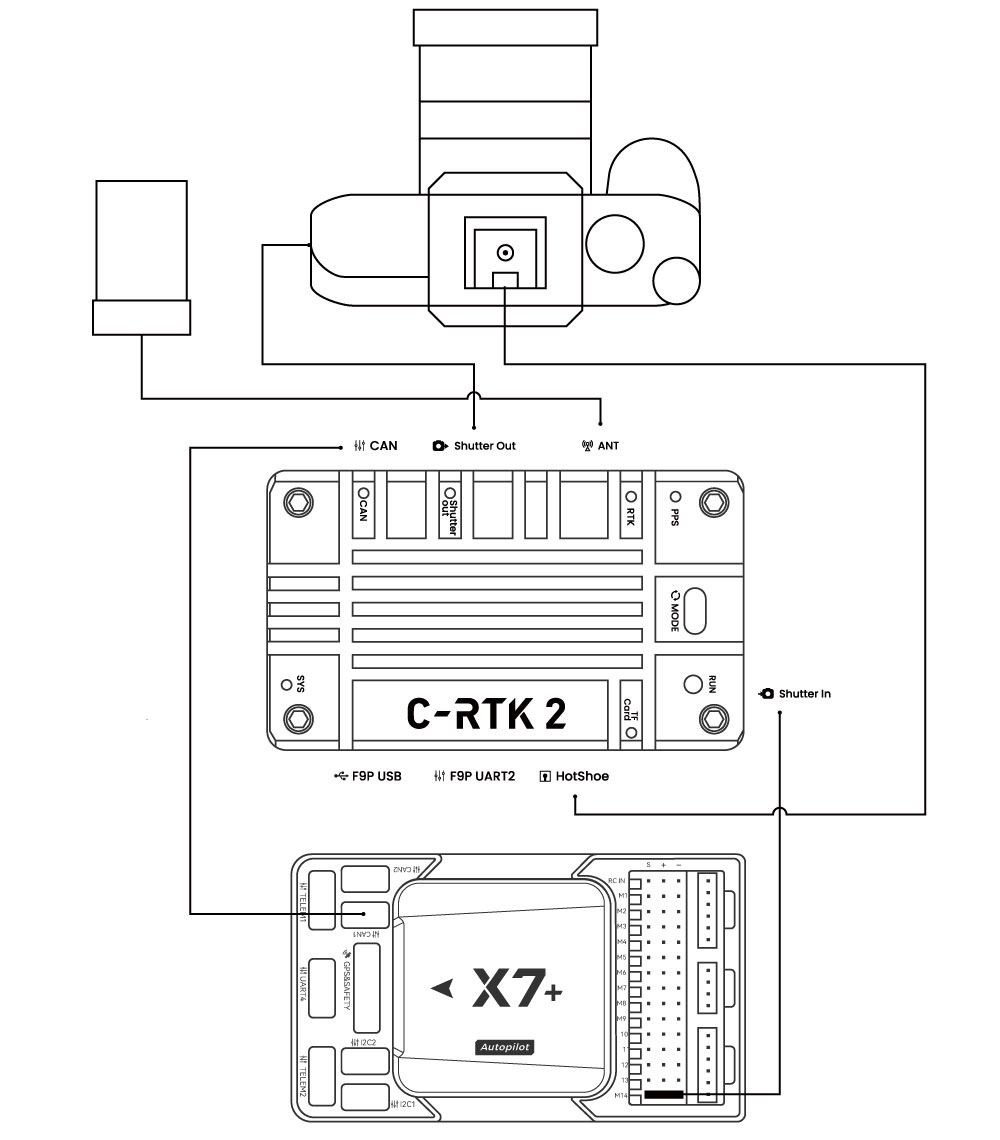
- 使用can连接线连接智能控制器和C-RTK2的CAN(通信和供电)
- 使用热靴线连接到相机的热靴PCB和C-RTK Hotshoe接口,PCB插入相机闪光灯接口
- 智能控制器的快门触发引脚连接到Shutter in接口(如果使用外部触发器可以不连接,使用外部触发器即可)
- C-RTK2 Shutter out连接到相机快门接口(如果使用外部触发器可以不连接,使用外部触发器即可)
NOTE
以上为推荐使用方式,您也可以搭配无热靴反馈的相机使用,采用快门触发记录POS;但您可能需要容忍因延时导致的精度误差。
无热靴相机(快门触发记录pos)
NOTE
对于一些特殊的无热靴反馈的相机,C-RTK支持使用快门触发记录POS;但因各种原因,相机拍照与POS记录时间存在误差(延时);可能会影响航测精度;使用该方式时需将C-RTK 2参数 CAM_FEEDBACK_TYPE 设置为0。
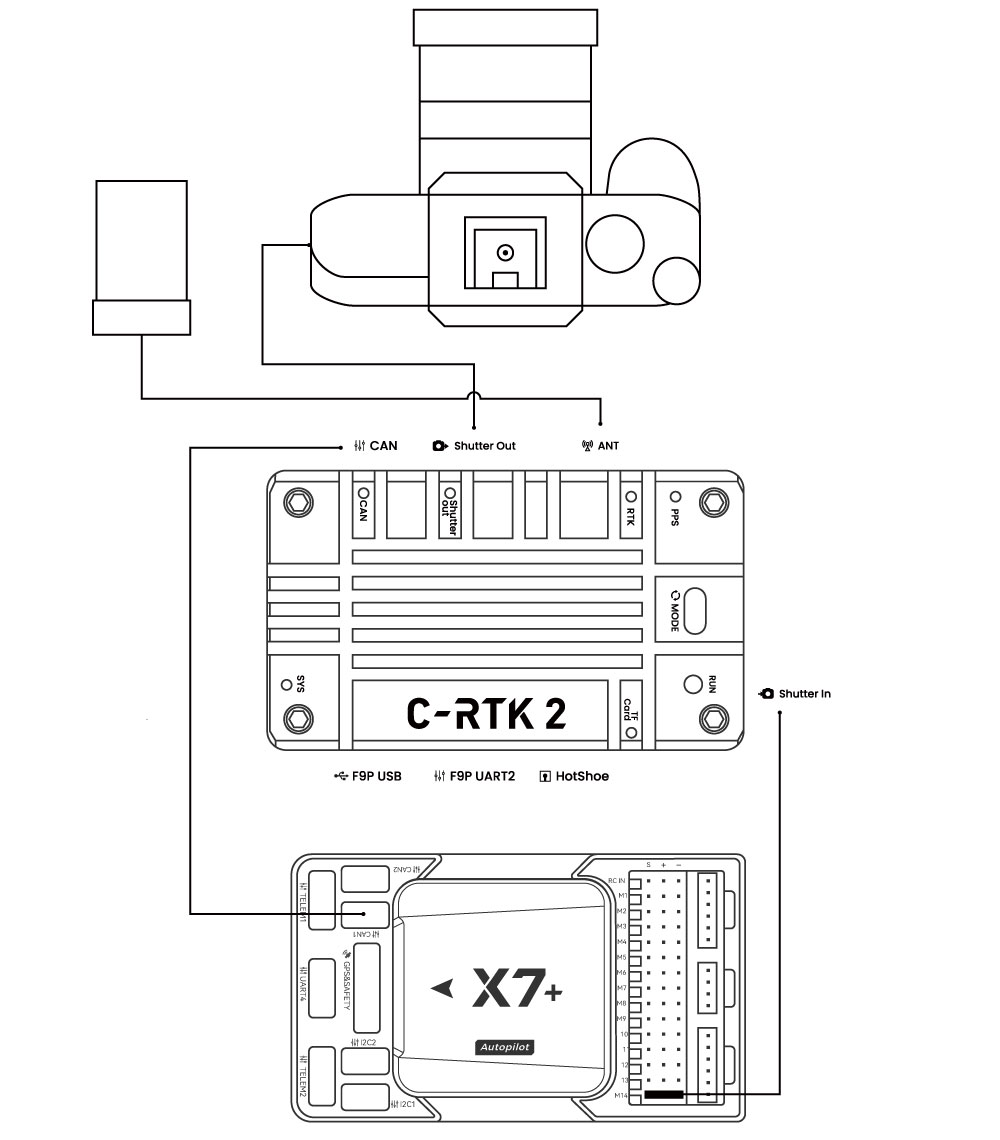
- 使用can连接线连接智能控制器和C-RTK2的CAN(通信和供电)
- 智能控制器的快门触发引脚连接到Shutter in接口
- C-RTK2 Shutter out连接到相机快门接口
安装
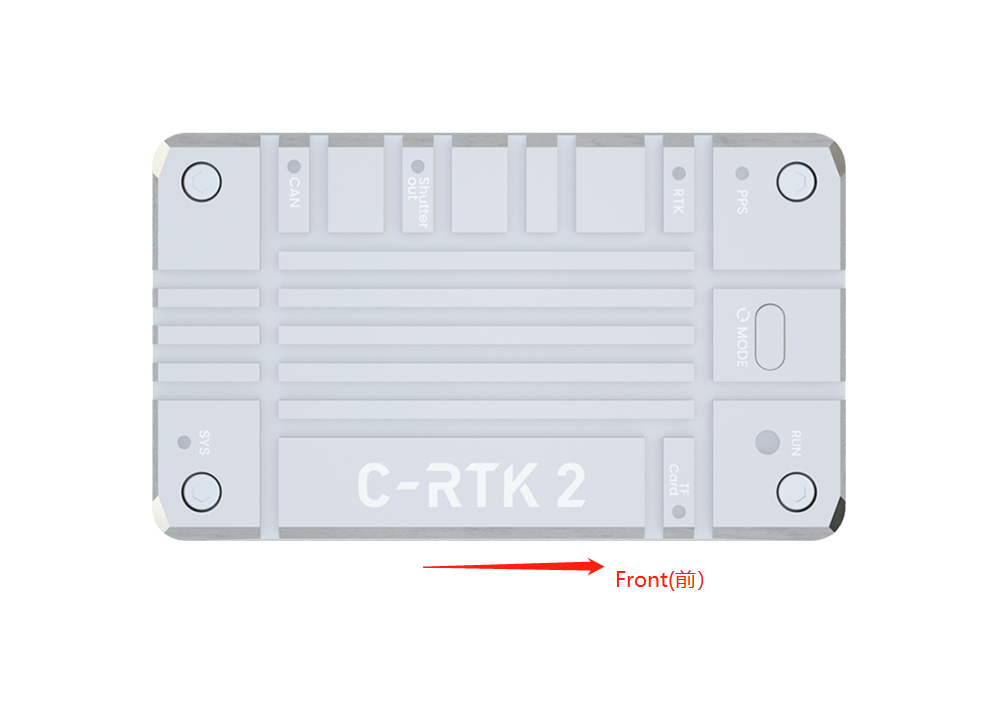
NOTE
一般情况下需将设备的方向与机头方向一致;否则您可能需要额外配置智能控制器参数。
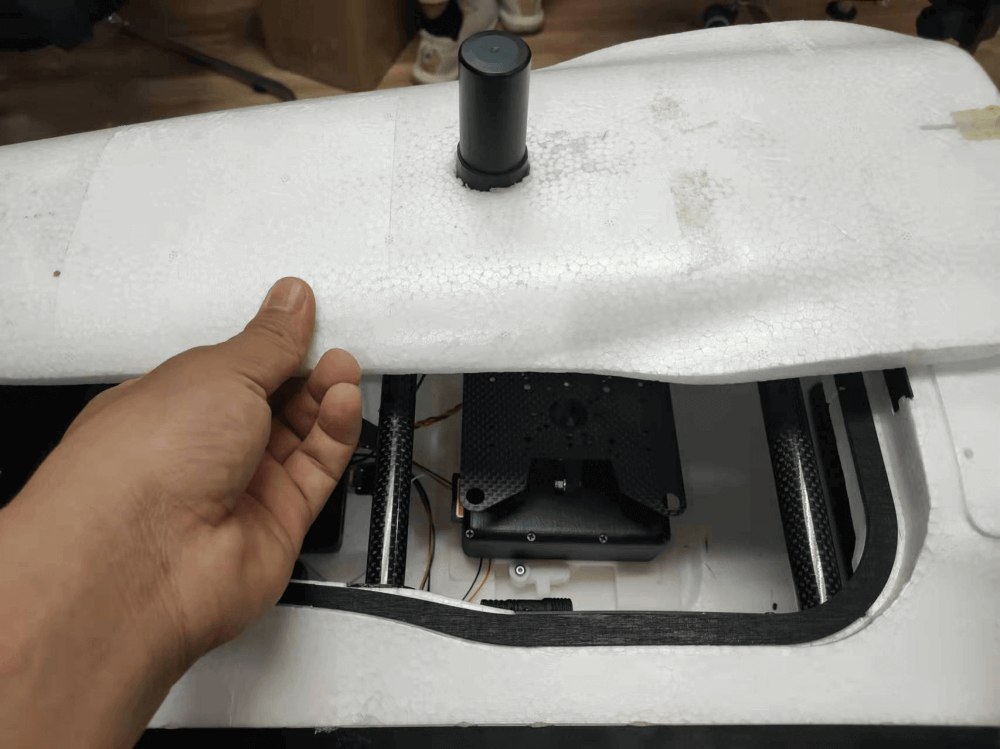
NOTE
建议将C-RTK2天线安装在相机正上方,可以免除配置天线偏移量。
智能控制器参数配置
根据智能控制器固件的不同,设置的参数有所差异,以下为ArduPilot/PX4固件的设置指南,如您使用其它智能控制器请查阅相关控制器快门设置指南;以下配置以常见的继电器/电平快门触发为例;也支持以PWM快门触发。
ArduPilot固件
NOTE
智能控制器参数设置在MissionPlanner》配置》全部参数表/参数表中,修改后请点击右侧写入按钮,并重启智能控制器。
启用UAVCAN
NOTE
以下设置为启用UAVCAN,为智能控制器提供RTK/导航数据;如果您仅仅将C-RTK 2作为PPK使用,无需进行此项操作。
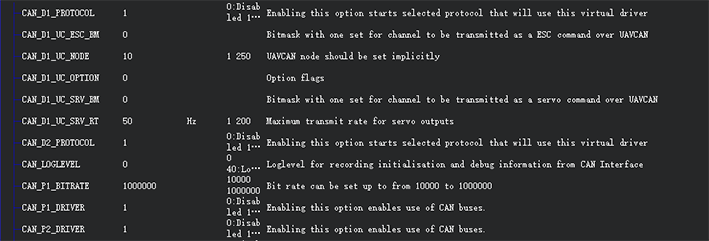
CAN_D1_PROTOCOL设置为1。CAN_P1_DRIVER设置为1(开启CAN1口驱动)。CAN_D2_PROTOCOL设置为1。CAN_P2_DRIVER设置为1(开启CAN2口驱动)。GPS_TYPE或GPS1_TYPE设置为9(AP4.6 及以上固件)。
设置智能控制器快门触发
以智能控制器AUX6/A6/M14引脚作为快门触发引脚为例
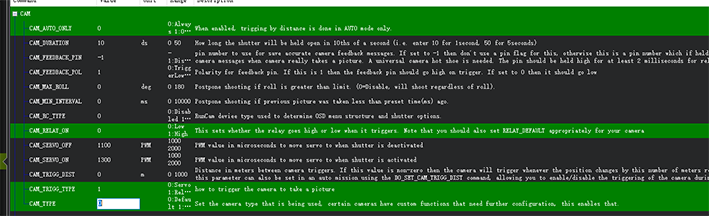
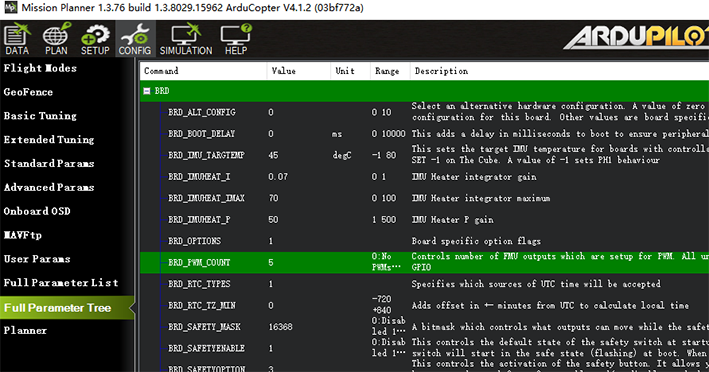
CAM_TRIGG_TYPE设置为1(0=PWM舵机信号,1=继电器信号)。CAM_RELAY_ON设置为0(继电器触发是什么电平,0=低电平,1=高电平)。CAM_MIN_INTERVAL设置为0(快门触发最短间隔时间,单位:毫秒,1000=1秒)。CAM_MAX_ROLL设置为0(如果倾斜超过这个角度,将延时拍摄直到角度恢复正常才触发,0=不限制)。CAM_AUTO_ONLY设置为0(什么时候可触发快门,0=任何时候,1=仅在AUTO模式下)。BRD_PWM_COUNT设置为5(AP4.10以下版本固件,更高的版本无需设置;应等于或大于引脚序号;比如X7系列设置为13)。RELAY_PIN设置为55(继电器引脚,X7系列设置为63)。CAM_FEEDBAK_PIN设置为54(继电器引脚,CUAV X7系列设置为62)。CAM_FEEDBAK_POL设置为1(热靴回馈是什么电平,0=低电平,1=高电平)。
对于AP4.6及以上版本固件
CAM1_TYPE设置为1(1=PWM,2=继电器信号)。CAM1_RELAY_ON设置为0(继电器触发是什么电平,0=低电平,1=高电平)。CAM1_MIN_INTERVAL设置为0(快门触发最短间隔时间,单位:毫秒,1000=1秒)。CAM1_MAX_ROLL设置为0(如果倾斜超过这个角度,将延时拍摄直到角度恢复正常才触发,0=不限制)。CAM_AUTO_ONLY设置为0(什么时候可触发快门,0=任何时候,1=仅在AUTO模式下)。RELAY_PIN设置为55(继电器引脚,CUAV 7系列设置为63)。CAM1_FEEDBAK_PIN设置为54(继电器引脚,CUAV 7系列设置为62)。CAM1_FEEDBAK_POL设置为1(热靴回馈是什么电平,0=低电平,1=高电平)。
测试快门触发
- 使用遥控器触发:
RC7_OPTION设置为9(?=遥控器快门触发通道;例如RC7_OPTION设置为9 后,遥控器通道 7 拨到高位即拍照,范围 RC6~RC12)。 - 使用地面站触发:
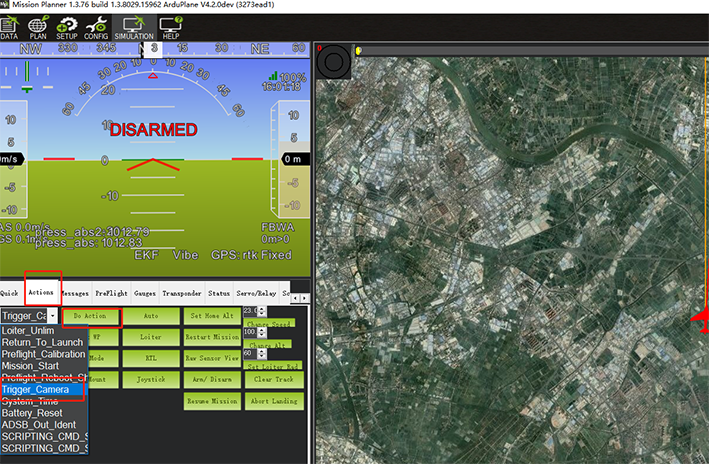
在地面站的飞行数据的动作栏,选择Trigger_camera,点执行动作就可以触发拍照.
PX4固件
NOTE
智能控制器参数设置在QGroundcontrol》参数,修改后请点击右侧ok按钮,并重启智能控制器。
使能UAVCAN
NOTE
以下设置为使能UAVCAN,为智能控制器提供RTK/导航数据;如果您仅仅将C-RTK 2作为PPK使用,无需进行此项操作。
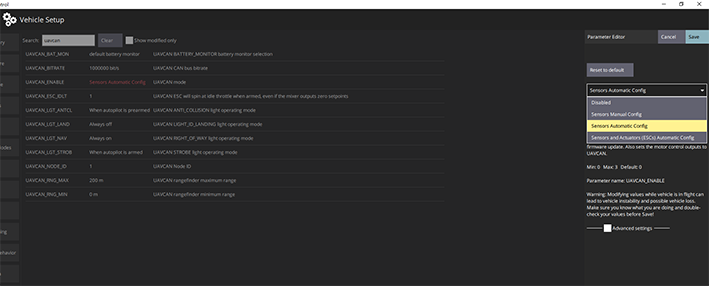
UAVCAN_ENABLE设置为 Sensors Automatic Config(自动配置节点iD)。
设置智能控制器快门触发
TRIG_MODE设置为1(触发模式,4种模式可选)。TRIG_INTERFACE设置为1(电平/继电器触发)。TRIG_PINS设置为引脚号(触发的引脚。如果在AUX5和AUX6触发,设置值应该是56)。TRIG_ACT_TIME设置为200(相机输出持续时间,单位ms)。TRIG_POLARITY设置为0(触发极性,一般是低电平触发)。
C-RTK2参数
NOTE
使用电平或继电器触发快门时一般不需要配置C-RTK2;当无法触发相机拍照时,请检查以下配置
UAV_ENABLE设置为1(使能相机快门输入)。UAV_MODE设置为0(继电器输入模式)。UAV_POLARITY设置为0(快门输入的触发电平;与智能控制器TRIG_POLARITY/CAM_RELAY_ON相关)。CAM_DURATION设置为10(快门打开时间)。CAM_POLARITY设置为0(快门输出口的电平,与相机有关,一般为0)。CAM_FEEDBACK_TYPE设置为1(pos记录触发方式,热靴设置为1,快门设置为0)。CAM_ST设置为0(快门补偿时间,使用热靴时设置为0)。