简体中文
主题
本章设置和配置适用于将C-COMPASS应用于运行PX4固件的控制器。
运行QGroundControl地面站>Vehicle setup>Parameters界面,输入“UAVCAN”找出并设置以下参数。
UAVCAN_ENABLE
Sensors Automatic Config
UAVCAN_SUB_MAG
Enabled
提示
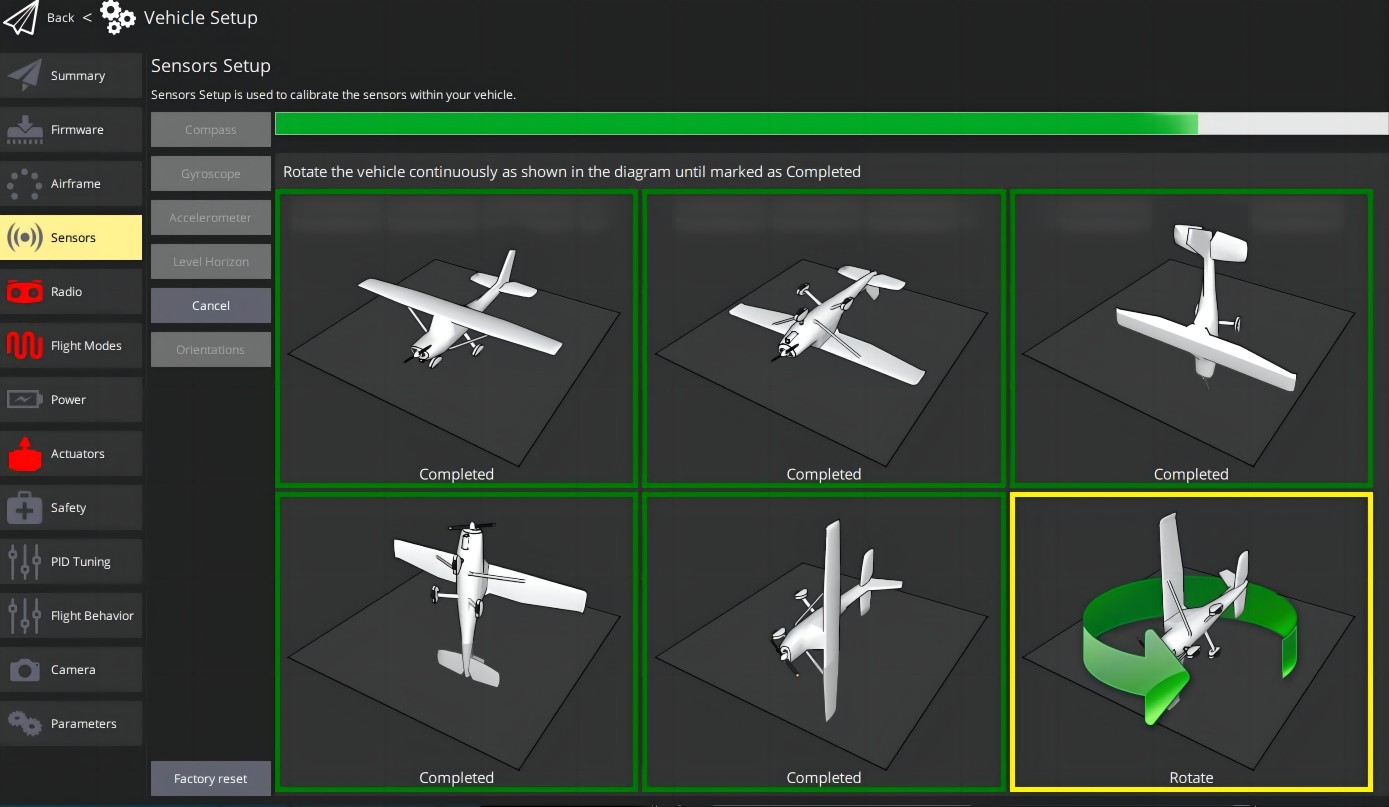
校准磁力计需要将控制器与磁力计安装到载具中,校准完成后请勿移动它。对于大型载具,可不安装机臂或机翼以便轻松执行校准(罗盘远离机臂或机翼)。