

PMU 2Lite 配置指南(ArduPilot)
本章适用于 PMU 2Lite 搭配 ArduPilot 固件控制器的场景。
TIP
一般情况下 PMU 2Lite 即插即用,不需要做本章的任何设置,只需完成硬件连接。
启用电压电流检测
将控制器连接至 Mission Planner,在全部参数表中设置以下参数,写入后重启控制器:
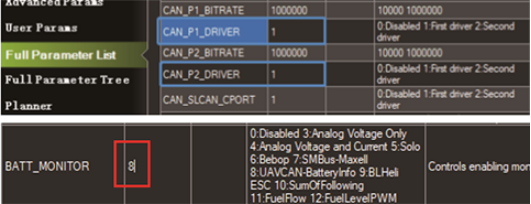
CAN_P1_DRIVER设置为1。CAN_P2_DRIVER设置为1。BATT1_MONITOR设置为8。
TIP
ArduPilot 4.6 以下固件使用 BATT_MONITOR (设为 8)。
查看电源信息
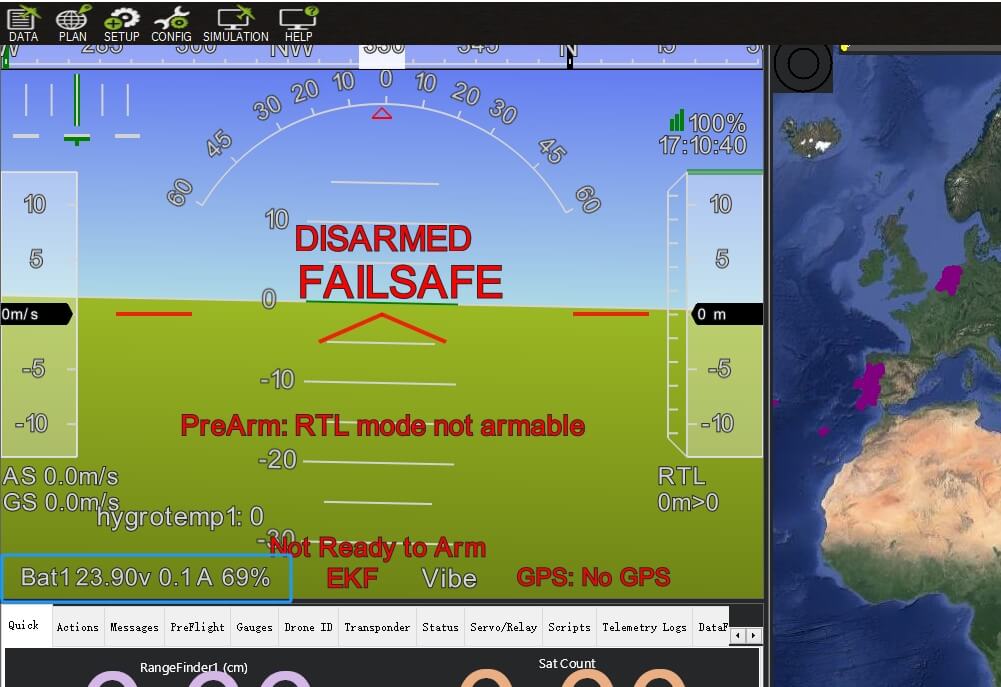
系统参数
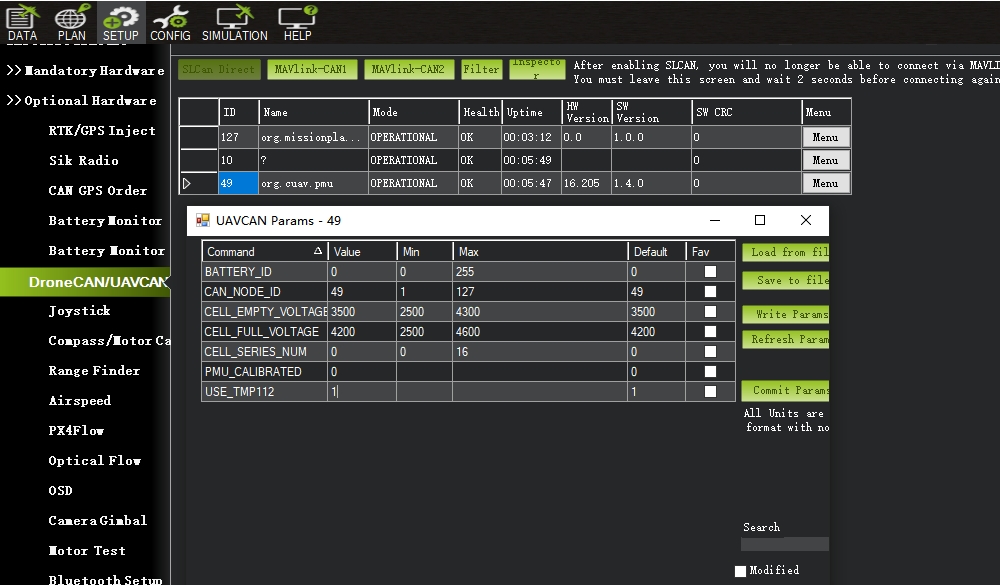
PMU 2Lite 提供 7 个可自定义参数:
BATTERY_ID          // 电池 ID,当前无效
CAN_NODE_ID         // CAN 节点 ID
CELL_SERIES_NUM     // 电池电芯数量,默认 0(自主识别),用于估算电量百分比
CELL_FULL_VOLTAGE   // 单片电芯满电电压,用于估算电量百分比
CELL_EMPTY_VOLTAGE  // 单片电芯空电电压,用于估算电量百分比
CALIBRATION_PARAM   // 校准状态标识,1 表示已校准(只读)
USE_TMP112          // 温度传感器,默认 1(开启),设为 0 关闭
NOTE
默认参数可满足大多数场景,非必要请勿修改。
修改参数
- 将控制器连接至 Mission Planner。
- 进入 配置 > 可选硬件 > Dronecan/UAVCAN 设置。
- 点击 mavlink-can1,找到 PMU 2Lite 信息栏。
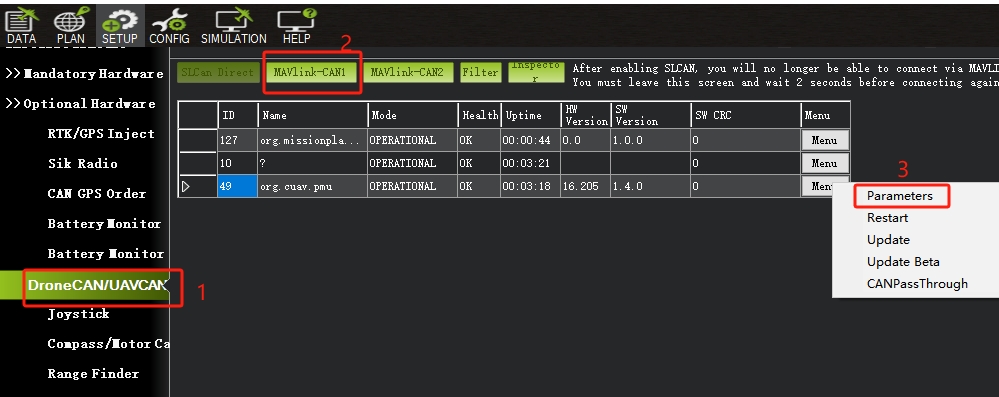
- 修改所需参数并保存,重启控制器生效。
高压电芯适配
PMU 2Lite 按锂电池标准电压平台设定(满电 4.25V)。使用高压电芯(4.35V / 4.45V)时需修改系统参数,才能更准确地估算电量。
以 6S 电池组(单片满电 4.35V、空电 3.3V)为例:
CELL_SERIES_NUM设置为6。CELL_FULL_VOLTAGE设置为4350。CELL_EMPTY_VOLTAGE设置为3300。
点击 Write params 写入,然后重启控制器。