

ArduPilot 无人潜行器
ArduSub 是面向水下 ROV(有缆遥控潜水器)的开源自动驾驶系统,支持多种机体配置。工作模式从全手动一直覆盖到全自主,设计目标是安全、功能完整、开放可扩展,新手也能直接上手。
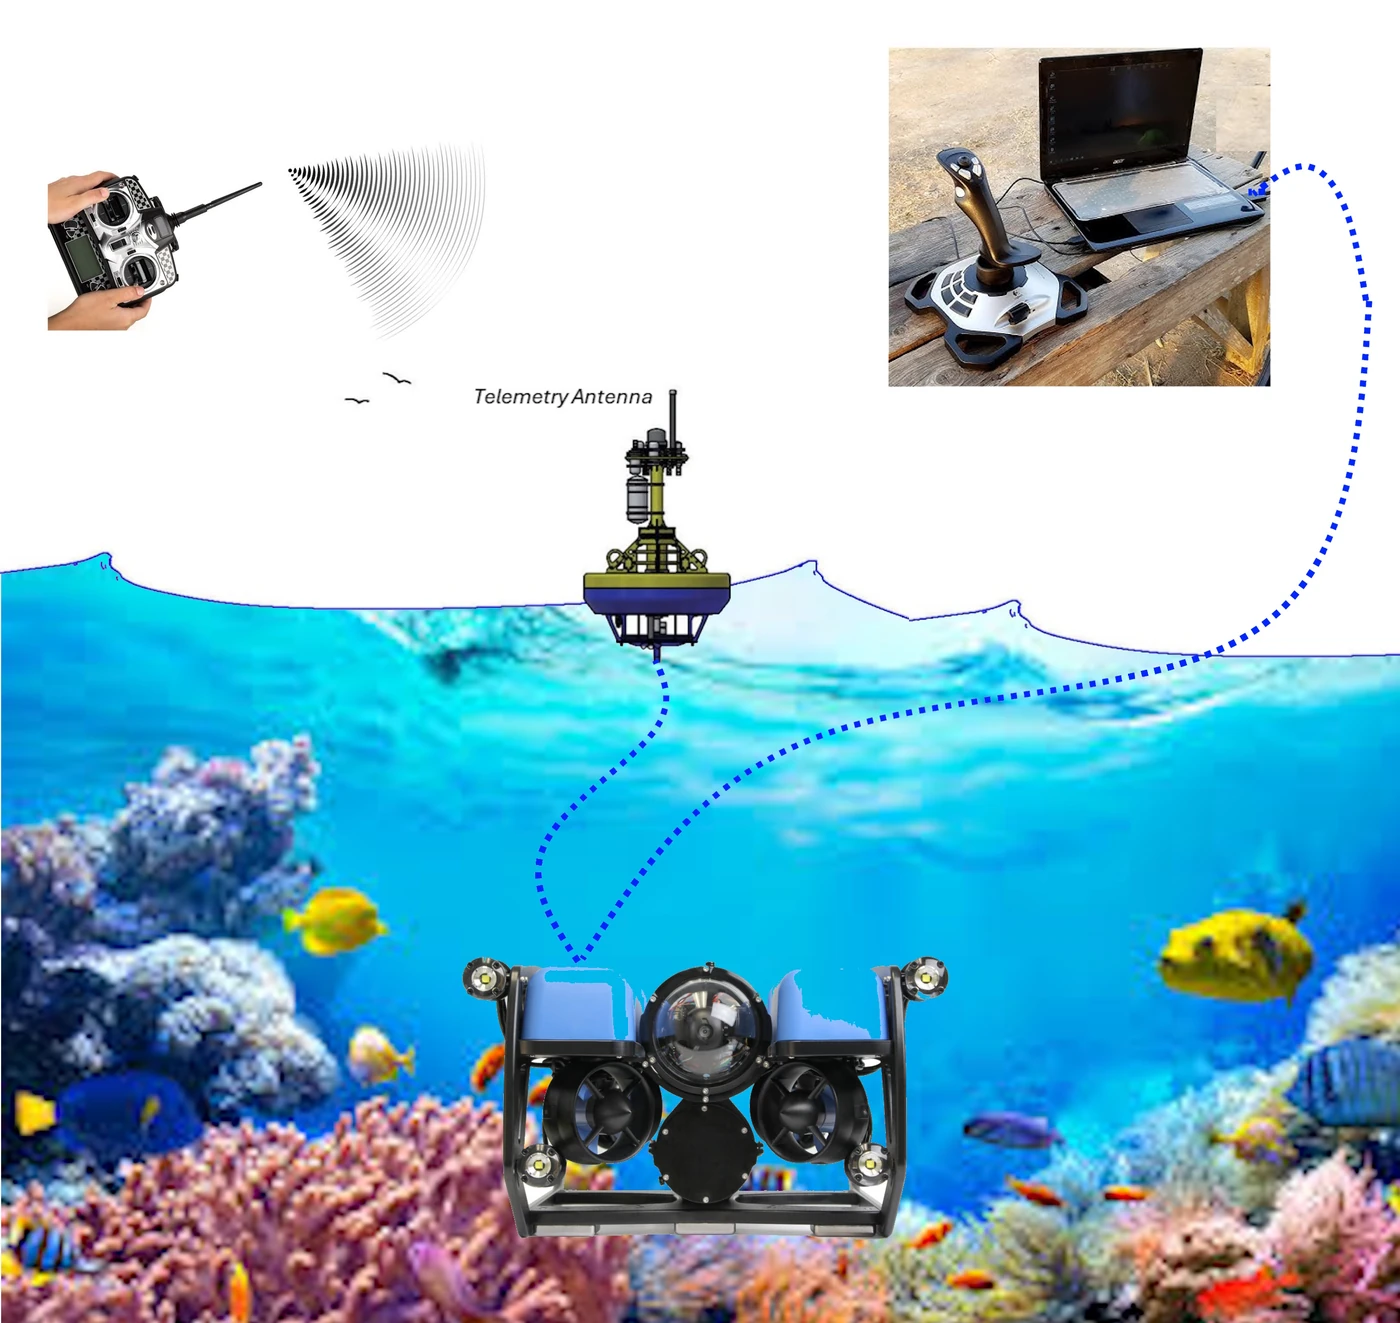
▲ 潜行器系统:水下机体、水面浮标与岸上地面站
水下运动特性
- 姿态与航向参考系统(AHRS):由传感器融合与惯性导航算法提供,见 EKF。
- 自动姿态稳定、定深与定点:机体配置到位、传感器齐全即可使用。
- 全自主任务:按预设航线自主执行。
- 可配置的失效保护:覆盖系统部件故障,见故障保护设置。
- 地形跟随与水面跟踪:贴底航行与上浮出水都能自动跟踪。
- 地面站按键动作:按键输入可直接触发指定动作。
ArduPilot 平台的仿真器、地面站软件与日志分析工具对潜行器同样适用,分别对应作业前的准备、作业执行和作业后的数据分析。
机体配置选项
Sub 通过细粒度的参数集开放功能,包括:
- 双向推进电机与推进器,有刷、无刷结构都可以。
- 内置 3、4、5、6、8 推进器的机架配置,最多可控制全部 6 个自由度与轴向旋转;也支持自定义配置。
- 通过脐带缆连接地面站,用摇杆、按键或键盘操控并回传遥测;也可以经水面浮标中继遥控。
- 位置与深度控制:可用深度传感器、出水后的 GPS、声呐,或岸基/母船上的声学信标定位。
- 相机云台控制与增稳。
- 灯光亮度控制,用摇杆或手柄调节。
- 机械爪控制,用于抓取或操作物体。
- 漏水、温度与舱内压力传感器选配,用于安全监测。
- 以太网外设接口,可接侧扫声呐一类复杂传感器。
- 上百款 ArduPilot 兼容的控制器可选。
- 可选的 Linux 伴飞计算机接口,用于简化配置,并支持图像处理、信标数据处理、地面站声呐显示等高级功能;BlueOS 针对 ROV 做过优化。
- 模拟与数字视频、OSD 图文叠加支持。
- 可选浮力控制,替代垂直推进器与中性浮力方案。
标准作业不需要编程,但提供了完整的程序化控制接口(含 MAVLink 指令);固件也可以自由修改和扩展,包括动态加载 Lua 脚本。
实机演示
▲ 潜行器水中游动,视频来自开源项目 OpenMantaClaus