

降落伞配置
多旋翼在空中彻底失控、开始往下掉时,自动开伞能把下降速度压到 5 m/s 以内,保住机体和载荷。
ArduPilot 的降落伞功能不只多旋翼能用,直升机、固定翼、VTOL 也支持,用的是同一组参数。电机失效、舵面卡死、严重自旋、电池耗尽——遇上这些情况,操作手已经没法靠姿态控制把飞行器救回来,伞就是最后一道保险。
触发方式有三种:失控自动触发、遥控器拨杆手动触发、地面站或航线指令触发。
硬件要求
降落伞单元
- 释放机构要能电控:舵机(伺服)、电磁阀、火工品都行
- 推荐用支持 PWM 舵机或 Relay 触发的成品伞包,如 Fruity Chutes、Mars Mini、SkyCat,接线和参数都好对
- 伞要够大:装好后能把整机下降速度压到 5 m/s 以下。自制的话,就是一套「舵机拉插销 + 伞包」
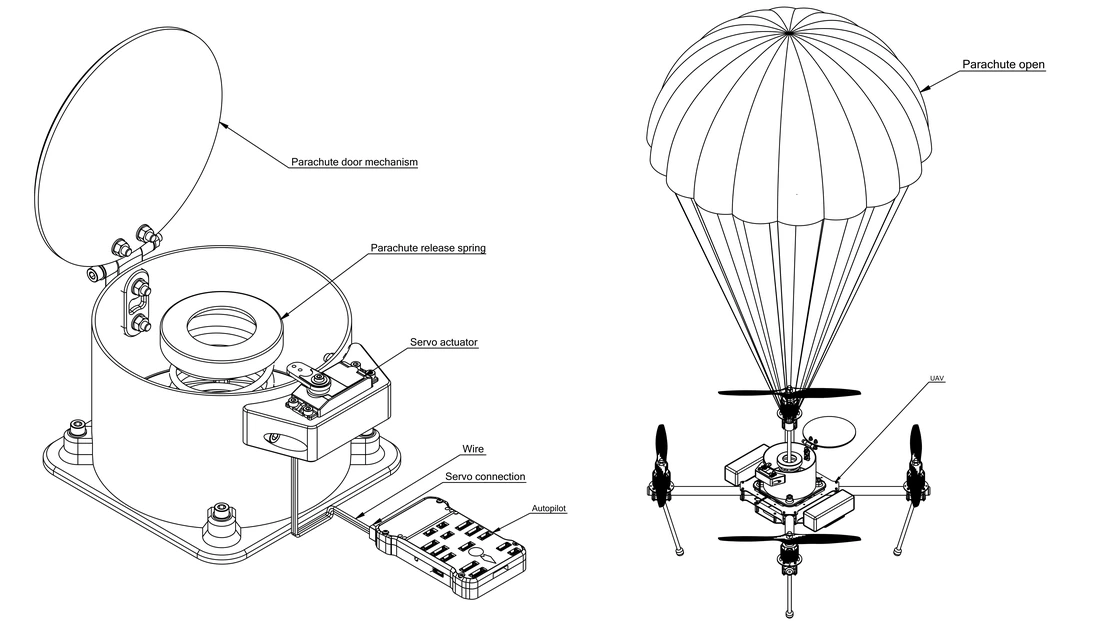
▲ 左:伞舱门、释放弹簧、舵机与控制器的连线;右:开伞后的状态
控制器接口
两种接法,二选一:
| 接法 | 接到哪里 | 参数 |
|---|---|---|
| 舵机(优先) | 任意空闲 PWM 输出 | SERVOx_FUNCTION = 27(Parachute Release) |
| 继电器 | 一路空闲 GPIO | RELAYX_PIN + RELAYX_FUNCTION = 3 |
具体引脚和接线见下一节。
供电
给舵机(或火工品点火器)单独一路 BEC 或电池。主电脱落、线被扯断的时候,伞还得能开——独立供电就是为了这个;共用主电,等于把最后一道保险交给已经出问题的那套系统。
机械安装
- 伞舱盖朝外开,别让螺旋桨滑流把盖子吸住
- 弹射方向朝上,避开桨叶和机臂,防止伞绳被缠住
- 伞绳挂点略低于整机重心,开伞后机身不会倒挂
接线
舵机信号线接控制器的一路 PWM 输出,SERVO9 对应的引脚看控制器有没有 IOMCU:
| 控制器类型 | SERVO9 对应引脚 |
|---|---|
| 带 IOMCU(输出分 MAIN、AUX 两组) | A1(AUX OUT 1) |
| 不带 IOMCU(只有一组 M 输出) | M9 |
接线前先看控制器丝印,确认 SERVO9 落在哪个编号上。
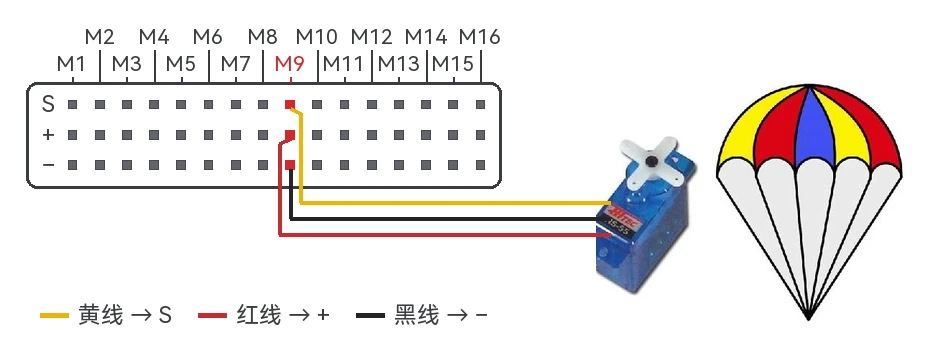
▲ 以 X25 EVO 为例:舵机三根线接到 M9(线色对应见图中图例),舵机拉动插销释放伞包
用继电器触发要注意两点:
- GPIO 输出电流很小,不要直接驱动大电流负载
- 上电引导(bootloader)阶段 GPIO 默认是低电平,所以要选高电平才能触发的机构,并把
RELAYx_DEFAULT设为OFF或No Change,避免上电瞬间误开伞
WARNING
开伞的弹出力量很大。装机调试和地面测试时,务必先取下桨叶和伞包。
参数一览
| 参数 | 作用 | 取值 |
|---|---|---|
CHUTE_ENABLED | 开伞功能总开关 | 0 关闭1 开启 |
CHUTE_TYPE | 释放机构类型 | 10 舵机0 继电器 |
CHUTE_SERVO_ON | 开伞时舵机 PWM | 1000 ~ 2000 µs |
CHUTE_SERVO_OFF | 待机(未开伞)时舵机 PWM | 1000 ~ 2000 µs |
CHUTE_CRT_SINK | 触发开伞的下降速度 | 0 ~ 15 m/s |
CHUTE_ALT_MIN | 自动开伞的最低离地高度(相对起飞点) | 0 ~ 32000 m,0 表示不检查,默认 10 m |
CHUTE_DELAY_MS | 电机停转到开伞的延迟 | 0 ~ 5000 ms |
CHUTE_OPTIONS | 附加行为,见下文 | 位掩码 |
配置步骤
1. 打开总开关
把 CHUTE_ENABLED 设为 1,然后刷新参数或重启,其余 CHUTE_ 参数才会出现。
2. 选择释放方式
舵机释放
| 参数 | 设为 |
|---|---|
CHUTE_TYPE | 10 |
CHUTE_SERVO_ON | 拉开插销所需的 PWM 值 |
CHUTE_SERVO_OFF | 待机时的 PWM 值 |
SERVO9_FUNCTION | 27(Parachute),对应 A1 / M9;换一路输出就把编号顺延,如 A2、M10 用 SERVO10_FUNCTION |
继电器释放
| 参数 | 设为 |
|---|---|
CHUTE_TYPE | 0 |
RELAY1_PIN | 该继电器使用的 GPIO 引脚号 |
RELAY1_FUNCTION | 3(Parachute) |
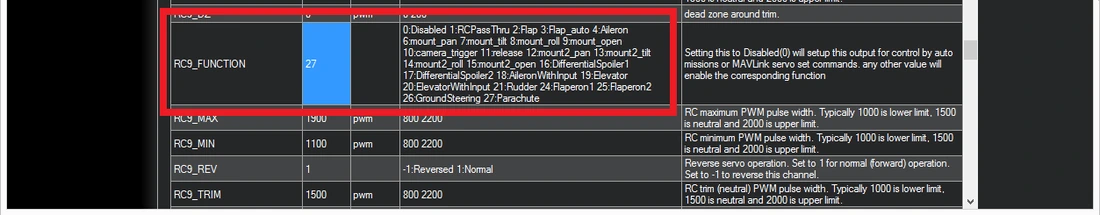
▲ 把接舵机的那一路输出功能设为 27(Parachute)
3. 设置触发条件
CHUTE_CRT_SINK:降到这个下降速度就开伞,单位 m/sCHUTE_ALT_MIN:相对起飞点的最低开伞高度,低于它不会自动开伞;填0关闭高度检查
4. 手动开伞(可选)
给遥控器留一个开关,把对应通道的 RCx_OPTION 设为:
| 取值 | 含义 |
|---|---|
22 | 开关拨高即开伞 |
23 | 三位开关:低=禁用开伞,中=启用,高=强制开伞 |
21 | 只做启用/禁用:高=允许开伞,其余=禁止 |
5. 地面站 / 航线开伞(可选)
用 MAV_CMD_DO_PARACHUTE(命令号 208),参数 1 决定动作:0 禁用、1 启用、2 立即释放。这条命令也可以作为航线中的 DO_PARACHUTE 航点。
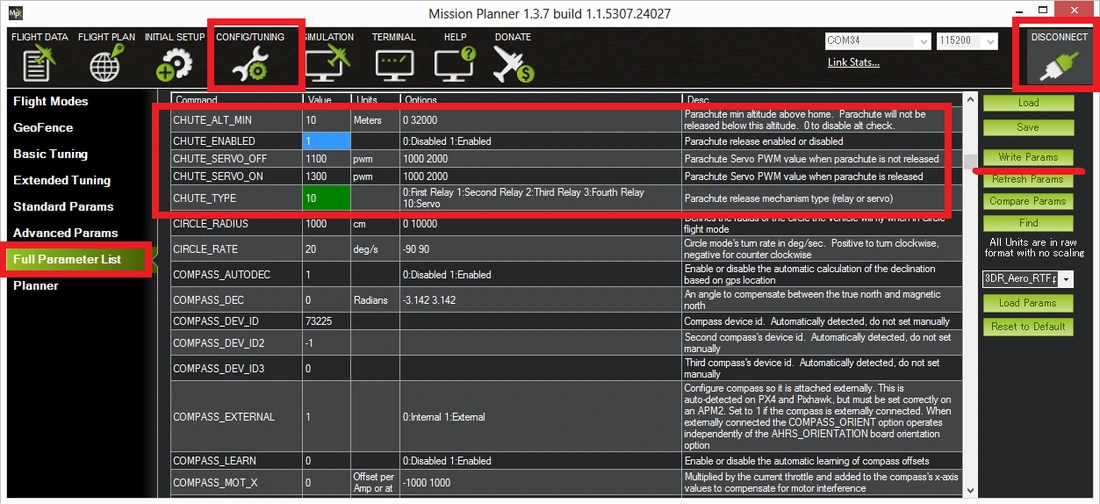
▲ 在「完整参数列表」里搜索 CHUTE_ 即可找到这些参数(图为旧版界面,以实际显示为准)
什么时候会自动开伞
下面这些条件同时成立并持续 1 秒,才会自动开伞:
- 已解锁,且没有落地
- 不在 FLIP 或 ACRO 模式
- 横滚或俯仰偏离目标姿态 30° 以上
- 气压计显示飞行器没有在爬升
- 首次判定失控时,高度高于
CHUTE_ALT_MIN(快速下坠时,实际开伞的时刻可能已经低于这个高度)
NOTE
气压计噪声太大可能导致判断失败;反过来,误判也会造成意外开伞。所以下降速度阈值和最低高度要按自己的机型定,别直接照搬。
CHUTE_OPTIONS 的两个选项
| 位 | 含义 |
|---|---|
| 0 | 触发后保持释放状态直到重启。用于高空低温场景:舵机或继电器可能先被冻住,等降到低空温度回升才真正动作 |
| 1 | 开伞前不给飞行器上锁(默认是先停桨上锁,再开伞) |
测试开伞
测试前取下桨叶和伞包,只看舵机和继电器的动作、以及地面站的提示。
手动测试
- 把
CHUTE_ALT_MIN设为0,跳过高度检查 - Stabilize 模式解锁,油门推过最低位(断开电机或拆桨)
- 拨动上一步设置的遥控开关,或用地面站的 Servo / Relay 页面直接触发
- 电机停转、释放机构动作,飞行数据界面的 HUD 出现
Parachute: Released!
自动测试
- 把
CHUTE_ALT_MIN设为0 - 解锁并推油门
- 把飞行器倾斜 30° 以上,同时往下放(让气压计读数持续下降)
约 1 秒后电机停转、释放机构动作,HUD 出现 Parachute: Released。
TIP
测完记得把 CHUTE_ALT_MIN 改回需要的值,出厂默认是 10 m。
参考
- ArduPilot 官方文档:Parachute