

ArduPilot 无人船
Rover 固件同时驱动地面车和船,用同一套控制器、同一套地面站、同一套调参流程。这一页只讲水面船:整船需要哪些部件、有哪些成熟船型、选型时先定哪几项。
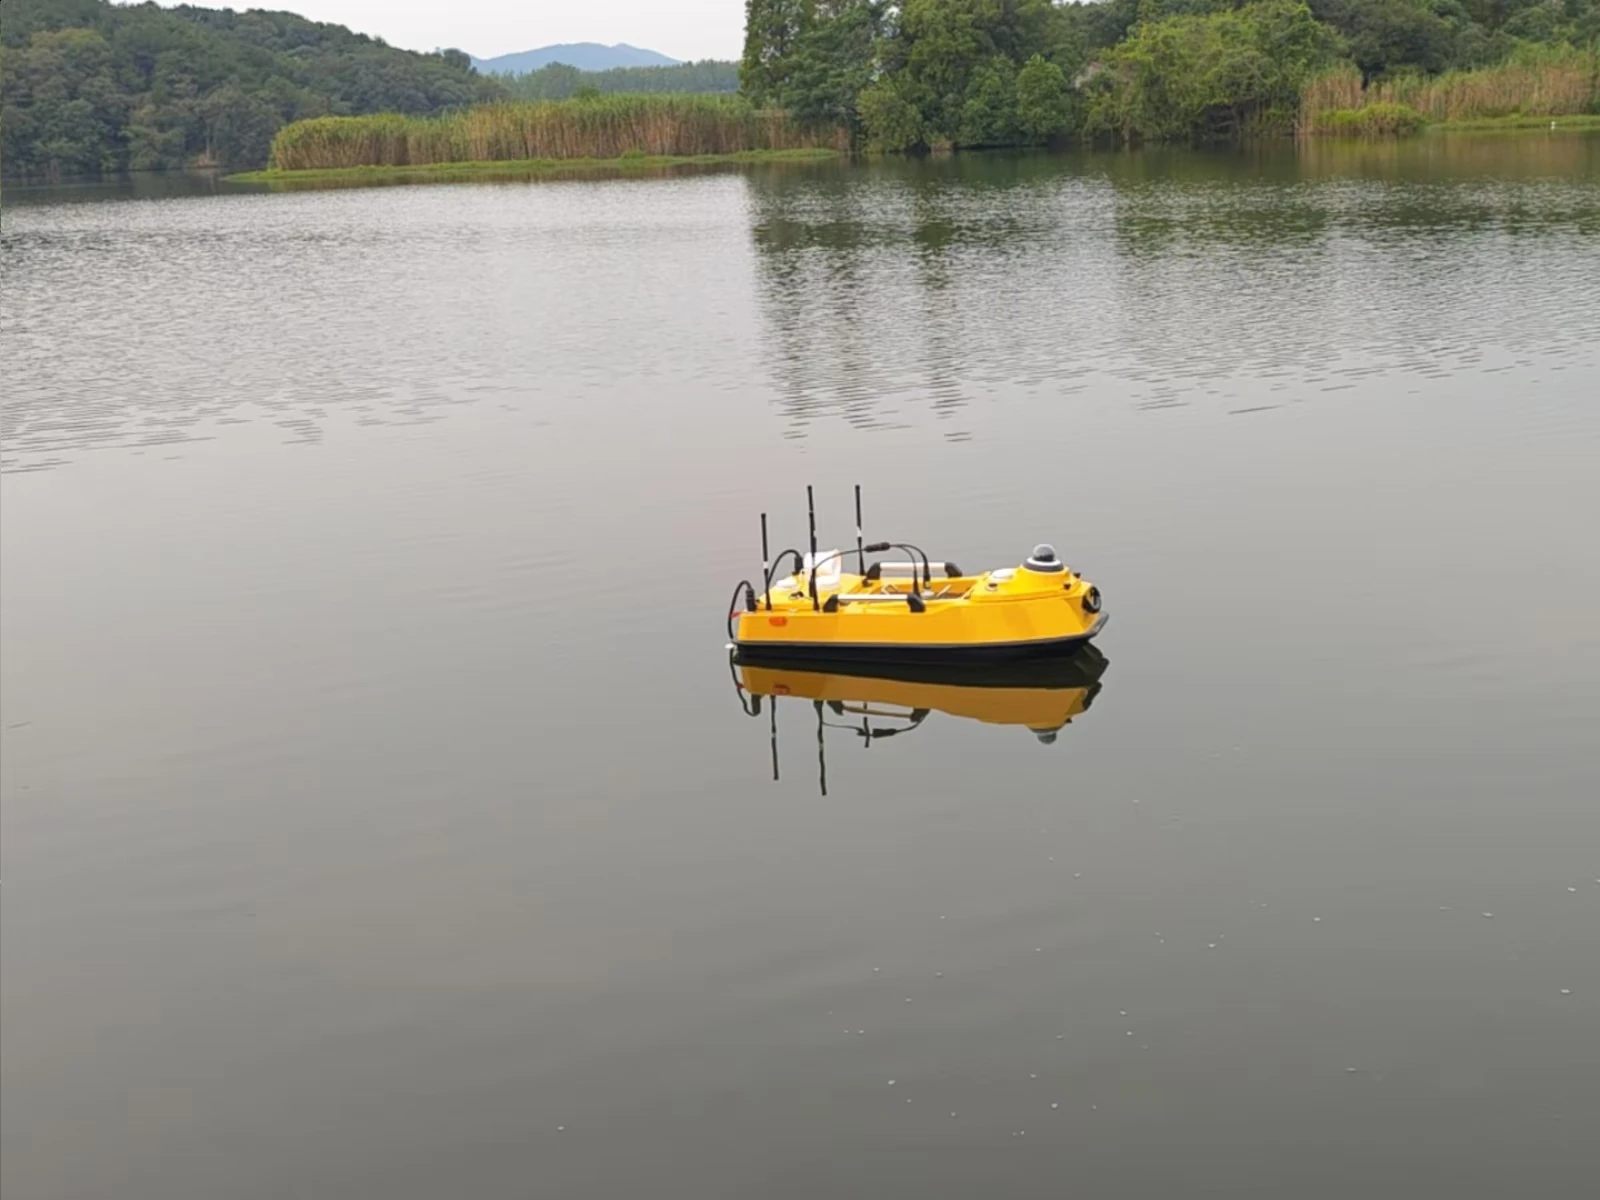
▲ Rover 固件驱动的无人船
必备部件
一艘能跑起来的无人船,除了船体本身,还要下面这些部件。
| 设备 | 数量 | 作用 |
|---|---|---|
| 船体与推进系统 | 1 | 船壳、推进电机与螺旋桨;带舵的船型另含舵机 |
| 智能控制器 | 1 | 运行 Rover 固件,FRAME_CLASS 设为 2 即按船工作 |
| GNSS 双天线 | 1 | 提供定位与航向,双天线直接给出船首方向,低速时不必靠航迹推算 |
| 遥控器 | 1 | 手动操控与模式切换,失控保护也靠它接管 |
| 电池 | 1 | 整船动力电源,电压与容量按推进电调选 |
| BEC | 1 | 把动力电池电压降到 5V,为控制器和接收机供电 |
ArduPilot 已验证的部分船型
下列船型涵盖单体、双体与帆船三类船体,均已在实际场景中完成航行验证。
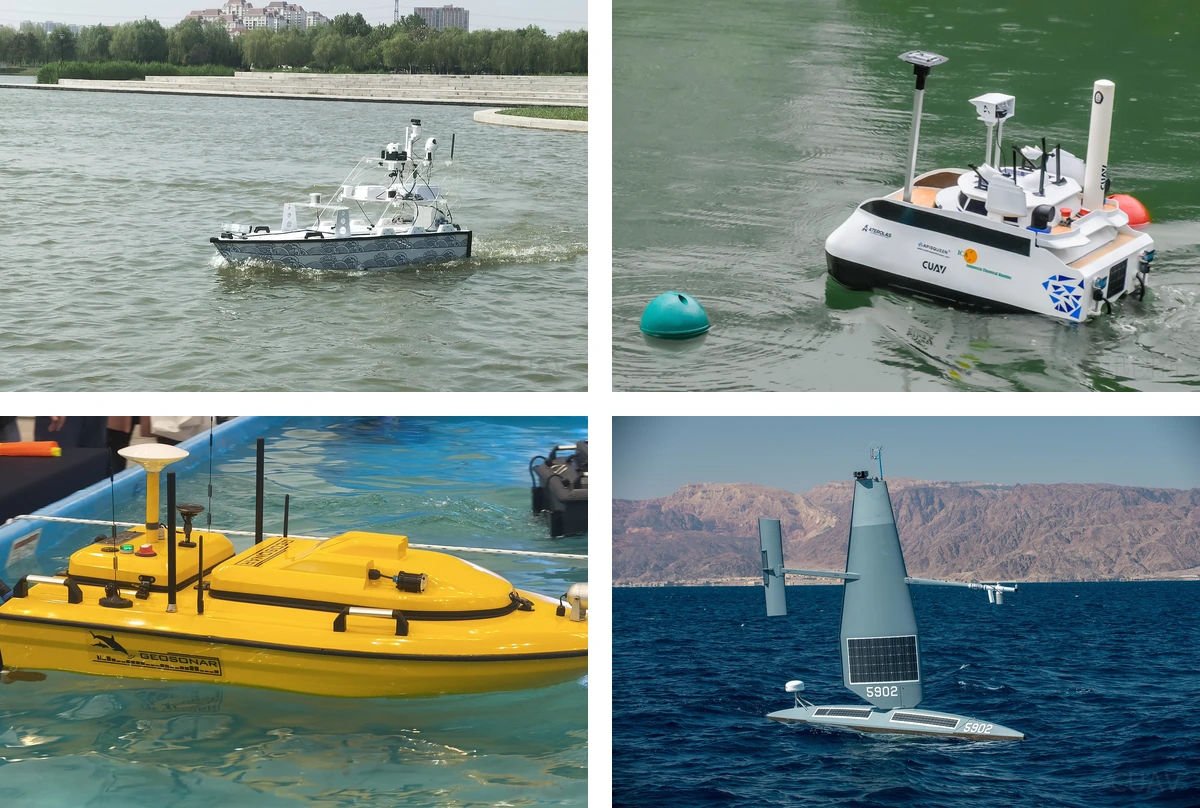
▲ ArduPilot 已验证的部分船型
怎么选
- 内河、湖泊、渠道巡检,水面平稳:单体差速船。结构最简单,能原地转向。
- 长距离断面测量、需要直线高速:单体舵机船。直线稳定性好,适合拖曳设备。
- 开阔水域、抗浪要求高、要装测深设备:双体或三体。横向稳性明显更好。
- 长航时、大范围、换电不方便:帆船模式。续航由风况决定,不受电池容量限制。
实机演示
▲ 无人船水面航行