

安装控制器与配件
部件清单见无人船指南的必备部件。控制器先定好位,后面的接线和参数才有依据。装船分两步:在舱内按正确朝向把控制器固定好,再把推进器、舵机接到对应输出口。
系统框架图
控制器上的箭头正对船首,装在舱内干燥、远离动力线与电池的位置,水平放置,尽量靠近船体重心。船会纵倾和横摇,控制器要贴着舱底固定,不要悬空。
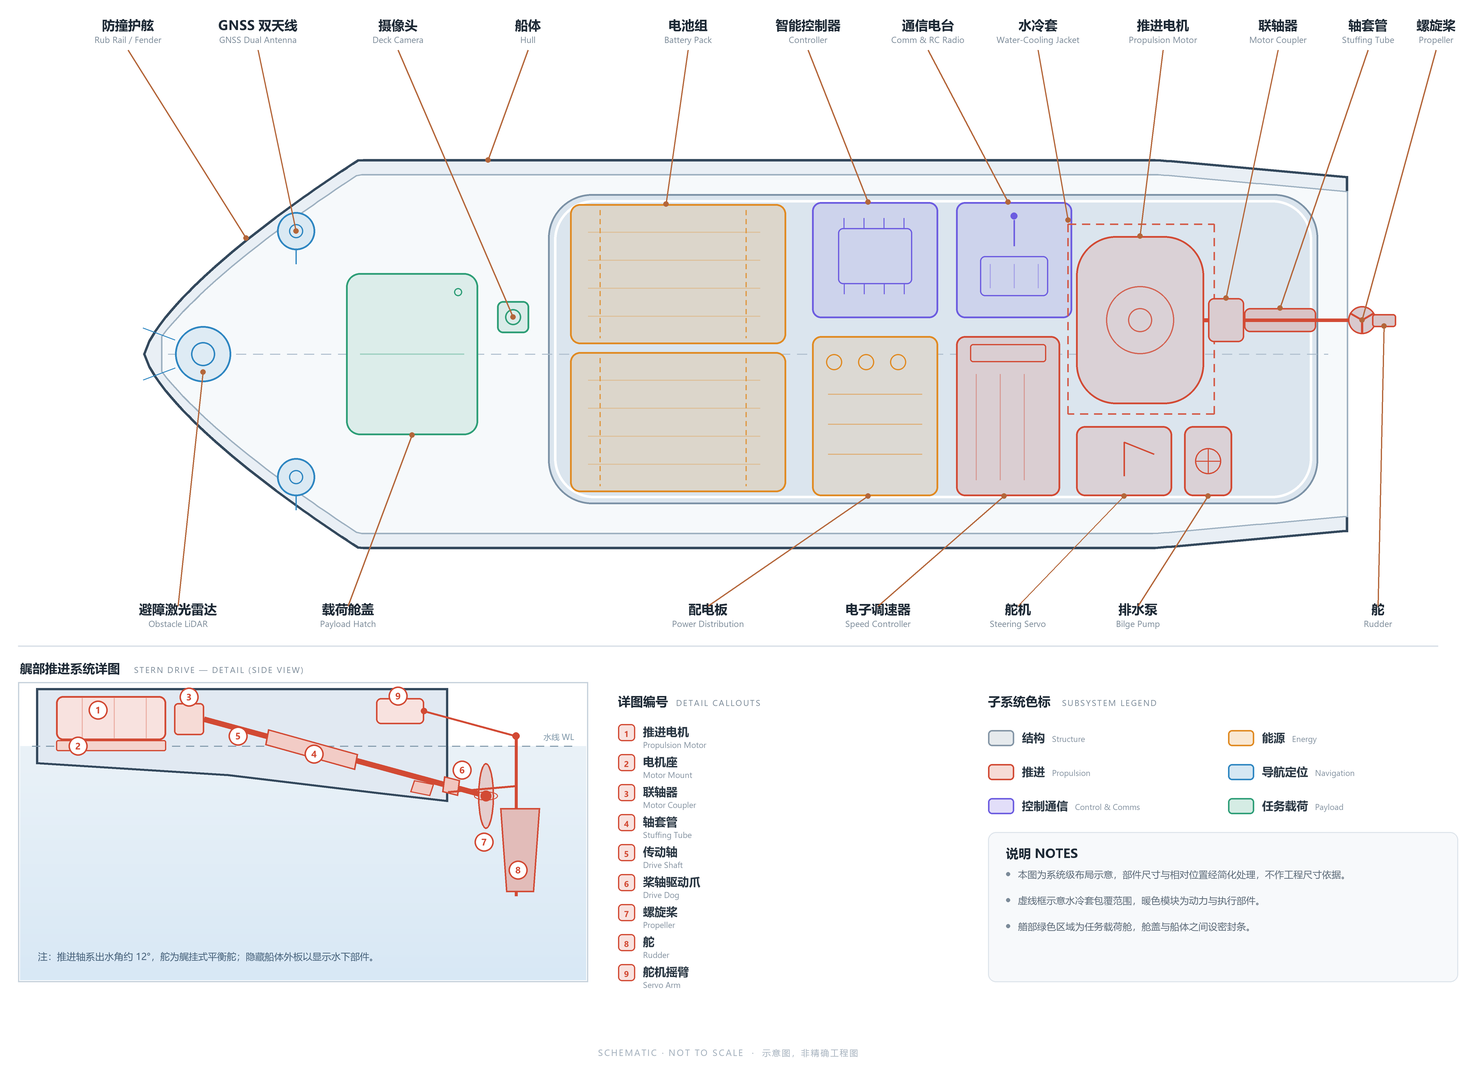
▲ 舱内布局:控制器、电池组、电调与舵机的位置关系,图左为船首
其他安装方向
空间不允许按标准朝向安装时,AHRS_ORIENTATION 还提供三十多种朝向可选。在地面站 Config/Tuning → Advanced Params 里找到 Board Orientation,按下表理解各方向的正负含义。
| 参数值 | 含义 |
|---|---|
| Roll90 | 板子向右立起 90°,箭头仍指向船首 |
| Pitch90 | 板头向上抬 90°,箭头指向正上方 |
| Yaw90 | 板子顺时针转 90°,箭头指向船身右侧 |
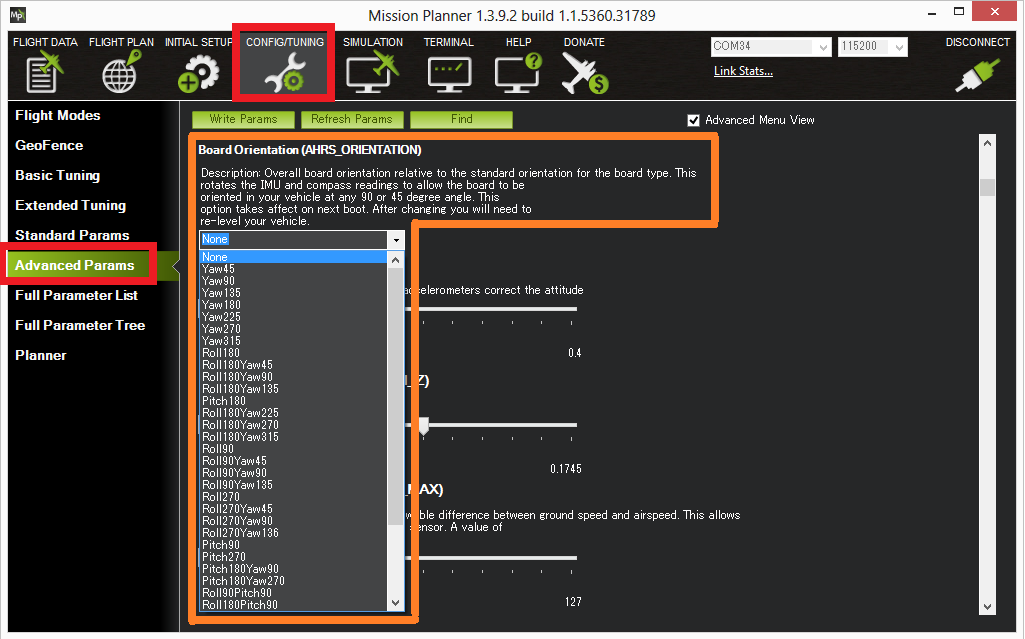
▲ 在地面站 Advanced Params 里选 Board Orientation
先设朝向,再做校准
箭头不朝船首时,必须先设好 AHRS_ORIENTATION,再做加速度计校准。顺序反了,校准出来的姿态是错的。
推进器、舵机与帆机
单桨带舵的船是舵机加电调,双桨船是左右两路电调,矢量推力船把整套推进器挂在舵机上。通道号与参数怎么对,见推进器与舵机连接配置。
装了风帆的船,帆机单独占一个输出口,接线与行程见帆船模式配置。