

推进器与电调连接配置
ArduSub 的推进器不按车船的「油门、转向」分配,而是按机架编号:SERVO1 到 SERVO8 依次对应 Motor1 到 Motor8。编号接错不会报错,但机体在水下会朝错误方向动,所以接线与 FRAME_CONFIG 要一起确认。
机架配置
FRAME_CONFIG 决定推进器数量、编号顺序和每个推进器的推力方向。改完必须重启控制器才生效。
| 参数值 | 机架 | 推进器数 | 可控轴 |
|---|---|---|---|
| 0 | BlueROV1 | 6 | 横滚 / 俯仰 / 偏航 / 升沉 / 前后 / 横移 |
| 1 | Vectored | 6 | 偏航 / 升沉 / 前后 / 横移 |
| 2 | Vectored_6DOF | 8 | 横滚 / 俯仰 / 偏航 / 升沉 / 前后 / 横移 |
| 3 | Vectored_6DOF_90 | 8 | 横滚 / 俯仰 / 偏航 / 升沉 / 前后 / 横移 |
| 4 | SimpleROV-3 | 3 | 偏航 / 升沉 / 前后 |
| 5 | SimpleROV-4 | 4 | 横滚 / 偏航 / 升沉 / 前后 |
| 6 | SimpleROV-5 | 5 | 横滚 / 偏航 / 升沉 / 前后 / 横移 |
| 7 | Custom | 自定义 | 按自定义混控 |
缺轴的机架靠重心与压载维持该轴稳定,不能靠推进器主动修正。BlueROV2 用的是 1 号 Vectored,BlueROV2 Heavy 用的是 2 号 Vectored_6DOF。
六推进器:Vectored
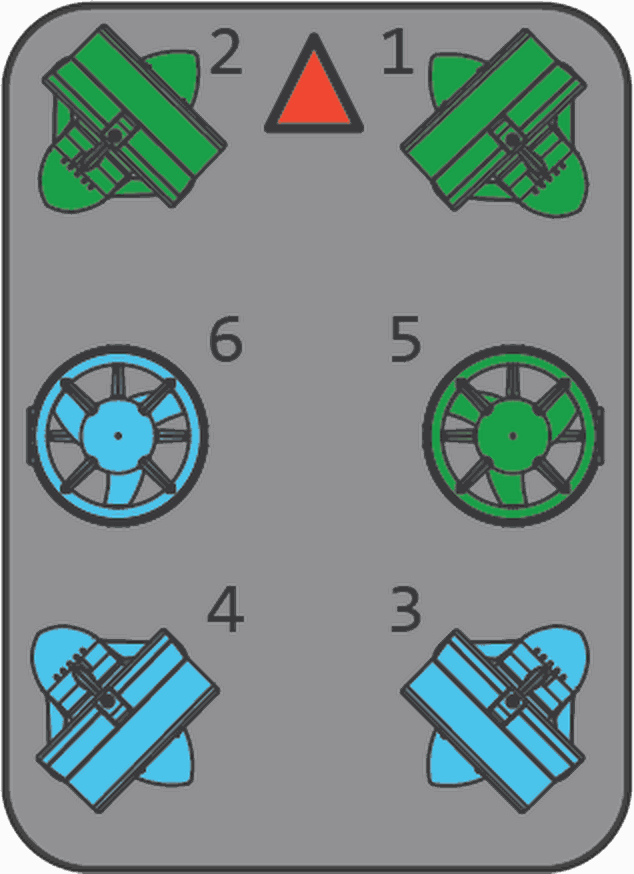
▲ Vectored 机架:编号 1~6 对应 Output 1~6,红色三角为机头方向
八推进器:Vectored_6DOF
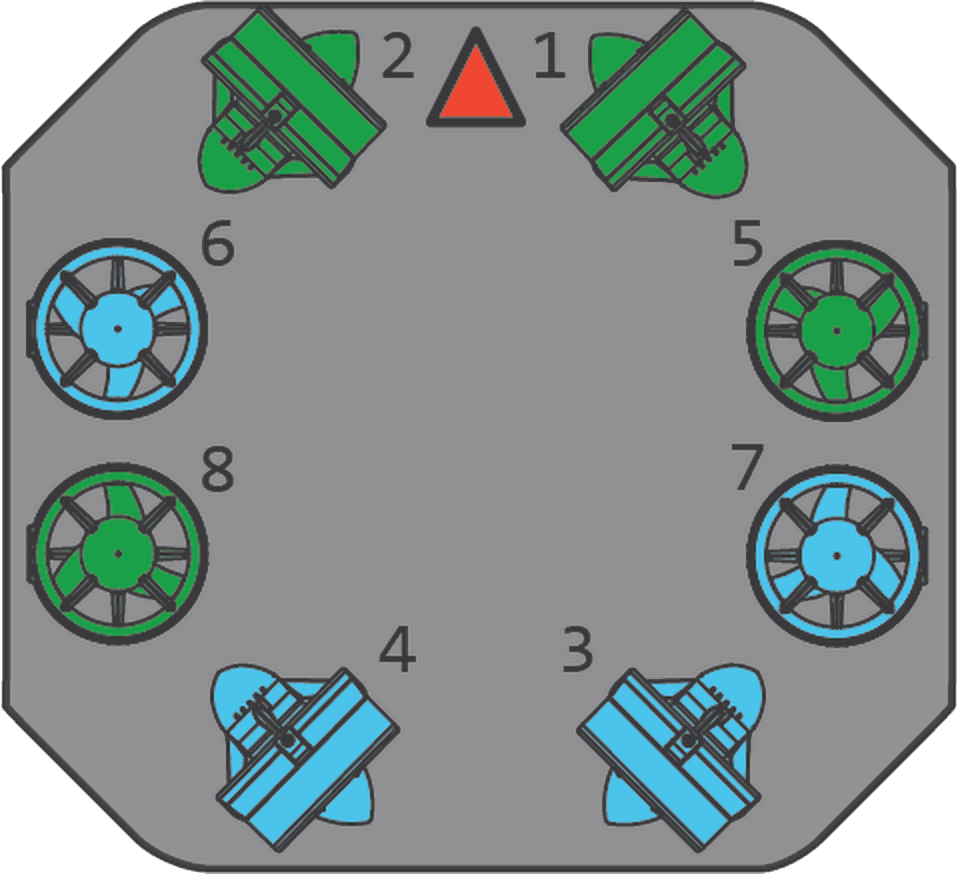
▲ Vectored_6DOF 机架:编号 1~8 对应 Output 1~8,四台垂直推进器提供升沉与横滚
同轴推进器要反向装桨
同一方向上对推的两台推进器,一台装正桨、一台装反桨,转向也相反。装成同向会在定深或直航时持续产生偏航力矩,只能靠 MOTx_DIRECTION 硬压,姿态会一直发抖。
输出口与功能号
默认按顺序对应,重排过通道才需要改功能号。接线保持不动,改参数即可。
| 参数 | 值 | 说明 |
|---|---|---|
SERVO1_FUNCTION | 33 | Motor1 |
SERVO2_FUNCTION | 34 | Motor2 |
SERVO3_FUNCTION | 35 | Motor3 |
SERVO4_FUNCTION | 36 | Motor4 |
SERVO5_FUNCTION | 37 | Motor5 |
SERVO6_FUNCTION | 38 | Motor6 |
SERVO7_FUNCTION | 39 | Motor7 |
SERVO8_FUNCTION | 40 | Motor8 |
功能号改完要重启
SERVOx_FUNCTION 属于重启生效的参数。改完不重启,地面站显示已经改过,输出口仍按旧功能走。
电调类型与行程
MOT_PWM_TYPE 决定输出信号形式,按电调说明书选,选错的表现是电调只响不转或转速阶跃。
| 参数值 | 信号 |
|---|---|
| 0 | 普通 PWM |
| 1 | OneShot |
| 2 | OneShot125 |
| 3 | Brushed,有刷电机直驱 |
| 4 | DShot150 |
| 5 | DShot300 |
| 6 | DShot600 |
| 7 | DShot1200 |
| 8 | PWMRange |
| 9 | PWMAngle |
潜行器用的是双向电调:中位 1500 停转,往两边分别是正转与反转。MOT_PWM_MIN / MOT_PWM_MAX 填电调标称的行程端点,标称不清时用 8 号 PWMRange 或 9 号 PWMAngle,按每个电调单独设行程。MOT_SPIN_ARM 要小于 MOT_SPIN_MIN,前者是解锁时开始给的最小量,后者是推力起点。
推进方向
转向不对有四种改法,按从参数到机械的顺序选:
| 方法 | 怎么做 |
|---|---|
MOTx_DIRECTION | 1 正转、-1 反转,不需要动线 |
| 对调电机线 | 无刷电机的三根相线任换两根 |
| 电调配置器 | BLHeli 或 AM32 电调直接改转向,也可走 ArduPilot 的 Passthrough |
| MOTORDETECT 模式 | 水下静止时自动检测并纠正双向推进器方向,但只作用于控制横滚、俯仰、偏航的推进器 |
改完方向逐个推进器单独验证,一次改一个:同时改多个,方向对了也不知道是哪一个改对的。
常见机架接法
| 机架 | 推进器 | 输出口 | 说明 |
|---|---|---|---|
| Vectored | 6 | Output 1~6 | 四台水平 + 两台垂直,最常见的测绘与观察型 |
| Vectored_6DOF | 8 | Output 1~8 | 四台水平 + 四台垂直,带横滚控制,负载能力强 |
| SimpleROV-4 | 4 | Output 1~4 | 两台水平 + 两台垂直,没有横移 |
| SimpleROV-3 | 3 | Output 1~3 | 一台水平 + 两台垂直,只能前后、升降、偏航 |
Vectored 机架还有一个 MOT_FV_CPLNG_K,用来削弱升降与前后推进之间的水动力耦合,代价是快速升降时前后推力变小。默认 1.2,0 为关闭。