

ArduPilot 无人车
Rover 固件同时驱动地面车和船,用同一套控制器、同一套地面站、同一套调参流程。这一页只讲地面车:整车需要哪些部件、有哪些成熟底盘、选型时先定哪几项。
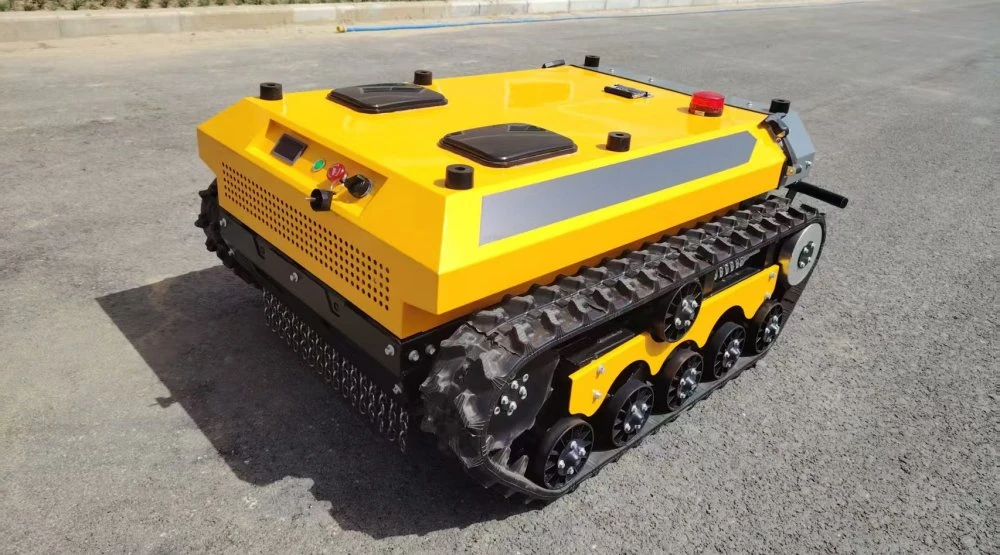
▲ Rover 固件驱动的履带式无人车
必备部件
一台能跑起来的无人车,除了底盘本身,还要下面这些部件。
| 设备 | 数量 | 作用 |
|---|---|---|
| 无人车底盘套装 | 1 | 车架、驱动电机、电调;阿克曼底盘另含转向舵机 |
| 智能控制器 | 1 | 运行 Rover 固件,输出转向与油门 |
| NEO 系列 GPS | 1 | 提供定位与航向,模块内含罗盘,自动模式依赖它 |
| 遥控器 | 1 | 手动操控与模式切换,失控保护也靠它接管 |
| 电池 | 1 | 整车动力电源,电压与容量按底盘电调选 |
| BEC | 1 | 把底盘电池电压降到 5V,为控制器和接收机供电 |
已验证的部分车型
下列车型均已通过实际应用驱动验证,覆盖差速(轮式、履带)、阿克曼和全向三类底盘。
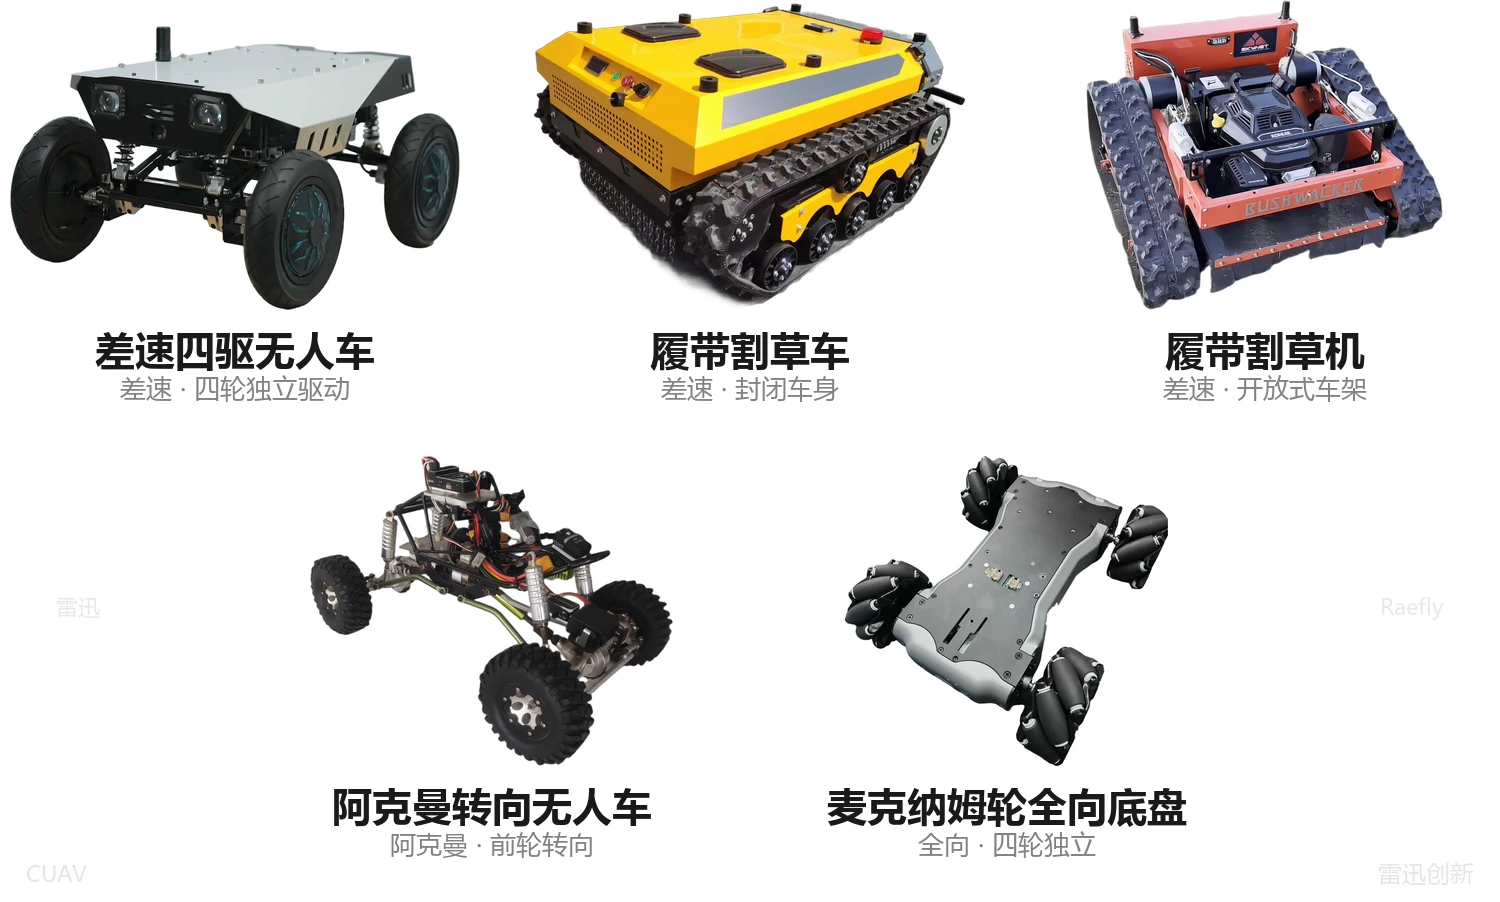
▲ 已通过验证的部分底盘车型
怎么选
- 平坦硬化路面、需要原地转向、场地狭窄:差速底盘。结构最简单,调参量最少。
- 长距离巡逻、路面连续、速度要求高:阿克曼底盘配 RTK。直线稳定性和速度上限都更好。
- 货架通道、设备舱等需要横移对位:全向底盘。四个轮独立驱动,可以横移和斜行。
- 教学与控制算法验证:平衡车。只有两个轮子,模型简单,现象直观。
实车演示
▲ 履带底盘场地测试:画面右下为地面站同步显示的定位与航向