

帆船模式配置
帆船不是另一种固件,是 Rover 固件里的一组功能:SAIL_ENABLE 置 1 并重启后,参数树里才出现 SAIL_*,控制器开始按风向控制帆机。没有风帆的船可以跳过这一页。
接线与设置
帆机接哪个口先按推进器与舵机连接配置接好,再设下面这几个参数。
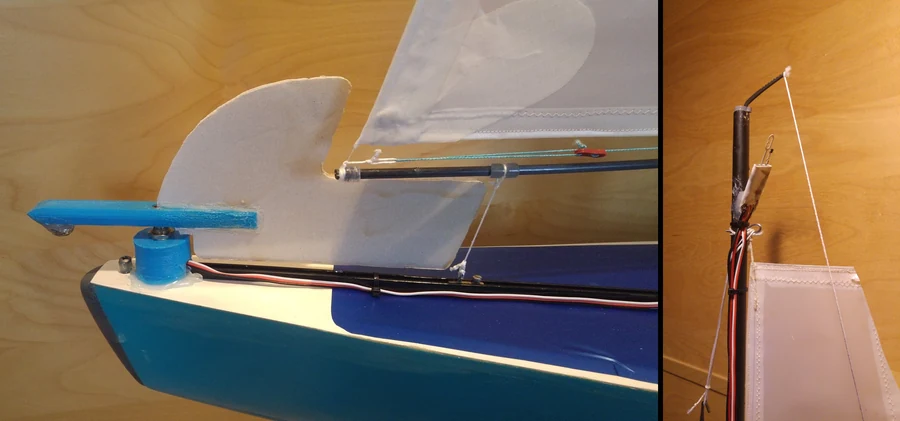
▲ 风向标:转动部分带电位器给出风向,左图为整机、右图为电位器接线
| 参数 | 设为 | 说明 |
|---|---|---|
SAIL_ENABLE | 1 | 打开帆船模式,改完重启 |
WNDVN_TYPE | 按传感器 | 1 解锁时的船首方向,2 加遥控偏移,3 模拟电压风向标,4 NMEA 风速风向仪 |
SAIL_ANGLE_MIN / SAIL_ANGLE_MAX | 按实船 | 帆桁在中位两侧极限位置与船中线的夹角 |
SAIL_ANGLE_IDEAL | 25 | 帆与风向的夹角,帆偏松就加大 |
SAIL_NO_GO_ANGLE | 按实船 | 迎风不可航行区,0~90°;目标航向落在区内就换舷 |
SAIL_XTRACK_MAX | 按实船 | 航迹偏差超过该值就换舷,实际形成两倍宽度的走廊 |
SAIL_HEEL_MAX | 按实船 | 横倾超过该角度,横倾 PID 开始放帆 |
SAIL_WNDSPD_MIN | 按实船 | 低于该风速改用电机推进,装了电机才生效 |
帆机行程标定
- 手动模式解锁,油门杆拉到最低,帆应收到接近中线;帆反而放出,把该口
SERVOx_REVERSED置 1。 - 用
SERVOx_MIN/SERVOx_MAX把行程限制在实际机械范围内:收到中线时帆索不要绷紧,放出时帆桁不要顶到侧支索。 - 量出帆桁在两个极限位置与船中线的夹角,填进
SAIL_ANGLE_MIN与SAIL_ANGLE_MAX,中间位置由控制器按这两个值推算。 - 用 ACRO 模式在水面走几段不同风向,观察帆桁角度,帆偏松就加大
SAIL_ANGLE_IDEAL。
翼帆不设帆角
翼帆升降舵(128)与桅杆直驱(137)不用 SAIL_ANGLE_MIN / SAIL_ANGLE_MAX:用 SERVOx_TRIM 把中位对到零迎角,再用 SERVOx_MIN / SERVOx_MAX 限制两侧的最大升力角。
迎风与换舷测试
Auto 模式下目标航向落在不可航行区以内时,控制器按 SAIL_NO_GO_ANGLE 换舷,靠 SAIL_XTRACK_MAX 压住航迹偏差。测试按下面顺序走:
- 先在 ACRO 模式直航,确认帆能自动收放,风向变化时帆桁跟着动。
- 切 Auto 跑一条与风向成 90° 的两点航线,看直线段是否贴合。
- 再跑一条迎风航线,观察换舷:换舷过程中掉速明显,减小
PIVOT_TURN_RATE;换舷太迟钝,加大该值。
横倾先于速度
横倾超过 SAIL_HEEL_MAX 才开始放帆。这个值设得太大,船要斜到那个角度才收力,风大时容易压到一侧船体。
常见现象
| 现象 | 原因 | 处理 |
|---|---|---|
| 帆机不动作 | SAIL_ENABLE 还是 0,或改完没重启 | 置 1 后重启控制器 |
| 帆的方向整体相反 | 帆机口的 SERVOx_REVERSED 没设 | 置 1 后重新标定行程 |
| 自动模式原地打转 | 风向标装反,或 WNDVN_DIR_OFS 没校 | 核对风向标朝向与偏移 |
| 迎风航段走不动 | SAIL_NO_GO_ANGLE 设小了 | 按实测可航行角度加大 |
| 换舷过于频繁 | SAIL_XTRACK_MAX 设小了 | 适当加大,走廊随之变宽 |