

推进器与舵机连接配置
Rover 固件的舵、油门和帆都靠 SERVOx_FUNCTION 指到具体输出口。船体结构不同,接法分四类:舵机带舵、左右双桨、矢量推力、风帆。按船型选一节,接线和参数一起设完再下水。
舵机转向
多数船和真实船只一样,舵和桨是两套独立机构:舵机控制舵叶,接 Output 1(SERVO1);推进电调控制螺旋桨转速,接 Output 3(SERVO3)。
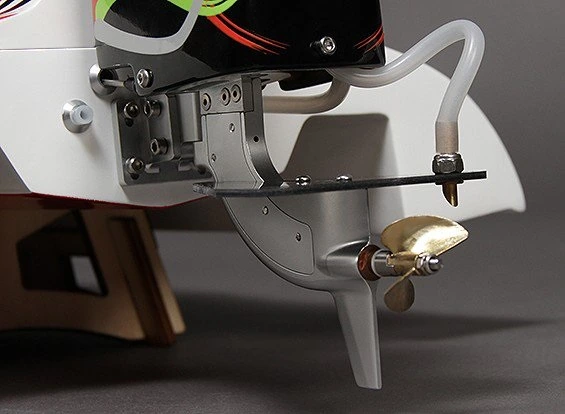
▲ 艉部推进单元:螺旋桨、舵叶与舵机连杆
| 参数 | 值 | 说明 |
|---|---|---|
SERVO1_FUNCTION | 26 | Ground Steering,转向 |
SERVO3_FUNCTION | 70 | Throttle,油门 |
这两项出厂默认就是这个值,只有改过通道才需要重设。舵打不满行程调 SERVO1_MIN / SERVO1_MAX,中位不正调 SERVO1_TRIM;打右舵却向左转,把 SERVO1_REVERSED 置 1。
船上不止一个推进电机时,每个电调各占一个输出口,全部填 70:第二个电调接 Output 2,就把 SERVO2_FUNCTION 设为 70,其余依次往后排。SERVOx 里的 x 就是接电调的那个输出口编号。
双桨差速
双桨船没有舵,靠左右两侧推力差改变方向:左侧推进接 Output 1,右侧推进接 Output 3。
| 参数 | 值 | 说明 |
|---|---|---|
FRAME_CLASS | 2 | 船;1 为地面车,3 为平衡车 |
SERVO1_FUNCTION | 73 | ThrottleLeft,左侧油门 |
SERVO3_FUNCTION | 74 | ThrottleRight,右侧油门 |
左右不能接反
73 与 74 对调后,直航看不出问题,但转向整体相反:让它左转,船往右转。遇到这种情况先换通道,不要靠 SERVOx_REVERSED 掩盖接线错误。
矢量推力
矢量推力的船上,舵机不带舵叶,而是带着整套推进器一起偏转:舵机仍接 Output 1(SERVO1),油门接 Output 3。低速转向响应明显好于固定推进器。
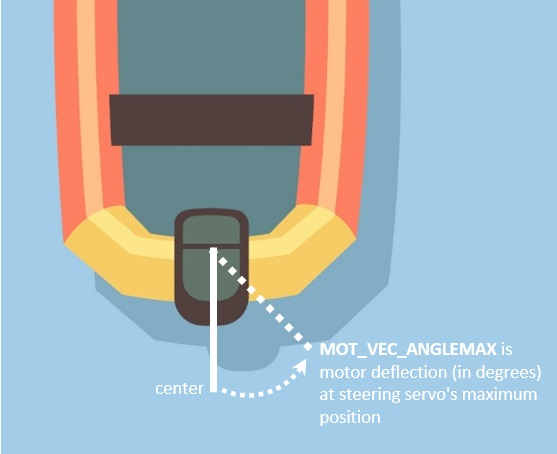
▲ 俯视图:`MOT_VEC_ANGLEMAX` 是舵机打到最大位时推进器偏离中线的角度
| 参数 | 值 | 说明 |
|---|---|---|
MOT_VEC_ANGLEMAX | 按实船 | 0~90°;0 为关闭 |
SERVO1_FUNCTION | 26 | 转向,带整套推进器偏转 |
SERVO3_FUNCTION | 70 | Throttle,油门 |
角度按机械行程填
量的是推进器从中位能偏到的实际最大角度。填得比机械行程大,舵机会长期顶在限位上。
帆机
装了风帆的船,帆机单独占一个输出口,功能号按帆的类型选:软帆用 89 驱动卷帆机,翼帆有升降舵和桅杆直驱两种接法。
| 参数 | 值 | 说明 |
|---|---|---|
SERVOx_FUNCTION | 89 | 软帆:Main Sail Sheet,卷帆机收放帆索 |
SERVOx_FUNCTION | 128 | 翼帆:Wing Sail Elevator,升降舵控制迎角 |
SERVOx_FUNCTION | 137 | 翼帆直驱:Sail Mast Rotation,舵机直接转桅杆 |
帆机的中位、行程与 SAIL_* 一组参数怎么配,见帆船模式配置。