V5(Pixhack V5)智能控制器(已停产)
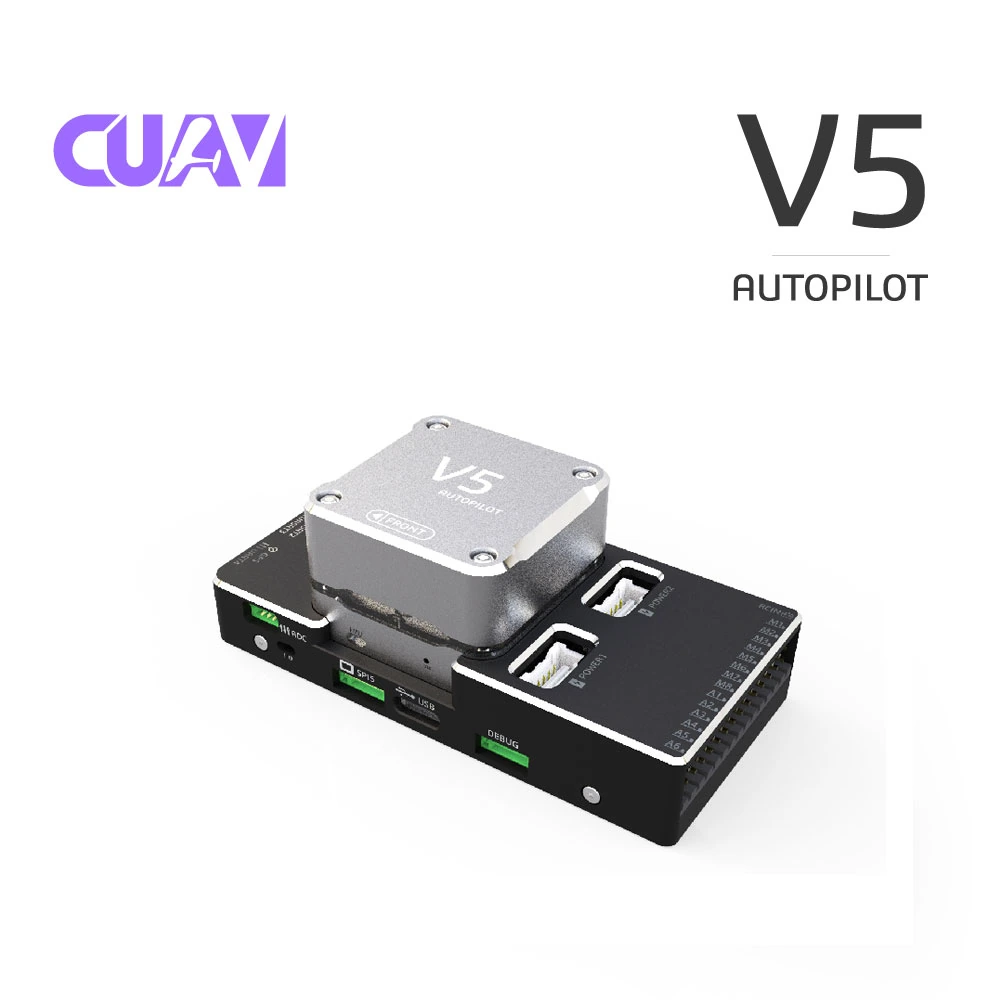
V5(原名 Pixhack v5)是 CUAV 设计并制造的智能控制器,基于 Pixhawk FMUv5 开源硬件设计,运行 PX4(NuttX),完全兼容 PX4 固件,主要面向学术与商业开发者。该产品已停产,不再销售。
硬件参数
| 项目 | 参数 |
|---|---|
| 主处理器 | STM32F765(32 Bit Arm® Cortex®-M7,216MHz,2MB Flash,512KB RAM) |
| 协处理器 | STM32F100(32 Bit Arm® Cortex®-M3,24MHz,8KB SRAM) |
| 加速计 | ICM-20602/ICM-20689/BMI055 |
| 陀螺仪 | ICM-20602/ICM-20689/BMI055 |
| 电子罗盘 | IST8310 |
| 气压计 | MS5611 |
| UASRT | 2 |
| UART | 3 |
| I2C | 4 |
| PWM 输出 | IO 8 标准 PWM + 6 可编程 IO |
| 遥控器信号输入协议 | PPM/SBUS/DSM/DSM2 |
| RSSI 输入 | PWM 或 3.3 模拟电压 |
| CAN 标准总线 | 2 |
| 电流电压输入 | 2 |
| 安全开关 | 1 |
| GPS 接口 | 1 |
| Debug/F7 SWD 接口 | 1 |
| USB 接口 | 1(Type-C) |
| SPI 接口 | 1 |
| 工作电压 | 4.8 ~ 5.4V |
| PM 工作电压 | 10 ~ 58V |
| USB 电压 | 5V±0.25V |
| 伺服输入 | 0 ~ 36V |
| 工作温度 | -20 ~ 80℃ |
| 尺寸(长×宽×高) | 89 × 42.5 × 33 mm |
| 重量 | 90g |
接口定义
警告
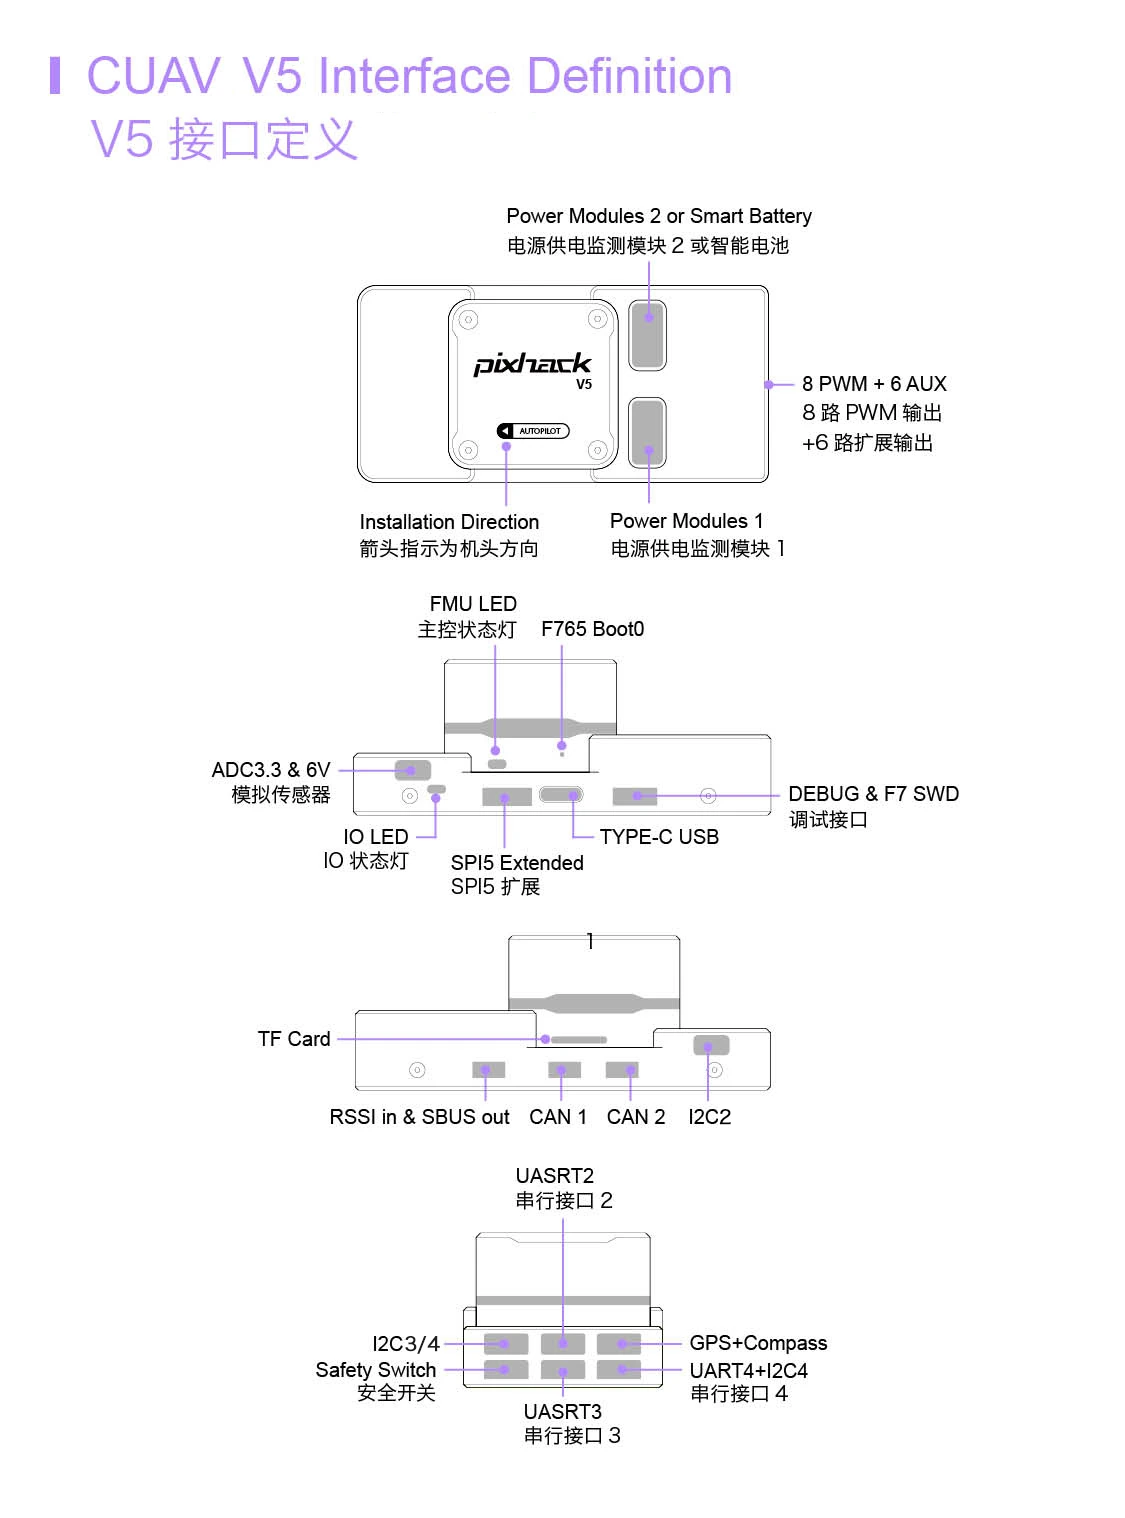
RCIN 接口仅用于给遥控器接收机供电,不可接入任何电源或负载。
额定电压
V5 可由 POWER1、POWER2 和 USB 三路电源供电,构成三冗余供电。
说明
FMU PWM OUT 与 I/O PWM OUT 输出电源轨(0~36V)不给控制器供电,也不由控制器供电。必须接入 POWER1、POWER2 或 USB 其中之一,否则控制器不会上电。
正常工作时各电源按以下顺序为系统供电:
- POWER1 与 POWER2 输入(4.3~5.4V)
- USB 输入(4.75~5.25V)
编译固件
提示
大多数用户无需自行编译固件;连接控制器后 QGroundControl 会自动安装预编译固件。
为 V5 编译 PX4 固件:
sh
make px4_fmu-v5_default调试接口
PX4 系统控制台与 SWD 接口位于 FMU Debug 端口,将 FTDI 线连接到 Debug & F7 SWD 接口即可。访问 I/O Debug 端口需要拆下 V5 外壳。两个端口均为标准串行引脚,可连接标准 FTDI 线(3.3V,兼容 5V)。
| 引脚 | 信号 |
|---|---|
| 1 | GND |
| 2 | FMU-SWCLK |
| 3 | FMU-SWDIO |
| 4 | UART7_RX |
| 5 | UART7_TX |
| 6 | VCC |
串口映射
| UART | 设备 | Port |
|---|---|---|
| UART1 | GPS | /dev/ttyS0 |
| USART2 | TELEM1(流控) | /dev/ttyS1 |
| USART3 | TELEM2(流控) | /dev/ttyS2 |
| UART4 | TELEM4 | /dev/ttyS3 |
| USART6 | TX 为 SBUS_RC 接口的 RC 输入 | /dev/ttyS4 |
| UART7 | Debug Console | /dev/ttyS5 |
| UART8 | PX4IO | /dev/ttyS6 |
支持机型
- 固定翼
- 直升飞机
- 3~8 旋翼
- 垂直起降
- 无人船
- 无人车