

可变距多旋翼(HeliQuad)设置教程
可变距多旋翼(HeliQuad),也叫集合桨距四旋翼、变距四轴。它把常规四轴的"四个变速电机"换成了"四支变距旋翼":一台电机经皮带和传动轴带着四支旋翼恒速旋转,四个舵机各自改变桨距来分配升力。响应快、能倒飞,但振动明显偏大,调试门槛比常规多旋翼高。
NOTE
HeliQuad 基于传统直升机(Heli)固件,不是普通多旋翼固件。固件服务器(firmware.ardupilot.org)上选 Heli 版本即可;从源码编译 Copter 时,Heli 与多旋翼固件会一并生成。
工作原理:变转速,还是变桨距
| 对比项 | 常规多旋翼 | 可变距多旋翼 |
|---|---|---|
| 升力怎么变 | 改电机转速 | 转速恒定,改桨距 |
| 动力配置 | 4 个电机 + 4 个电调 | 1 个电机 + 1 个电调 + 4 个舵机 |
| 机架与固件 | 多旋翼固件,四轴 | 直升机固件,FRAME_CLASS=13 |
| 特点 | 简单可靠 | 响应快、可倒飞,振动大 |
四支旋翼转速永远相同,所以滚转和俯仰不是"一边快、一边慢"做出来的,而是靠相邻旋翼的桨距差。后面的接线、参数和调试都围绕这一点展开。
硬件构成
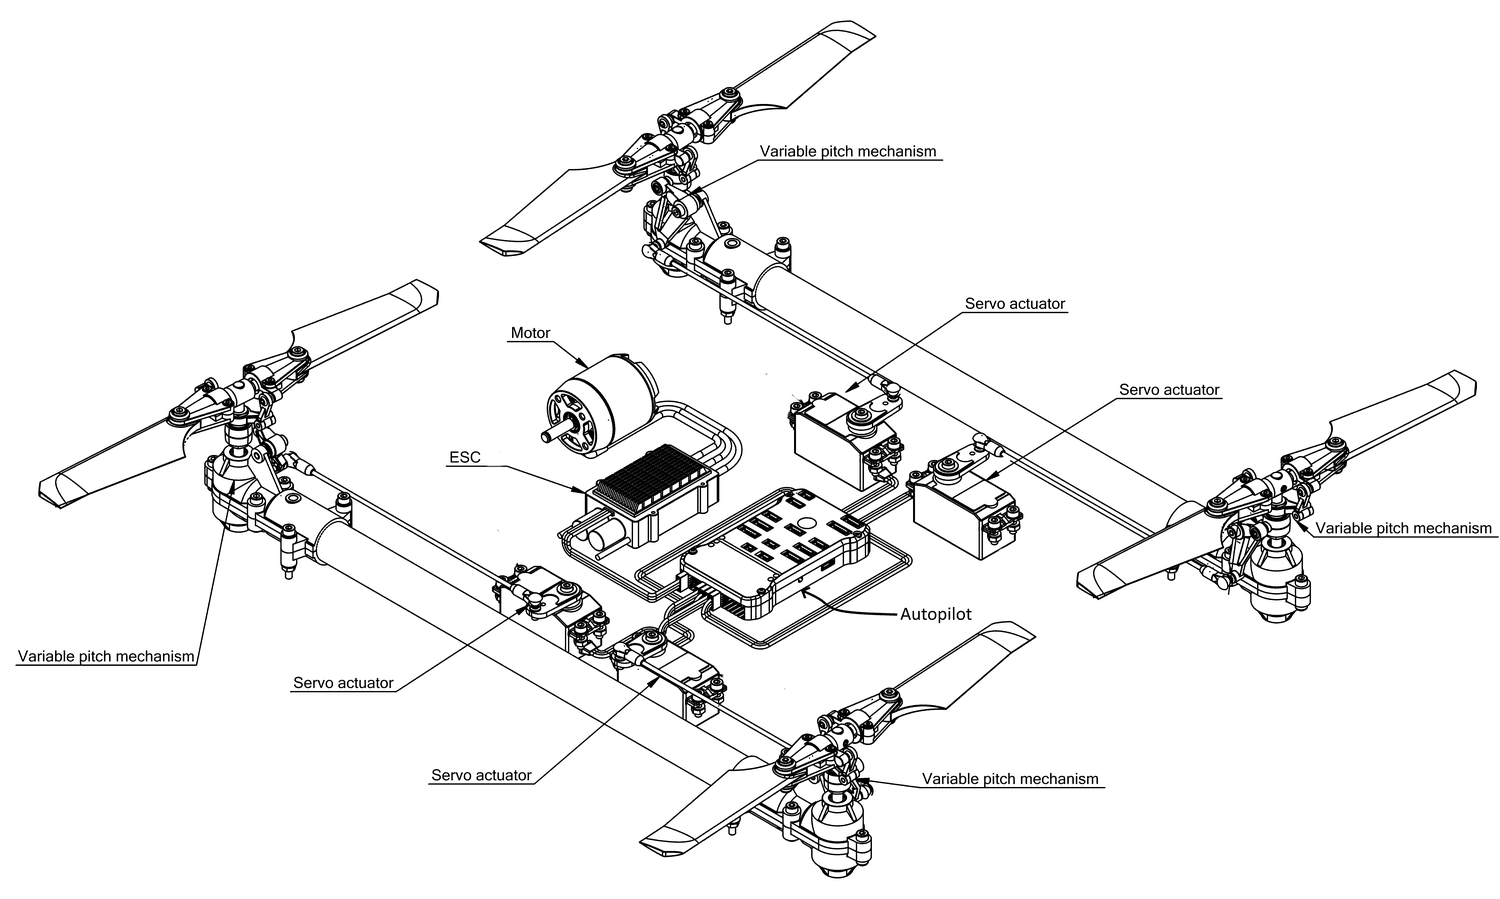
| 部件 | 数量 | 作用 |
|---|---|---|
| 电机 | 1 | 经皮带、传动轴带动四支旋翼,全程恒速 |
| 电调 | 1 | 接 M8,只负责启停与定速 |
| 舵机 | 4 | 各控制一支旋翼的桨距 |
| 变距机构 | 4 | 把舵机动作转换为桨叶角变化 |
| 控制器 | 1 | 跑 Heli 固件,输出四路桨距 + 一路电机 |
实机参考
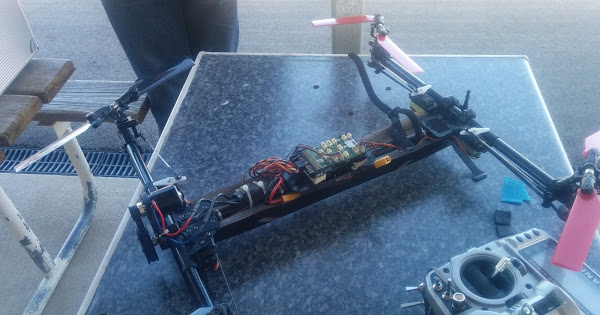
接线
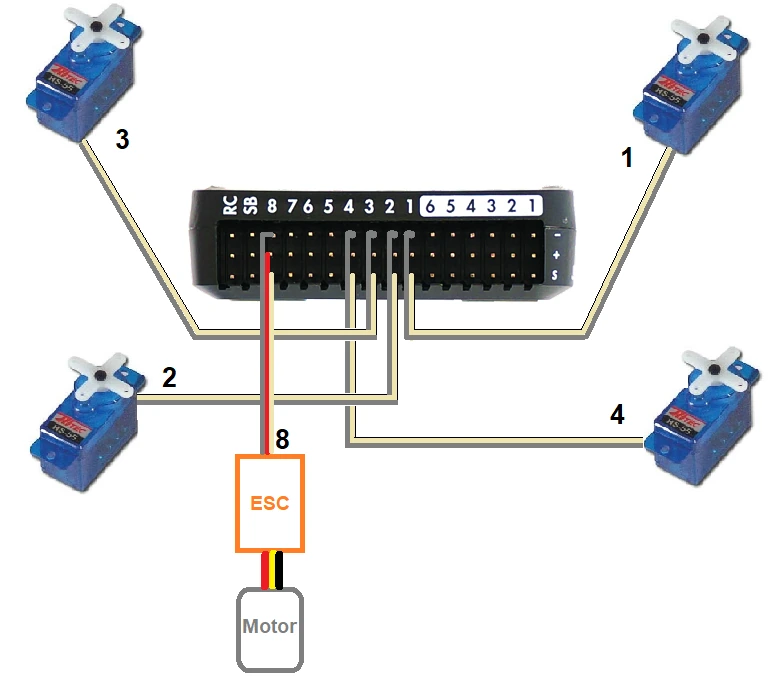
| 部件 | 接到 | 对应位置 |
|---|---|---|
| 舵机 1 | M1 | 右前 |
| 舵机 2 | M2 | 左后 |
| 舵机 3 | M3 | 左前 |
| 舵机 4 | M4 | 右后 |
| 电调 | M8 | 驱动电机 |
舵机顺序与常规四轴完全一致(X 型),完整顺序见电机序号布局,不必因为"变距"另记一套。
TIP
四支舵机同时动作时电流不小,建议给舵机单独供一路 5~6V(UBEC),不要只靠控制器的舵机排针。
参数设置
| 参数 | 设置值 | 说明 |
|---|---|---|
FRAME_CLASS | 13 | 机架选 HeliQuad(变距四旋翼) |
FRAME_TYPE | 1 或 3 | X 型或 H 型,按下文判断 |
RC8_OPTION | 32 | 遥控器第 8 通道设为 Motor Interlock(电机联动开关) |
FRAME_TYPE 怎么选:看右前(1 号)旋翼的转向 —— 逆时针转选 1(X),顺时针转选 3(H)。
RC8_OPTION (设为32)是做什么的:直升机没有"解锁就转桨"的逻辑,电机的通断由 Motor Interlock 这个开关控制,通常是第 8 通道。注意它是遥控器输入通道,和接电调的输出 M8 是两件事。
TIP
官方为 WLToys Assassin V383 提供了整机参数文件,可直接导入后按自己的机架微调。
上电与调试
- 按写入固件的流程刷入 Heli 固件,再按上表接好线。
- 将
FRAME_CLASS设置为13,再按 1 号旋翼转向设FRAME_TYPE,重启控制器。 - 遥控器第 8 通道设为 Motor Interlock(对应
RC8_OPTION设置为32),确认拨杆能启停电机。 - 先不装桨:断开电机联动,推俯仰、横滚杆,四个舵机应同步改变桨距且方向与杆量一致(前推杆,机头一侧桨距下压)。
- 装桨,低速试转。四支旋翼同时起转、振动正常后,再离地悬停。
注意事项
- 振动:单电机经长传动轴驱动四支旋翼,振动比常规四轴大,先做桨平衡和振动测量,再动 PID。
- PID 不能照搬:变距机型的响应和惯量与变速机型不同,用多旋翼的默认参数起飞会明显过冲。
- 桨距行程:四个舵机的桨距范围沿用直升机的
H_COL_*参数定义,若发现桨距偏小或顶死,按直升机方式校准行程。
常见问题
1、必须刷 Heli 固件吗?
- 是。HeliQuad 是直升机固件里的一个机架分支,四路桨距混控由它提供;多旋翼固件会把 M1~M4 当电机信号用,舵机不会按预期动作。
2、开关打到开,电机还是不转?
- 先看
RC8_OPTION是否设成 32,再到地面站遥控器页面确认第 8 通道的值确实在变化;最后确认电调插的是 M8,而不是 M1~M4。
3、一起飞就翻?
- 先查
FRAME_TYPE的 X/H 是否选反,再查舵机方向:某个舵机的桨距变化方向与另外三个相反时,姿态纠正会变成加剧倾斜。