

安装控制器与配件
部件清单见无人车指南的必备部件。控制器先定好位,后面的接线和参数才有依据。装车分两步:按正确朝向把控制器固定在车架上,再按底盘类型把电机、舵机接到对应输出口。
安装位置与方向
控制器上的箭头正对车头,位置尽量靠近整车重心,水平和垂直方向都是:装在车体中部几厘米范围内、与电机大致同高即可。确实装不到中心也不影响使用,偏得明显时设 IMU 安装偏移参数补偿。
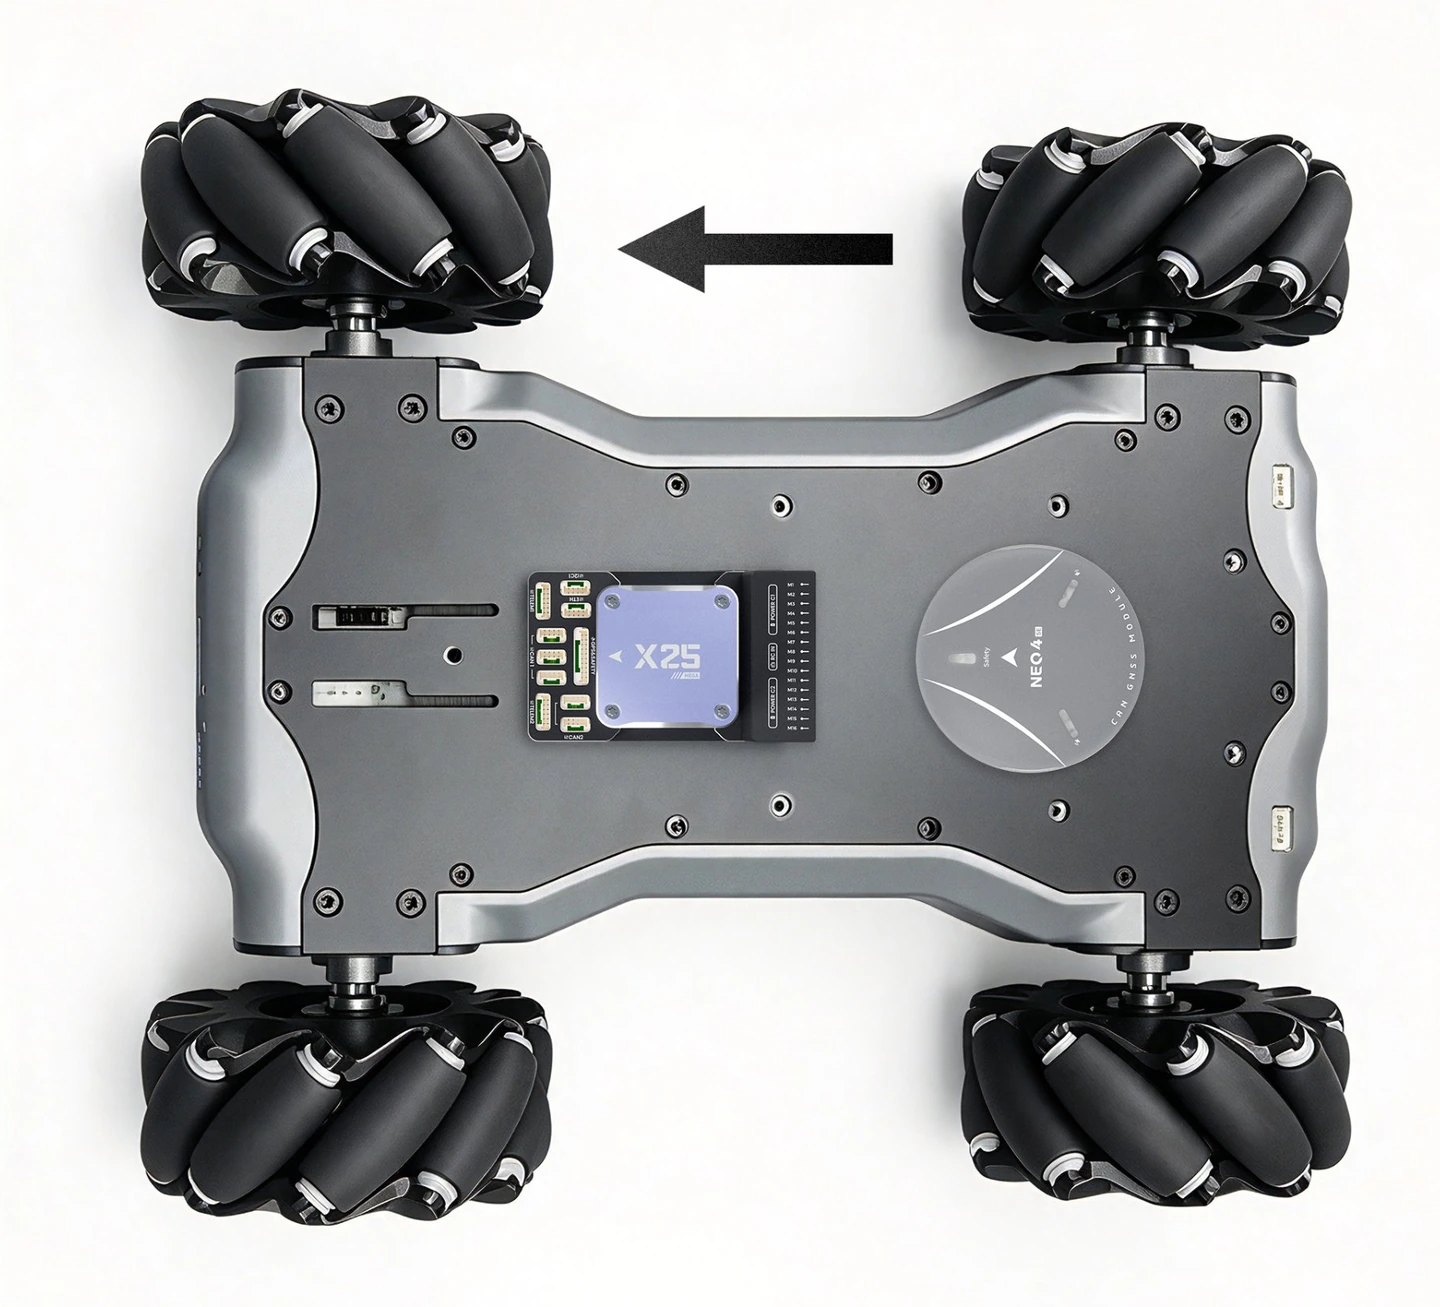
▲ X25 MEGA 与 NEO 4 都装在车体中部,箭头所指为车头方向
板子用四块约 3/4 英寸见方的减震泡棉粘到车架上,四角各一块,不要硬固定。
提示
泡棉是最省事也最有效的减震方式。振动测量显示仍不够时,再按官方的 Vibration Damping 页面换其它方式。
其他安装方向
空间不允许按标准朝向安装时,AHRS_ORIENTATION 还提供三十多种朝向可选。在地面站 Config/Tuning → Advanced Params 里找到 Board Orientation,按下表理解各方向的正负含义。
| 参数值 | 含义 |
|---|---|
| Roll90 | 板子向右立起 90°,白色箭头仍指向车头 |
| Pitch90 | 板头向上抬 90°,箭头指向正上方 |
| Yaw90 | 板子顺时针转 90°,箭头指向车身右侧 |
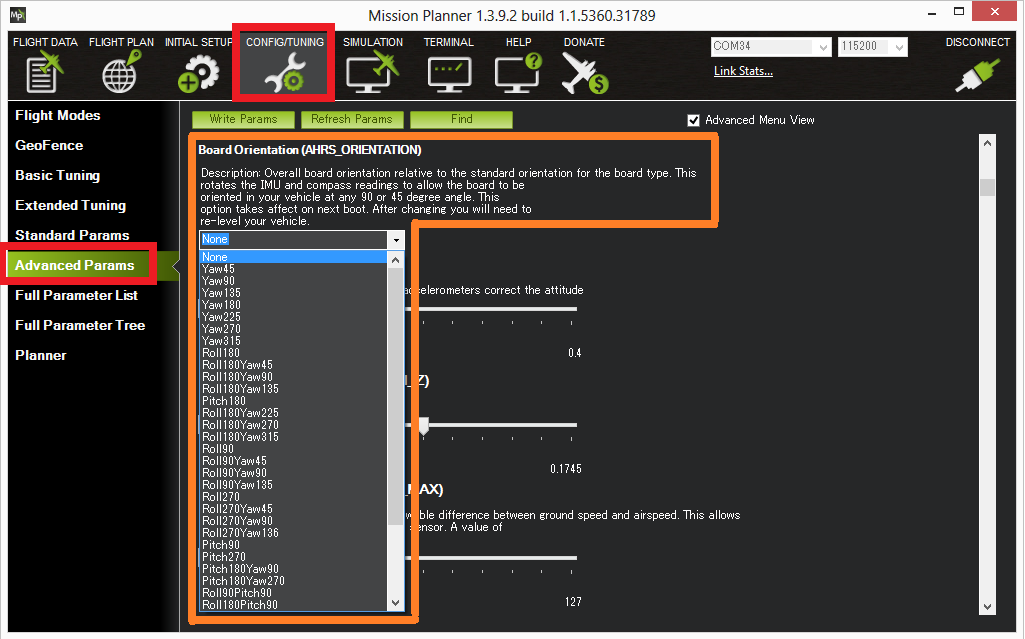
▲ 在地面站 Advanced Params 里选 Board Orientation
先设朝向,再做校准
箭头不朝车头时,必须先设好 AHRS_ORIENTATION,再做加速度计校准。顺序反了,校准出来的姿态是错的。
电机、舵机与编码器
三种底盘的接线位置不同:阿克曼是舵机加电调,差速车是左右两路电机,全向车是四路电机。通道号与参数怎么对,见电机与舵机连接配置。
要做里程计,或在没有 GPS 的环境里靠里程推算位置,再加轮式编码器设置。