

安装控制器与配件
部件清单见无人潜行器指南。控制器先定好位,后面的走线、配重和参数才有依据。潜行器的安装分两步:在耐压舱内按正确朝向把控制器固定好,再把推进器、云台、机械爪接到对应输出口。
舱内布置
控制器上的箭头指向机体正前方,也就是摄像头的朝向。控制器水平固定在耐压舱底板上,尽量靠近浮心,四周留出走线空间,不要压在电调或电源线上。
耐压舱合上之后,控制器就不再和外界交换空气:刷固件、校准加速度计与罗盘、改 AHRS_ORIENTATION,都要在合舱之前做完。
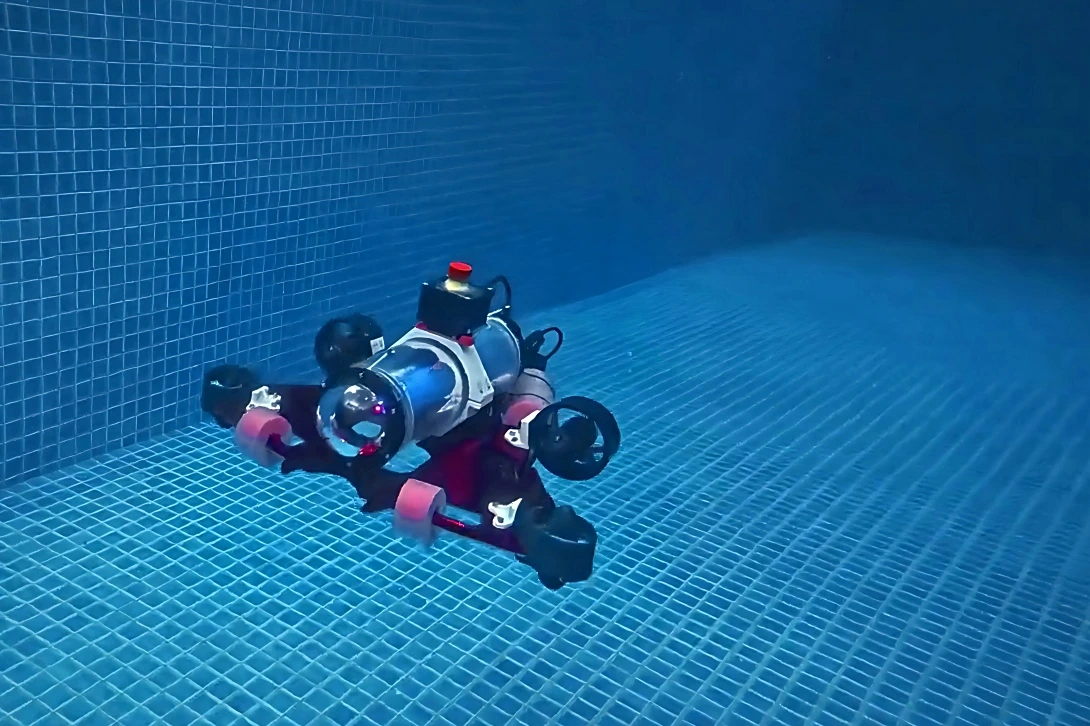
▲ 潜行器整机:推进器组、耐压舱与浮力材的相对位置,耐压舱内装控制器与电池
其他安装方向
空间不允许按标准朝向安装时,AHRS_ORIENTATION 还提供三十多种朝向可选。在地面站 Config/Tuning → Advanced Params 里找到 Board Orientation,按下表理解各方向的正负含义。
| 参数值 | 含义 |
|---|---|
| Roll90 | 板子向右立起 90°,箭头仍指向机头 |
| Pitch90 | 板头向上抬 90°,箭头指向正上方 |
| Yaw90 | 板子顺时针转 90°,箭头指向机体右侧 |
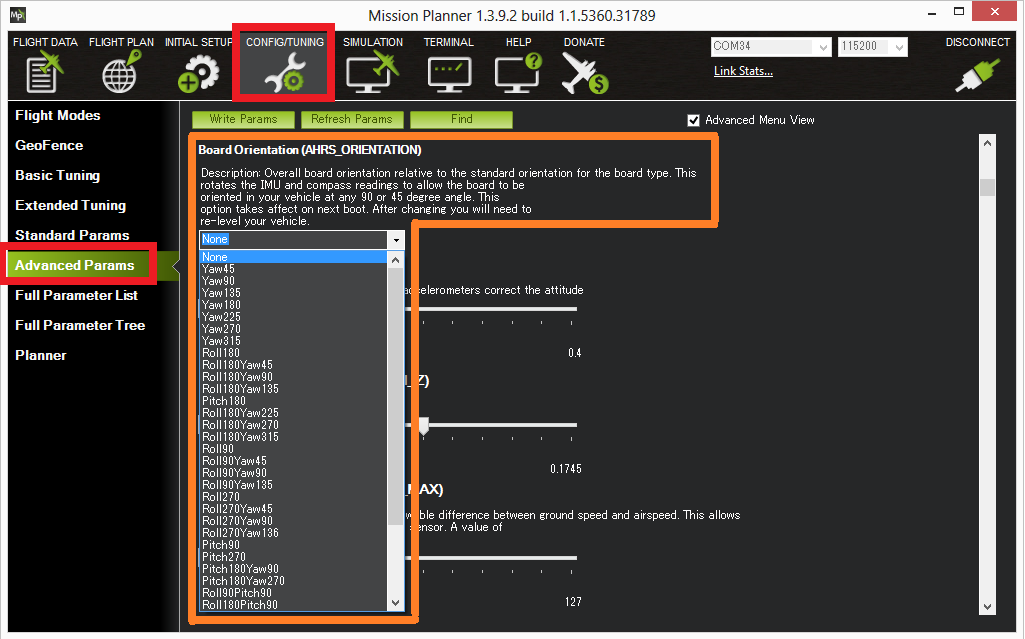
▲ 在地面站 Advanced Params 里选 Board Orientation
先设朝向,再做校准
箭头不朝机头时,必须先设好 AHRS_ORIENTATION,再做加速度计校准。顺序反了,校准出来的姿态是错的,水下表现出来是「给前进却斜着走」。
推进器、云台与机械爪
推进器从 Output 1 起按机架编号占用输出口,编号与功能号的对应关系见推进器与电调连接配置。
装了云台的机体,云台偏航与俯仰各占一个输出口,功能号是 6(Mount1Yaw)与 7(Mount1Pitch);机械爪用 28(Gripper)。这三项都要在解锁后才动作,接线时先确认对应输出口在参数里已经指过去,不要留 0。
有缆潜行器的脐带缆走耐压舱的穿舱接头,缆长与线径决定压降,供电和通信分开走两对线,避免电调干扰串进视频。