

ArduPilot 固定翼 / 垂起
ArduPilot Plane 固件支持固定翼、飞翼、滑翔机和垂起(QuadPlane)。它们共用同一套智能控制器与地面站,区别在气动布局和起降方式。选型前要看清固定翼的收益与代价,以及垂起为这些代价补了什么、又新添了什么。
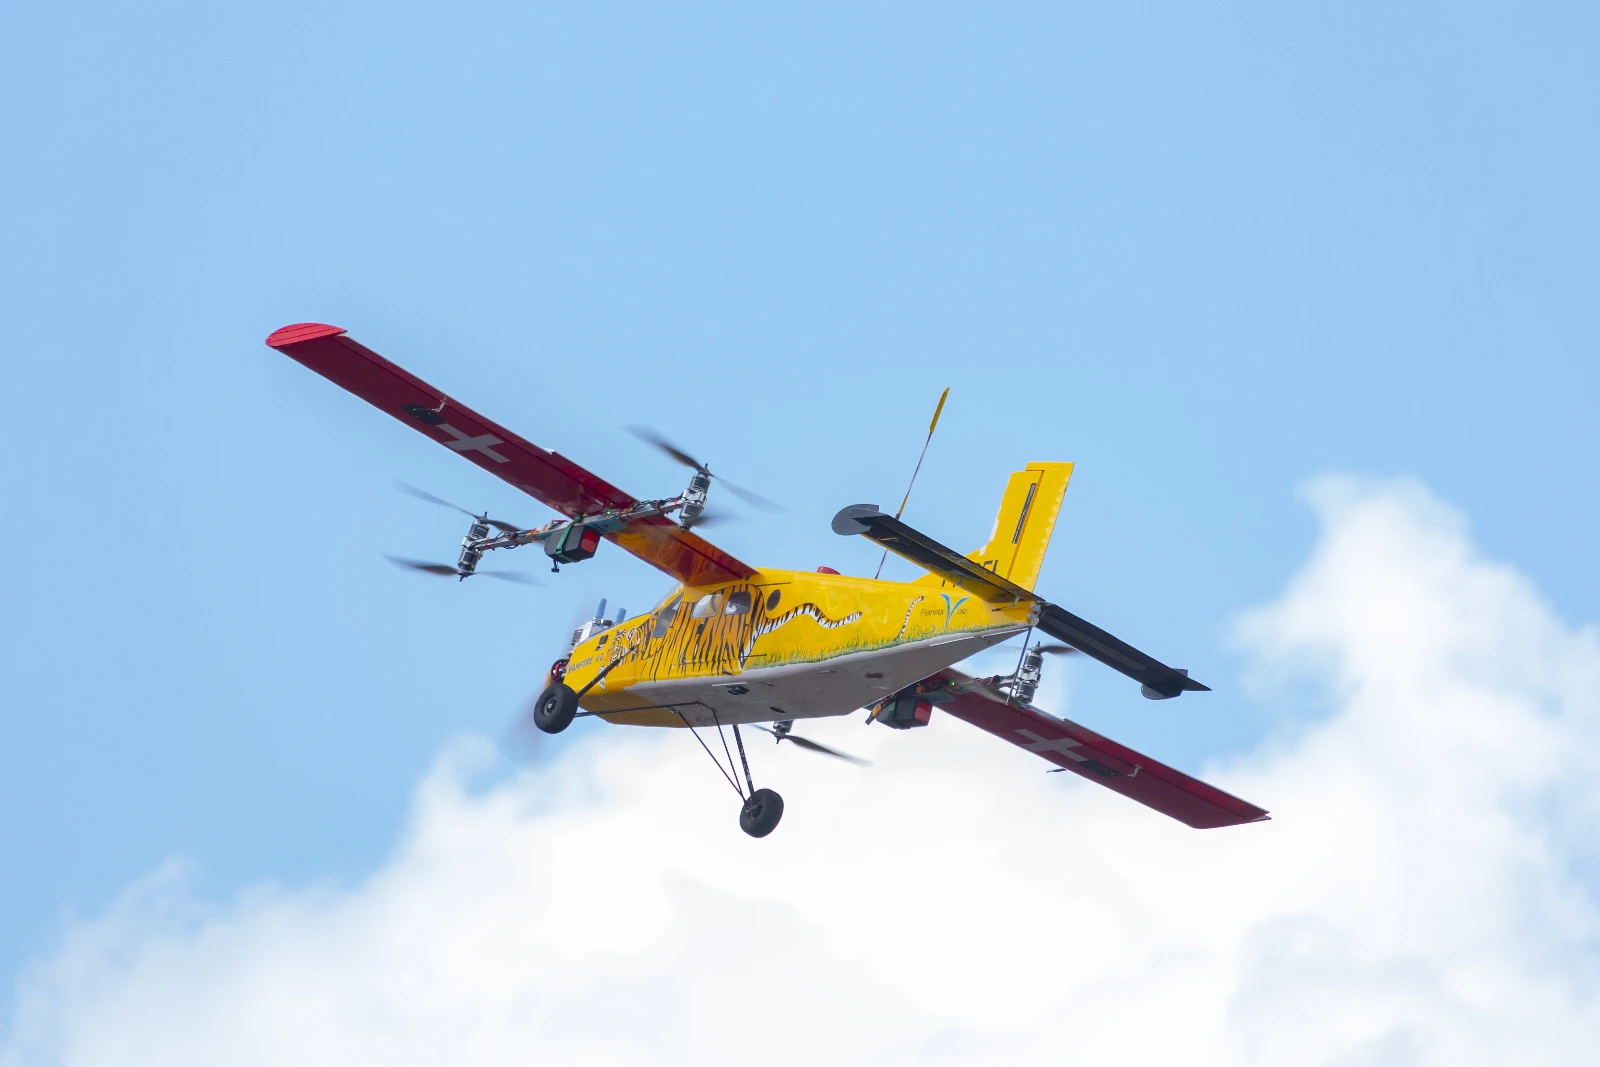
▲ Plane 固件支持的垂起机型(QuadPlane)
固定翼飞机的优缺点
优点
- 航时长、航程远:升力由机翼产生,推力只用来克服阻力。同等起飞重量下,固定翼的航时通常是多旋翼的 3~6 倍,航程差距更大。
- 巡航速度快:典型巡航速度 15~25 m/s,单位时间覆盖的作业面积明显更大。
- 载重系数高:机翼承担升力,结构重量占比低,同重量平台能带更多电池、燃油或任务载荷。
- 抗风性好:翼载大、惯性大,巡航段受阵风和湍流的影响小于多旋翼。
- 失效后有滑翔余地:失去动力仍可靠滑翔迫降,多旋翼一旦失去动力就是自由落体。
- 巡航段噪声与红外特征小:电动固定翼在滑翔段几乎没有声音。
缺点
- 起降依赖场地或装置:需要跑道、弹射架、手抛或伞降回收,无法在任意空地起降。
- 不能悬停:没有定点悬停能力,不能贴地慢速作业,也不适合在狭小空间内起降。
- 起降阶段风险集中:失速、擦翼、弹射冲击、伞降砸地都发生在起降段。
- 机动性差:转弯半径大,低空和复杂地形里的避障、绕飞能力弱。
- 使用门槛高:飞手要掌握起降操作、空速管理和失速边界,培训与上手周期都比多旋翼长;飞行前的场地勘察、弹射架或跑道准备也要专人负责。
- 调试项目多:重心位置、舵面方向、空速管校准、失速特性、俯仰配平,任何一项出错都会直接摔机。
- 速度快,单次事故损失大:撞击能量高,机体和载荷往往整体报废。
垂起弥补了什么
垂起(VTOL,ArduPilot 里称 QuadPlane)在固定翼上加装一组多旋翼动力,起降段用多旋翼模式,巡航段切换到固定翼模式;所以垂直起降固定翼也可以称为复合翼。
- 摆脱起降场地:垂直起降,不需要跑道、弹射架和伞降回收,几平方米平地即可。
- 恢复悬停能力:能在作业点定点悬停、低速观察,也能在狭小场地起降。
- 起降段控制精度提高:低速阶段由多旋翼动力组控制姿态,抗风和定点精度接近多旋翼。
- 作业流程简化:一块场地就能完成起降和转场,山区、林区、船甲板等无跑道场景可用。
- 保留固定翼的巡航效率:巡航段仍由机翼产生升力,航时和航程远高于纯多旋翼。
垂起的代价
悬停能力不是免费的,代价集中在重量、阻力、成本和可靠性上。
- 结构死重:4 个(或更多)垂起电机、桨、机臂和电调在巡航段完全用不上,全部变成死重。
- 巡航阻力增加:机臂和停转的桨叶带来额外阻力,同等尺寸下巡航效率低于纯固定翼,航时通常少 15%~30%。最大飞行速度往往慢于同等级别的固定翼。
- 成本接近翻倍:动力系统数量翻倍,机架结构和接插件更复杂,采购与维护成本都高于纯固定翼。
- 调试更复杂:除固定翼参数外还有一整套 Q_ 参数(
Q_ENABLE、Q_FRAME_CLASS、Q_TRANSITION_MS、Q_ASSIST_SPEED等),过渡过程需要单独试飞验证。 - 过渡阶段是事故高发段:前飞过渡时掉高、回退过渡时姿态异常,多数垂起事故发生在这十几秒内。
- 失效处置更难:纯固定翼失去动力还能滑翔;垂起在悬停段失去垂起动力则直接坠落,两套动力系统的可靠性都要单独保证。
- 运输与展开更麻烦:机臂多为可拆结构,接插件更多,外场准备时间更长。
三种构型对比
| 维度 | 多旋翼 | 固定翼 | 垂起 |
|---|---|---|---|
| 起降场地 | 任意平地 | 跑道、弹射或伞降 | 几平方米平地 |
| 悬停能力 | 有 | 无 | 有(多旋翼模式) |
| 巡航效率 | 低 | 高 | 接近固定翼,略低 |
| 航时 | 20~40 分钟 | 1~3 小时 | 40 分钟~2 小时 |
| 载重系数 | 低 | 高 | 中 |
| 抗风(巡航段) | 中 | 好 | 好 |
| 调试复杂度 | 低 | 中 | 高 |
| 单机成本 | 低 | 中 | 高 |
| 失效处置 | 直接坠落 | 可滑翔 | 巡航段可滑翔,悬停段直接坠落 |
怎么选
- 长航时、大范围测绘巡检,且有起降场地:固定翼。效率最高,成本最低。
- 没有跑道又要长航时:垂起。山区、林区、船载、应急场景的常规选择。
- 定点精细作业、短距离、室内或狭小空间:多旋翼。
- 作业半径小但要求随时起降:多旋翼。垂起的死重和调试成本在这种场景下不划算。
延伸阅读
- 加载 Plane 固件:写入 ArduPilot 固件
- CUAV 固定翼教程:https://doc.cuav.net/tutorial/plane/
- CUAV 垂起教程:https://doc.cuav.net/tutorial/quadplane/zh-hans/
- ArduPilot 官方 Plane 文档:https://ardupilot.org/plane/