

好盈 CAN 动力套
好盈 CAN 动力套把电机和电调做成一体,走 DroneCAN 协议:油门和回传共用一根三芯线,控制器按节点 ID 分辨各电调,参数在线改。
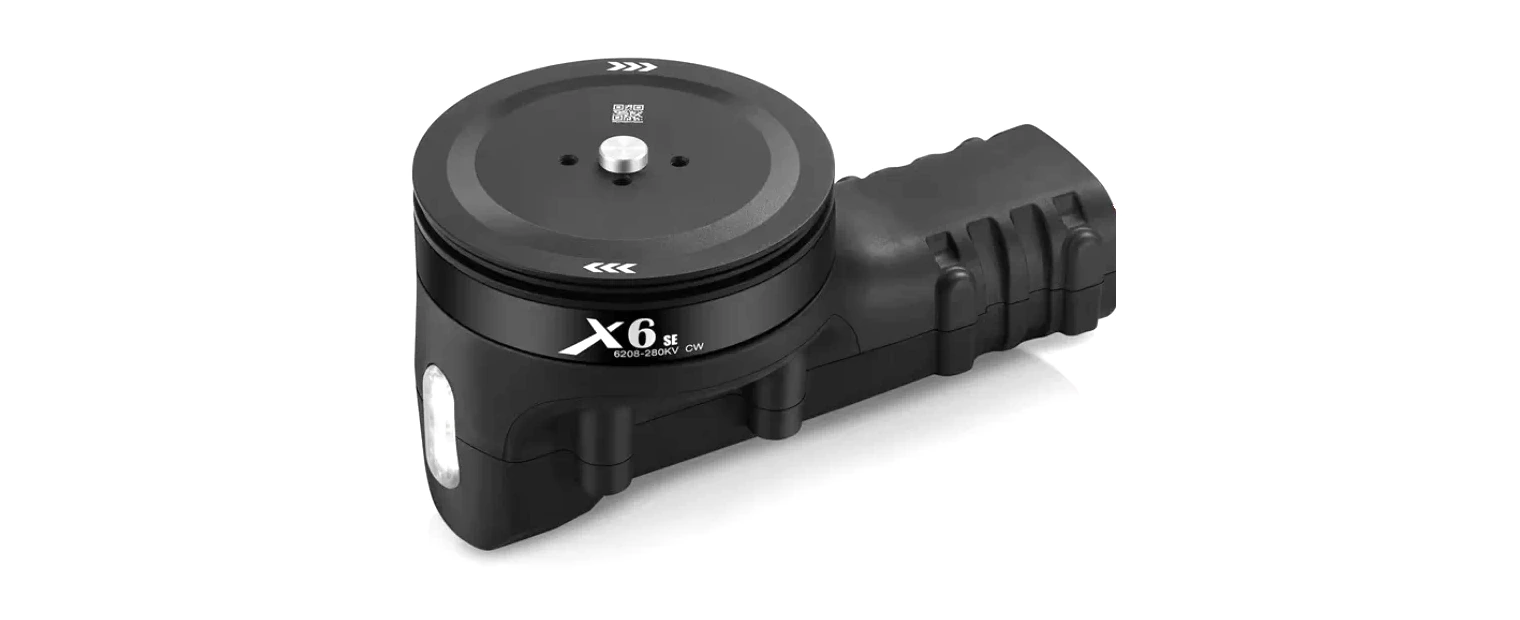
▲ X6 动力套
WARNING
必须购买支持 CAN 版本的电调。多数型号支持 CAN 与 PWM 冗余:可以同时连接 PWM 和 CAN 接口,作为电机控制的冗余通道;当 CAN 通信故障时,自动切换到 PWM 控制。
NOTE
动力套出厂需要配置比特率和 ID,才能正常使用。
硬件连接
菊花链:整机接线架构
电调按顺序串接在 CAN1 上,末端插入 120 Ω 终端电阻。
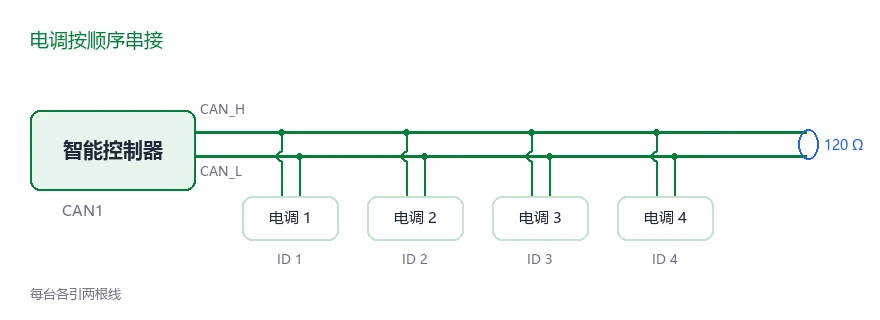
▲ 菊花链接线
分线板:一台一路
每个电调独占一个接口,分线板内部就是并联,电气上和菊花链一样。排查时拔掉哪一路,都不影响其它电调。
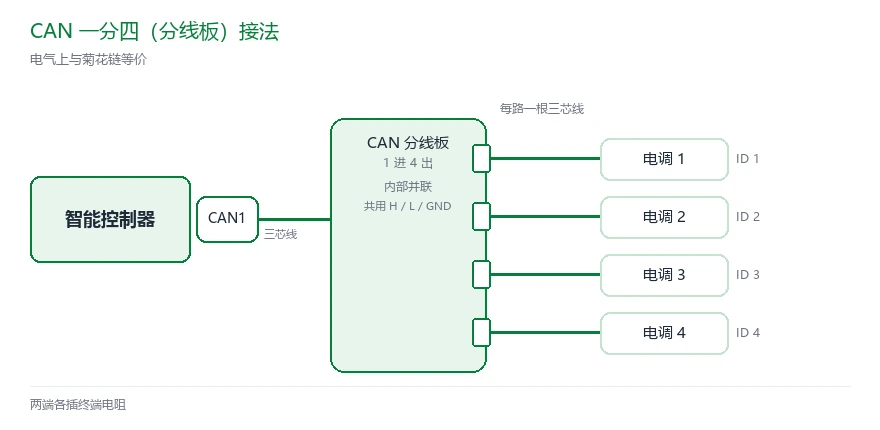
▲ 分线板接线
单台配置的接线
配置阶段先只接一套:红黑粗线接电源,CAN_H / CAN_L / GND 三根细线接控制器的 CAN1。
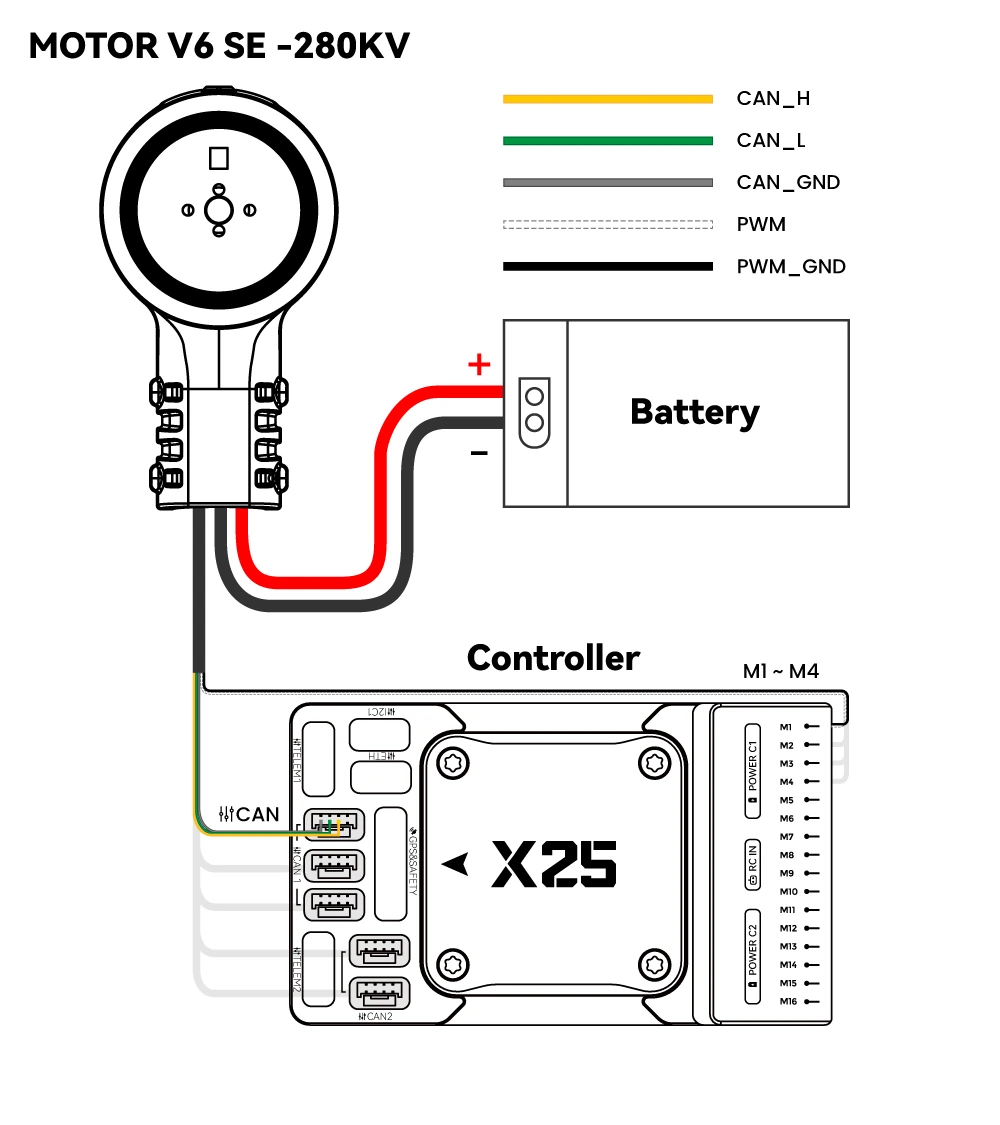
▲ 单套接线
配置步骤
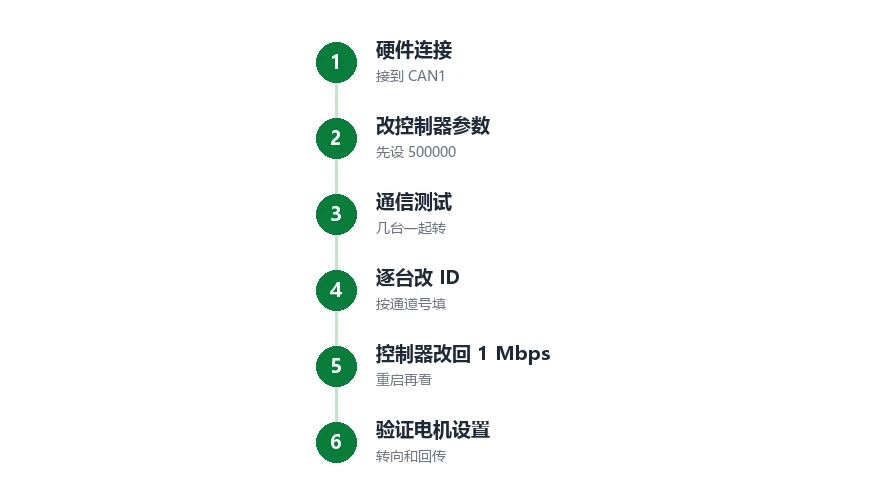
▲ 配置顺序
1. 修改控制器参数
用 USB 线把控制器接到电脑,打开 Mission Planner 并连上。进入 配置 / 调试 → 全部参数表,按下表修改,最后点 写入参数 保存。
CAN_P1_BITRATE 先填 500000,电调 ID 全部改完再改回 1000000。
| 参数 | 填多少 | 作用 |
|---|---|---|
CAN_P1_DRIVER | 1 | 把驱动 1 分给 CAN1 口 |
CAN_D1_PROTOCOL | 1 | DroneCAN 协议 |
CAN_P1_BITRATE | 500000 | 通讯速率,先跟出厂值一致 |
CAN_D1_UC_ESC_BM | 15 | 哪几路输出走 CAN,四旋翼是 1~4 |
CAN_D1_UC_OPTION | 128 | 启用好盈的指令集 |
MOT_PWM_MIN / MOT_PWM_MAX | 1000 / 2000 | 和电调的输入范围对齐 |
SERVOx_FUNCTION | 33 ~ 36 | 选机架类型时自动填;没分配就不下发油门 |
指定 CAN 通道
CAN_D1_UC_ESC_BM 是位掩码,第 n 位对应第 n 路输出,勾上就走 CAN。
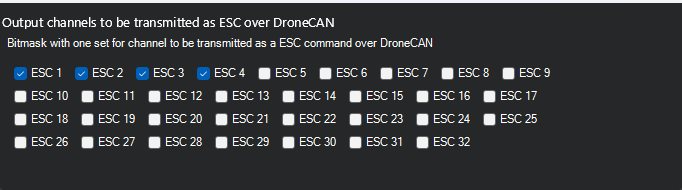
▲ 通道位掩码
| 机型 | 走 CAN 的通道 | 填多少 |
|---|---|---|
| 四旋翼 | 1 ~ 4 | 15 |
| 六旋翼 | 1 ~ 6 | 63 |
| 八旋翼 | 1 ~ 8 | 255 |
| 只接其中几路 | 按位相加 | — |
通道号要和控制器上的 M1 ~ M8 对上,第 1 路就是 M1。
2. 改动力套的 CAN 参数
出厂值和要改成的目标值:
| 项目 | 出厂值 | 目标值 | 在哪改 |
|---|---|---|---|
| 比特率 Baudrate | 500 kbps | 1000000 | 配置面板 Baudrate |
| 节点 ID NodeID | 1 | 1 ~ 8,对应输出通道 | 配置面板 NodeID |
| 油门 ID ThrottleID | 1 | 1 ~ 8,对应输出通道 | 配置面板 ThrottleID |
| 上报频率 Msg1Rate / Msg2Rate | 默认 | 50 / 10 | 配置面板 |
转速的上报频率必须高于电压电流,否则数据会丢帧,所以 Msg1Rate 填 50、Msg2Rate 填 10。
3. 通信测试
- 所有电调的 CAN 线都接到控制器的 CAN1(或 CAN2)。
- 确认
CAN_P1_BITRATE= 500000,重启控制器。 - 给电调上电,哔哔声停止说明自检通过。部分好盈电调需要接上 PWM 信号才能通过自检。
- 打开 Mission Planner 的 初始设置 → 必要硬件 → Motor Test,点 Test All Motors,所有电机都转,CAN 通信就是通的。
TIP
这一步只验证接线和供电。不转就先查线序、CAN_P1_DRIVER 和电调有没有正常上电,别动 ID。
4. 一台一台改 ID
接线:先只接电机 1 的动力套,其它电调的 CAN 信号线都不接,避免改错对象。
- 下载并安装 DroneCAN GUI(1.2.25 或更高版本)。
- 确定控制器的 MAVLink 或 SLCAN 串口。
- 打开 DroneCAN GUI,连接到这个串口。
- 点击 Set local node ID 右边的 √ 按钮。
- 进 Panels → Hobbywing ESC Panel(Ctrl+Shift+7)。
- 在顶部表中选中这台电调,Baudrate 填 1000000。
- ThrottleID 和 NodeID 都填这台的 ESC 编号(对应飞控上的伺服 / PWM 输出端口号),各点一次 Set。
- 等几秒,顶部表格里的数值会自动刷新。
- 换下一台,重复上面的步骤。
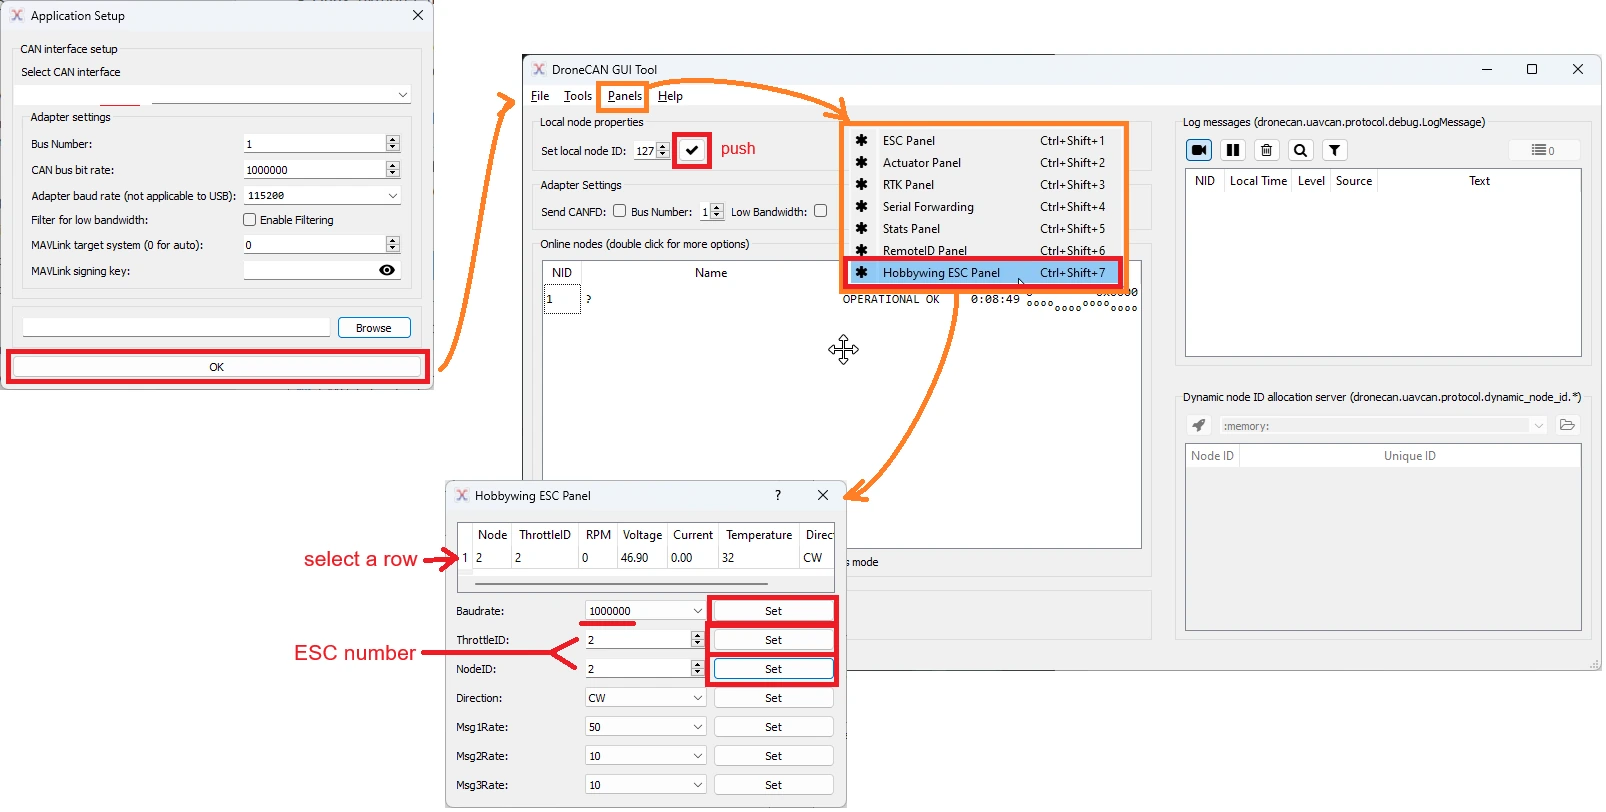
▲ 改 ID 流程
ESC 编号怎么定
ESC 编号对应控制器的伺服输出端口号:
- 默认参数下
SERVO1_FUNCTION= Motor1、SERVO2_FUNCTION= Motor2,四旋翼把电调 1~4 的编号设成 1~4 即可。 - 如果
SERVO2_FUNCTION被设成了 Motor1,按 1~4 顺序设就错了,编号要跟实际输出端口走。 - 例:PWM 信号接在 Servo9 ~ Servo12,这四台电调的 NodeID 和 ThrottleID 就设 9 ~ 12。
其它设置项
| 项目 | 填什么 | 说明 |
|---|---|---|
| Msg1Rate | 50 | 转速(RPM)的上报频率 |
| Msg2Rate | 10 | 电压、电流、温度的上报频率 |
| Direction | CW / CCW | 电机转向 |
| Throttle_source | CAN / PWM | 部分电调可选只用 CAN、只用 PWM 或两者同时 |
Msg1Rate 必须大于 Msg2Rate,否则转速数据会丢帧。
ID 和电机位置对上
| 电机 | ThrottleID | NodeID | 控制器输出 |
|---|---|---|---|
| 电机 1 | 1 | 1 | M1 |
| 电机 2 | 2 | 2 | M2 |
| 电机 3 | 3 | 3 | M3 |
| 电机 4 | 4 | 4 | M4 |
| 电机 5 | 5 | 5 | M5 |
| 电机 6 | 6 | 6 | M6 |
| 电机 7 | 7 | 7 | M7 |
| 电机 8 | 8 | 8 | M8 |
WARNING
编号必须和实机位置一一对应。错了地面看不出来,飞控也不报警,但混控是乱的,一起飞就翻。
5. 控制器改回 1 Mbps
所有电调的比特率都改成 1000000 后,把 CAN_P1_BITRATE 改回 1000000,重启,再打开配置面板。这次应该把全部电调都列出来,少一台说明 ID 撞了。
6. 验证电机设置
接线:所有电调同时接 CAN 并上电,PWM 信号不接飞控,地面站连上。
- 状态页里看电调信息是否正常显示。
- 在可选硬件的电机测试界面,检查电机转向和顺序。
- PWM 和 CAN 同时控制的:拔掉 CAN 单独测 PWM;再在电机转动时拔掉 PWM,看电机是否停转或卡顿,确认冗余有效。
回传数据在状态页里看:
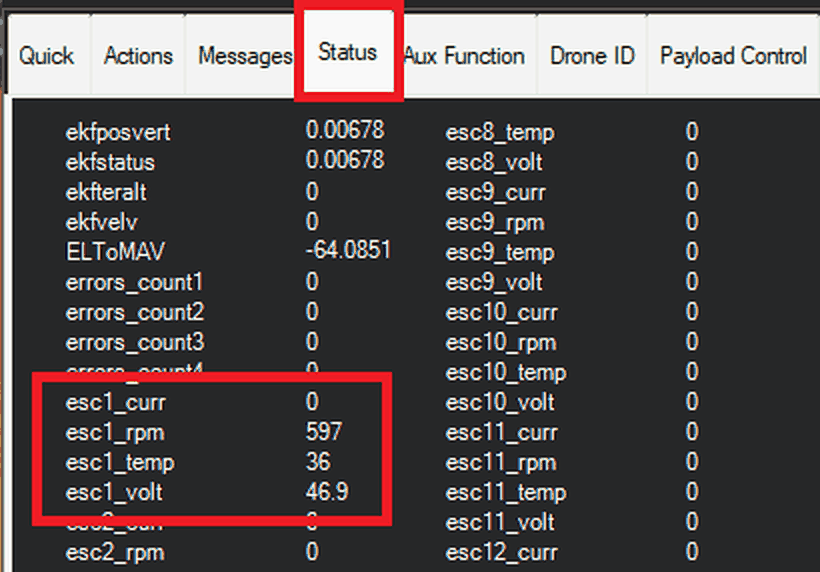
▲ 回传数据
| 数据项 | 看什么 |
|---|---|
esc1_rpm | 悬停时各电机转速差在 10% ~ 15% 以内 |
esc1_volt | 和电池电压对得上;掉得多半是线细或接头没压好 |
esc1_curr | 同油门下各电机应该接近 |
esc1_temp | 结合环境温度看,一路往上涨要查散热和桨的匹配 |
这些数据在机载日志里记成 CESC,飞完可以回查。
用电调电压作为电池电压
没有合适的电流计时,可以把电调上报的电压、电流直接当电池数据用。
接线:1 号电机的 CAN 线接到控制器的 CAN1。
| 参数 | 填多少 | 作用 |
|---|---|---|
SERIAL8_PROTOCOL | 22 | SLCAN,串口转 CAN 适配 |
CAN_P1_DRIVER | 1 | 第一路 CAN 驱动 |
CAN_D1_PROTOCOL | 1 | DroneCAN |
CAN_P1_BITRATE | 500000 | 电调出厂 500k,先改成一致;相同波特率的 CAN 外设可以并联在同一接口 |
CAN_D1_UC_OPTION | 128 | 勾选 HobbyWingESC |
BATT_MONITOR | 9 | 电池监控来源选 ESC |
常见问题
1、只有一个电机转?
- 几台电调的 ID 都是 1,没单独改过
2、一个都不转?
- 速率先对一下(500k / 1M);
CAN_D1_UC_OPTION是不是 128;CAN_H 和 CAN_L 有没有接反
3、电调一直叫?
- 没收到有效油门,看
SERVOx_FUNCTION和CAN_D1_UC_ESC_BM
4、能转,但一点回传都没有?
CAN_D1_UC_OPTION没勾 HobbyWingESC;也可能买到 PWM 版了
5、转向反了?
- 检查电机上的转向标识,换一个跟目标转向一致的电机。或在配置面板里把 Direction 改成 CW 或 CCW。
6、改完发现少了一台?
- 有两台 ID 撞了,一台一台断电,看是谁消失
7、重启又变回出厂值?
- 点完 Set 没等表格刷新就断电了,重新设一次,确认数值没变再断电
一页抄完
| 参数 | 值 | 不设会怎样 |
|---|---|---|
CAN_P1_DRIVER | 1 | CAN1 口没驱动 |
CAN_D1_PROTOCOL | 1 | 总线上没有 DroneCAN |
CAN_D1_UC_ESC_BM | 15 | 油门不走 CAN |
CAN_D1_UC_OPTION | 128 | 能转,但没回传 |
CAN_P1_BITRATE | 1000000 | 和电调对不上,全部没反应 |
SERVOx_FUNCTION | 33 ~ 36 | 完全不下发 |
| 电调 Baudrate | 1000000 | 出厂 500k,一台一台改 |
| 电调 NodeID / ThrottleID | 1 ~ 8 | 出厂全是 1,一台一台改 |