

烧录无人船固件
Rover 和 Copter、Plane 是同一套 ArduPilot 代码的不同分支,船用的就是其中的 Rover 分支,与地面车是同一个固件文件。刷写流程完全一样,区别只在刷完之后把 FRAME_CLASS 设为 2,控制器才按船工作。
刷写
先通过 USB 将控制器连接到电脑,不要连接电池。
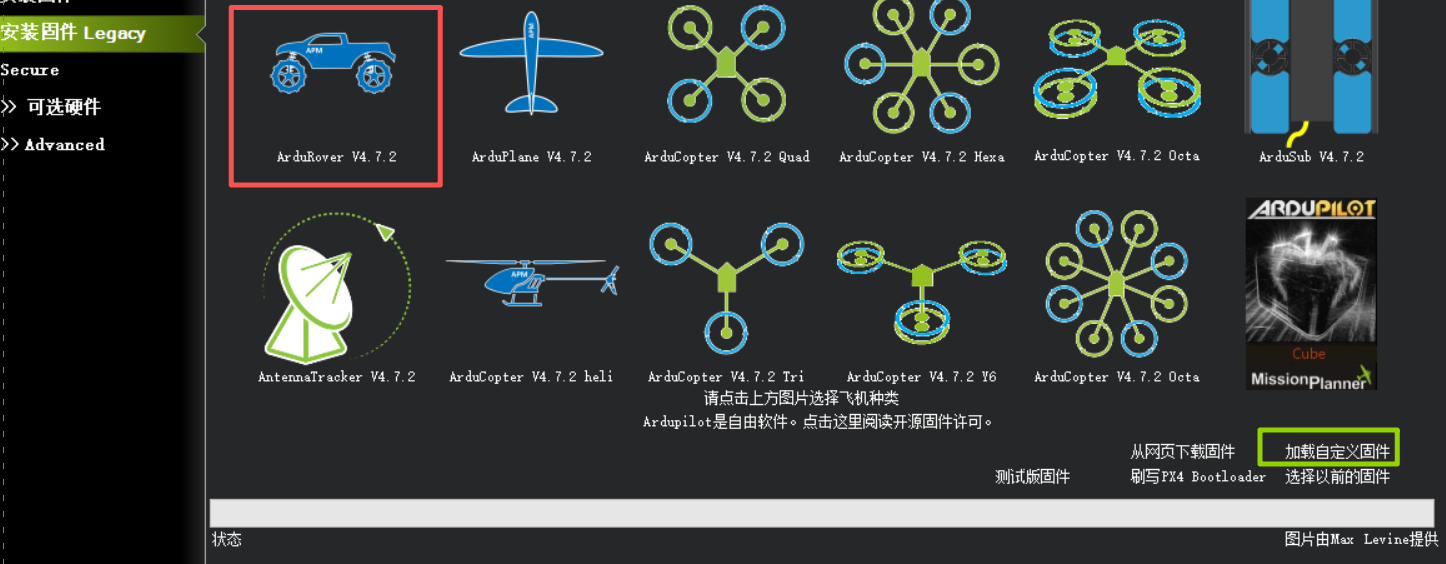
▲ 烧录船固件:点 ArduRover 图标在线烧录,或点右下角「加载自定义固件」导入本地文件
选择以下两种方式任意一个。
方法 1:在线烧录
打开 MP 地面站 → 初始设置 → 安装固件 → 点击 ArduRover 图标,等待完成烧录。
方法 2:本地烧录
在下方固件下载表里下载固件文件,在 MP 地面站的烧录固件界面 → 加载自定义固件 → 导入下载的固件文件,等待烧录完成。
刷写前先断开其它连接
同一时间只能有一个地面站占用串口。刷写前关掉其它地面站、串口工具和遥控器调参软件,否则会卡在「进入 bootloader」这一步。
LGC 地面站同样可以烧录,步骤见写入 ArduPilot 固件。
控制器船用固件
| 控制器 | 固件来源 | 下载 |
|---|---|---|
| X25 MEGA | CUAV 维护,Rover 4.6.3 | CUAV-X25-MEGA_Rover_4.6.3.apj |
| X25 SUPER | CUAV 维护,Rover 4.7.1 | CUAV-X25-SUPER_Rover_4.7.1.apj |
| X25 EVO | ArduPilot 官方稳定版 | ardurover.apj |
| 7-Nano V2 | ArduPilot 官方稳定版 | ardurover.apj |
| Pixhawk V6X v2 | ArduPilot 官方稳定版 | ardurover.apj |
| X7+ Pro | ArduPilot 官方稳定版 | ardurover.apj |
| X7+ | ArduPilot 官方稳定版 | ardurover.apj |
| Nora+ | ArduPilot 官方稳定版 | ardurover.apj |
| V5 nano | ArduPilot 官方稳定版 | ardurover.apj |
| V5+ | ArduPilot 官方稳定版 | ardurover.apj |